给增材制造液压歧管布置多条流道时,离散路径搜索能先解决“从哪到哪、不撞谁”的问题,却会留下沿网格跳步的直角折线。逐条平滑折线,可能让分叉口某条用途路径急弯:三条终端间路径使用同一个交汇点,两个方向变顺了,第三个方向可能折成急弯。Deng在10月14日提交的技术报告研究的正是这一步:固定已有离散连通关系,在永久占据空间的有半径管束中,细化多用途共享的中心线,并在最终验收时重新检查硬间隙。
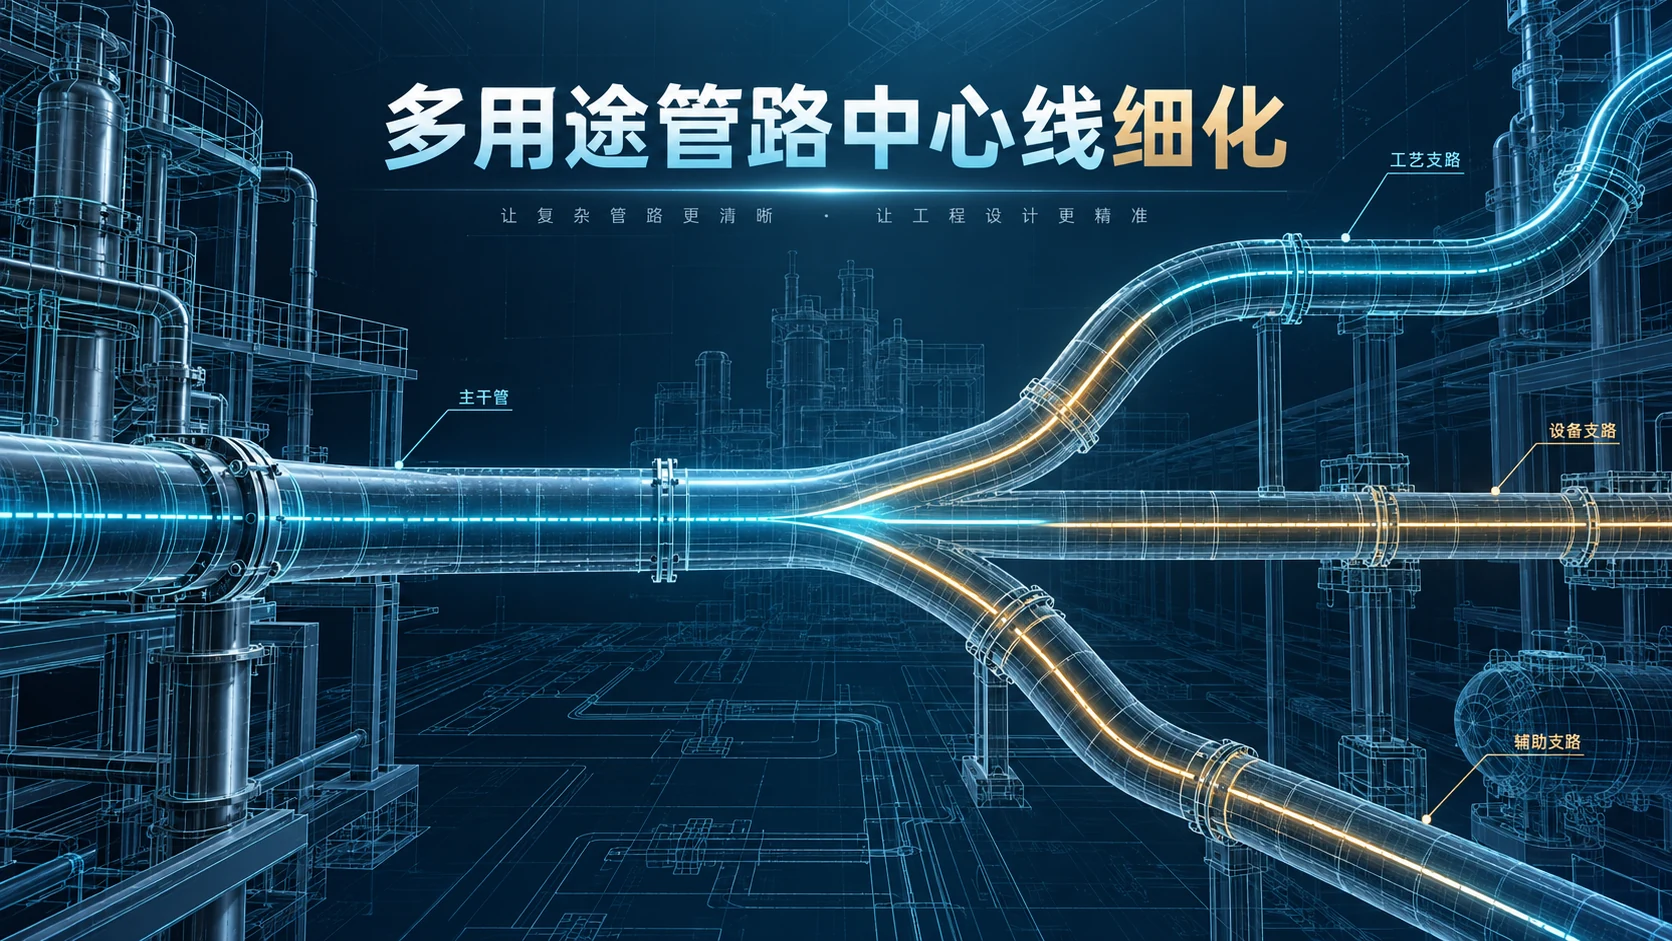
先固定拓扑,再允许局部分叉变形
输入包括已经可行的粗管路、各组终端及给定端口轴线、管半径、障碍物和其他组已布设的永久管道。每一组通常表现为树,报告再声明需要评价的终端对用途集合 U,例如 A→C、B→C 和 A→B。优化器保持这些终端之间的连接,不做全局重新布线。随后要确定交汇处允许哪些局部几何变化。
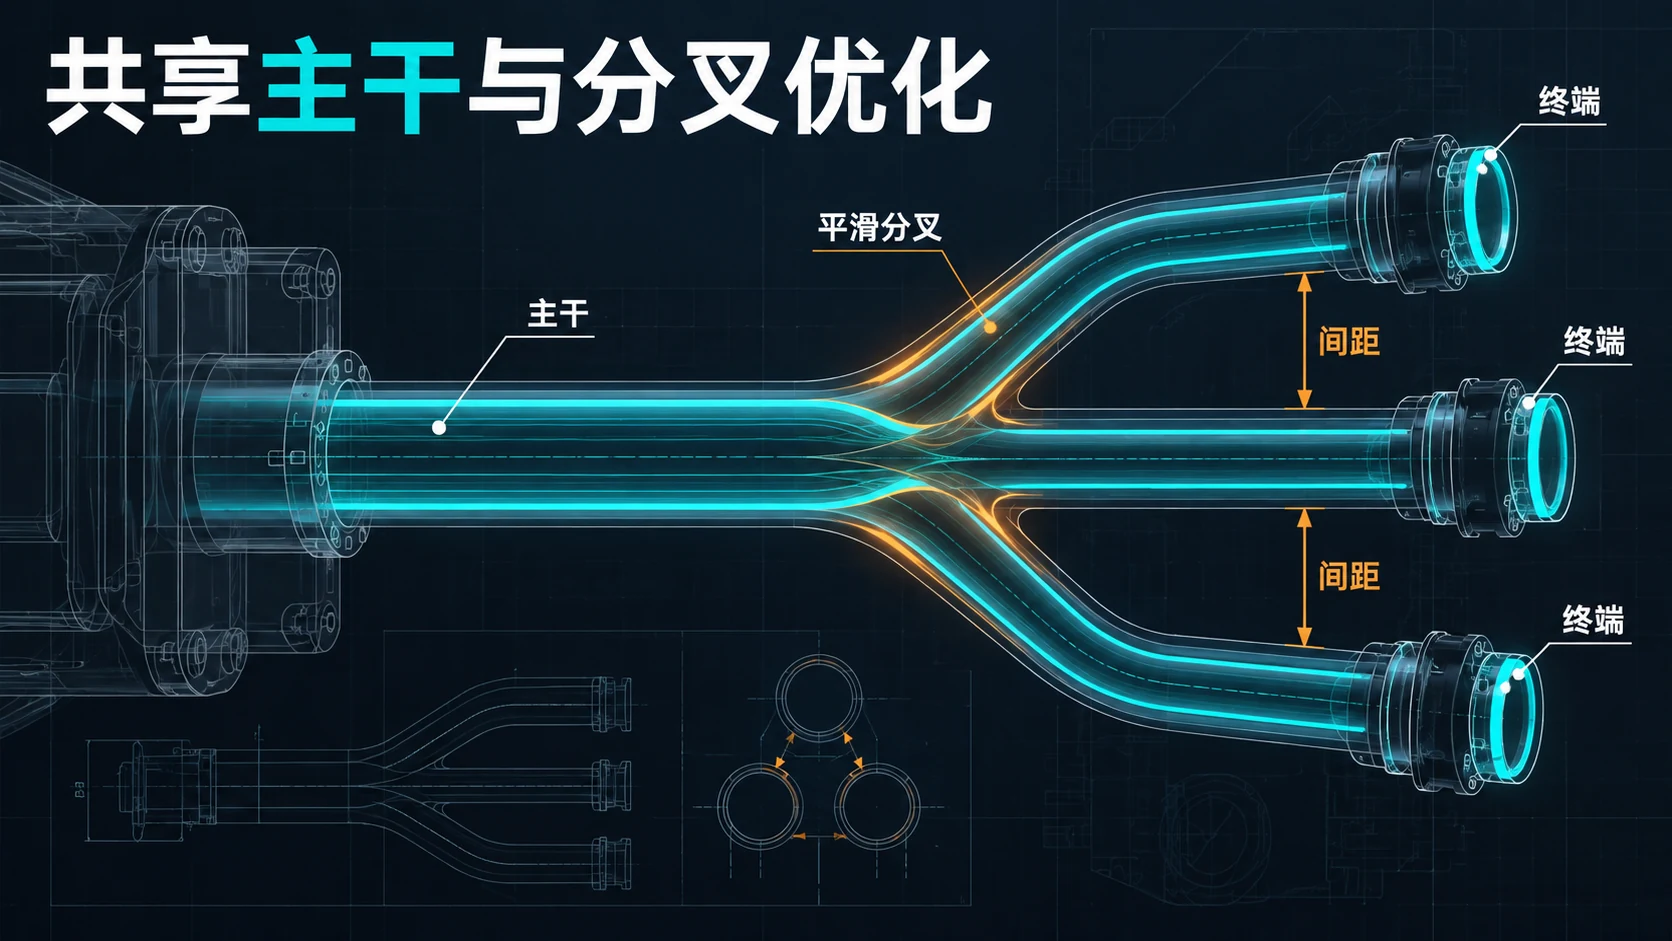
想象一个 Y 形交汇:A、B 在左边,C 在右边。若三支必须穿过同一个点 J,让 A→C 与 B→C 接近直顺,A→B 在 J 一带的转向就可能过急。报告将交汇区域划成“局部复合区”,区外共享主干控制点,区内为各条被标记的交汇边设置私有控制点;A→B 可以有自己的弧线,A→C 和 B→C 仍共享通往 C 的主干。局部开出一块空隙,逻辑连接保持不变,但实体交汇不必压在同一几何点上。CAD 里是否可以成形、是否产生难以制造的薄壁,仍须在后续实体阶段确认。
各用途都复制整条中心线,会重复计算,并可能把共用主干拆成互相穿插的管;全部共用节点又没有足够的局部调整空间。作者先从度数至少为3的节点向外生长交汇区,吸收过短的主干段,然后在区外共享、区内局部分离。离散拓扑 T 和用途集合 U 在迭代过程中不改写,优化由已可行的布局起步。
几何目标与真正的“通过”分开
中心线用三次 Hermite 曲线表示,一段由两端位置 p₀、p₁ 和切向量 v₀、v₁ 确定。固定端口位置和需要的端口方向,主干—交汇区界面使用共享端点与兼容切向,以便构造时维持连接和切线条件。迭代时,对每个声明的终端用途沿树读取共享主干与私有交汇段,组合整条路径,再评价曲线长度、弯曲、障碍物与跨组分离、交汇束紧凑程度,以及采样点间距均匀性。
计分方式还有两个细节。其一,共享主干的长度只计一次,交汇处的曲率却按用途路径检查;否则多条用途重叠会把主干无端重复惩罚,某个终端对的急弯则可能被平均掩盖。其二,Hermite 曲线按参数 t 取样,点在空间中未必等间距。若优化器把样点挤到局部,碰撞和弯曲软代价会漏掉大段曲线,作者加了采样间距正则项。任何基于采样的快速检查都应对极短线段、急弯和障碍物边缘再加密复检。
论文用梯度法下降软目标 J,靠邻近搜索定期刷新可能碰撞的管—障碍和跨组管对;软间隙代价给优化器梯度,最后接纳却要求硬碰撞计数 n_hit=0。弯曲指标 κr 将曲率 κ 与管半径 r 相乘,便于比较尺度。它仍是几何指标:弯头局部压降受截面、粗糙度、雷诺数及分叉流量分配影响,κr 小不能直接换算成低压损。报告把 CAD 实体化和流体 PDE/形状优化明确放在后续阶段。
CHOMP 的原始工作展示用光滑度与障碍代价局部优化机器人运动轨迹;离散弹性杆工作提供细杆弯扭建模工具。两者可帮助理解弯曲能量和梯度优化,却都没有替一套永久存在的、多个端口用途共享的管网解决交汇口配置。管路设计另外需要处理管外径、壁厚与实物障碍,机器人经过之后释放空间的时间维度不适用。这里把相邻方法的可借鉴部分说清楚,也能减少把轨迹平滑算法直接移植到管廊的误判。
交汇区的自由度为何要受用途表约束
终端连通树与实际使用路径不能混为一谈。树上两端口间只有一条图论路径,但用途表可能只声明其中一部分端口对;每条被声明路径经过同一个分叉时,入口与出口组合各不相同。细化器据此在交汇区内给相关边分配私有控制点,区外仍使用公共主干。若漏报某条用途,那条路径的曲率未被同等考察;若将所有可能端口对都塞进用途表,则会改变目标权重和求解规模。设计人员应把用途表同液压原理图、阀位及正常工况逐项核对,并固定版本后再比较算法。
拓扑保持说的是指定终端间的连通关系和树状布线骨架,不等于实体管道可任意在分叉处穿越。局部分开的曲线最终仍需形成满足流道连通、壁厚和加工规则的接头;不同用途所见的几何路径如何落到同一实体腔体,是实体化阶段必须复核的事项。短主干被纳入交汇区也是为了避免一个很短的公共段把弯曲调整空间锁死。若优化后端口方向偏离原给定轴线,或共享主干与私有段在界面出现切向断裂,即使软目标下降,也不能视作合格管件候选。
目标里各项的职责要分清。长度约束整体绕路成本,弯曲项对急转施压,软障碍及跨组距离项提供可优化的排斥梯度,束紧项抑制交汇区无意义地散开,采样间距项降低离散积分漏检的机会。权重改变可能让更短的管路换来更紧的弯,或让更松的分叉占据更多实体空间,因此除总目标外应逐项报告结果。终端处的切线条件和共同主干计数规则须与源码配置一致;单看一条平滑曲线,无法知道其他用途是否承受了代价。
胶囊间隙检查使用中心线和半径构成的几何代理。特别是在三维分叉口,扫掠管体之间的并合、相邻实体的最薄剩余材料和打印后内表面粗糙度都不是胶囊无碰撞能直接回答的。CAD应检查实际管外径及壁厚、布尔并集与端口开放性;CFD至少给出各指定用途对应的边界条件、流量分配及压降,若工况含瞬态切阀还需另算过渡过程。这些是本文提出的工程验证步骤,原报告的50例没有完成这组验证。
50组试验的“95%”指向什么
论文在合成 hard r2 试例上测试50个布局,每例来自配套离散路由器的 48³ 网格,含8组、每组8个终端,统一半径 r=2,固定原有粗路径和终端用途。每例预算1500步一阶优化,步长0.01,软间隙裕量0.15,每10步更新一次近邻对。报告的表5:50/50例通过胶囊体间隙硬检查,平均每例运行约160秒;平均最终软目标 J_T 约360,初始 J₀ 约6550,平均相对下降约95%;平均最大无量纲弯曲 κr_max 约0.97、路径总长度4298、体素管体积约1.91×10⁴。长度、体积和时间均按该合成设置报告,不应当成毫米、立方毫米和指定商用工作站的可迁移节拍。
“全部通过”指这50个给定实例、给定障碍及跨组胶囊间隙验收;它没有测流速、压降,也没有证明任意布局都能收敛。95%的分母是初始软目标 J₀,并非压力损失或生产成本。胶囊体由中心线段及半径构成,是较快的窄相碰撞近似;正式 CAD 布尔求交、增材制造支撑与壁厚评估还要接着做。表中的 κr_max≈0.97 是50例的平均最大值,不意味着每根管上所有位置都低于一个严格的工艺上限。报告没有给对照算法的同口径成功率,也没有水力台架或 CFD 对比数据。
把表格数字还原为可复核的运行记录
报告的每例预算是一千五百步一阶优化,邻近候选每十步更新;这意味着软代价求导所用的候选对并非每一步都全局重算。检验者应保存候选对刷新前后的最小间隙及全局硬检结果,特别留心一条曲线在两次刷新间接近先前未列入的障碍。硬检查零命中是接纳条件,不等于迭代全程都未接近障碍;收敛轨迹和终态各自需要保存。软间隙裕量也不应误写成实体制造公差,后者需要由材料、设备精度和壁厚规范另行给定。
复核五十例时,逐例列出初末目标、目标各分项、最大曲率乘半径、总长、体素体积、运行时间以及硬检查是否通过。平均降幅与平均初末目标值的比值未必严格相等,计算口径应按逐例相对变化核对。可另外选取弯曲最差、间隙最紧与交汇最拥挤的实例生成实体,而非只展示平均例。若复现实验更换网格、管半径或终端数量,应另设表格,避免将新工况成功率直接并入论文的五十例分母。
将算法接进工程流程的建议
建议把离散路由、中心线细化、实体生成、流体核算分成四个有输入输出的关口。第一关封存端口坐标、方向、半径、用途表、障碍版本以及原始可行布局;若初始布局不满足最小中心距,先回到路由器,不让细化器替它“凭空修复”拓扑。第二关记录每次优化的目标分项、梯度停滞、最小跨组距离、交汇区是否开口,保存原始及末态控制点,便于回退。
第三关是全几何复核:按管外径和制造余量生成扫掠实体,对全部管—障碍和跨组实体做精确碰撞与最薄壁检查,尤其检查局部分叉空隙、界面切向和端口邻域。网格细化前后做重复检测,排除采样间隔带来的假阴性。第四关才接入稳态/瞬态流体模型或实物流量—压差测量,报告各终端用途流量权重、压降、局部损失和制造约束。若水力指标恶化,应把具体交汇区返回给几何优化器调整权重,再重新经历硬验收。以上四关是工程测试建议,不能冒充论文完成的制造和流动验证。
在多用途管网里,同一段共享主干会进入多条使用路径;交汇弧则要逐条检查曲率。几何细化能把离散布线结果推进到适合实体建模的候选形状;压降、壁厚和制造可行性还需流体与实体检验。
参考资料(核验于2026-10-15)
- Quan Deng,Topology-Preserving Multi-Usage Pipe Centerline Refinement under Permanent Tubular Occupancy,arXiv v1技术报告,2026-10-14;全文PDF。https://arxiv.org/pdf/2610.19403
- Zucker等,CHOMP: Covariant Hamiltonian Optimization for Motion Planning,The International Journal of Robotics Research,2013;CMU 作者/机构页。https://www.ri.cmu.edu/publications/chomp-covariant-hamiltonian-optimization-for-motion-planning/
- Bergou等,Discrete Elastic Rods,ACM Transactions on Graphics,2008;哥伦比亚大学作者项目页。https://www.cs.columbia.edu/cg/rods/