工业智能前沿技术深度解读|2026年10月26日
官方版本:MuJoCo 3.17.0,2026年10月22日发布
关键词:MuJoCo、批量仿真、mjbatch、柔性杆、接触动力学、参数扫描、可复现计算
摘要
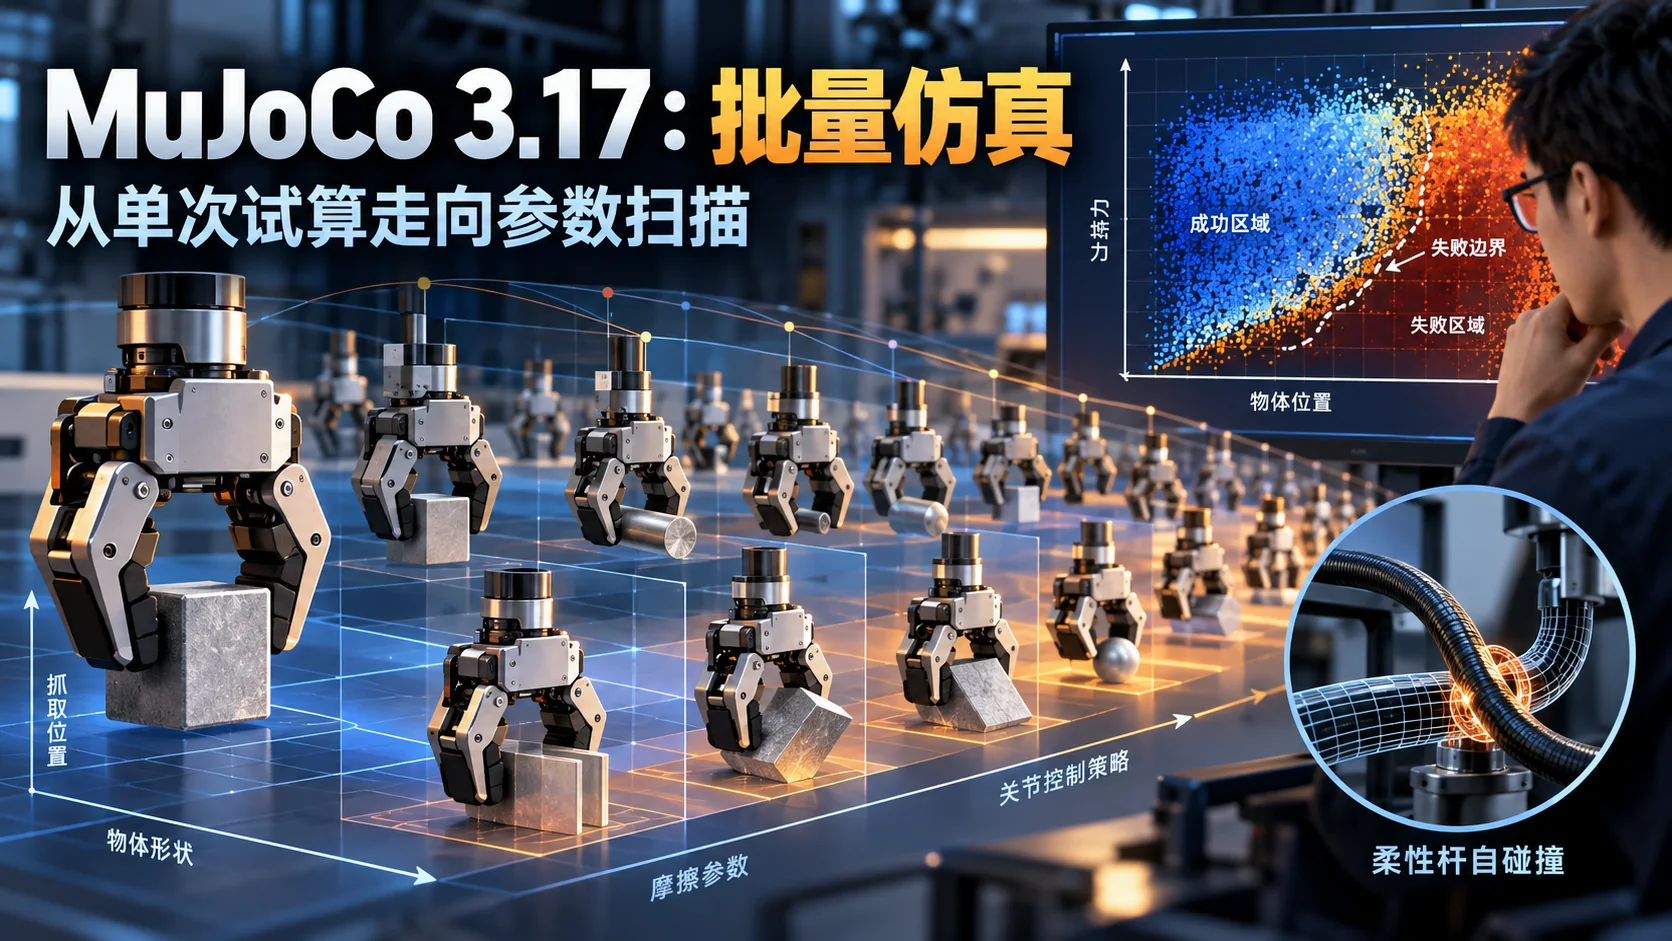
机构设计和机器人训练往往要反复运行同一个模型,改变初值、摩擦系数、负载和控制参数,找出失效边界。逐个创建仿真数据对象虽然容易实现,并行时却会遇到内存重复分配、任务调度与结果一致性问题。MuJoCo于2026年10月22日发布3.17.0,核心更新是C层mjbatch和Python层mujoco.batch批量仿真接口:允许同一模型的大量状态由内部线程池推进,并声明在不同线程数量下,与普通逐次仿真循环得到逐位相同的结果。版本同时增加一维柔性杆弯曲弹性、插值柔性体自碰撞等功能。工业AI软件可以据此组织同模型多工况实验,但仍需管理输入、版本和结果。
一、多工况扫描与单次仿真有不同开销
以自动装配用夹爪为例,工程师可能需要同时改变夹持力、初始工件偏差、摩擦系数、夹爪柔性、接触点位置和动作时序。如果每个变量只取五种取值,六个变量的全组合就达到15625种。实际项目通常会使用试验设计、随机采样或主动学习减少求解次数,但剩余计算量依然可能显著高于交互式操作的承载能力。类似需求还出现在缆线布置、机构冲击、输送线接触、移动机器人路径稳定性和强化学习环境采样中。
这类计算与单次可视化仿真在系统结构上不同。单次仿真优先保障界面刷新、逐帧调试和工程师观察;批量实验优先保障相同模型条件下的状态隔离、处理吞吐、结果顺序与可复现性。若直接用Python开大量进程复制模型,模型中的几何、质量、约束与碰撞数据可能被重复占用,进程启动成本和数据回传也会增加。若在一个进程中手工管理线程,又必须处理共享只读模型、线程本地工作区和积分状态之间的关系。
版本3.17.0的新接口针对的是这类内存与调度开销。它让多个仿真实例共享或有控制地改变模型配置,把每个实例必须保留的状态与完整的工作数据区分开来,使线程数可以独立于任务实例数。每个环境仍需保存状态;完整求解所需的工作内存主要随线程数量增长,而非随实验实例数等量增长。
二、mjbatch怎样管理状态与线程
3.17.0的官方变更说明指出,批量接口位于mujoco/mjbatch.h,Python中通过mujoco.batch暴露。大量仿真可以由内部线程池调度,底层每个任务保存自己的积分状态,并在每次推进时载入线程持有的mjData。其目标是让内存开销随着线程数量而不是完整仿真对象数量增长;同时支持每个实验使用不同的模型字段、求解选项,读取步进后的状态,记录轨迹,维持持久化实例以及执行每个任务专属的函数。
发布说明称,在任意线程数下,批量结果与普通循环逐位一致。这为单线程和多线程的回归对照提供了明确目标。若每个仿真在计算中不共享可变的积分变量,并且内部运算路径保持确定,改变线程数便不会改变单实例的结果。这有助于设计回归测试:把相同模型、相同初值和相同输入在单线程与多线程下运行,若出现不一致就能更有针对性地检查接口配置或模型外部状态。
“逐位一致”针对批量API与普通循环在规定条件下的结果;跨CPU指令集、MuJoCo版本、编译选项或物理参数时,需重新验证。外部回调、随机数源以及非线程安全的用户扩展也可能破坏重复性。因此生产平台要记录MuJoCo版本、模型文件哈希、求解配置、初始状态、随机种子和外部函数实现,保证可复现条件齐全。
三、批量仿真如何组织成参数扫描和优化实验
工业产品可以把批量任务抽象为“共享模型+实验矩阵+观测指标+终止条件”。共享模型包含机构拓扑、零件质量、传感器、碰撞几何及约束;实验矩阵记录每组负载、摩擦、初始速度、关节弹性或控制器参数;观测指标可设置为最大接触力、保持扭矩、周期内滑移量、完成时间以及是否失稳。每个实验有独立标识,结果不仅包含最终成功或失败,还应包含关键时刻轨迹、边界状态和异常类型。
例如评价一套卡扣机构,可以对材料摩擦系数、卡扣几何偏差、推入力和装配速度采样,生成风险矩阵。如果只关心“能否装上”,智能体容易在低摩擦或理想对准的情况得到乐观结论;若同时观测峰值推入力、塑性或弹性变形假设、装配后保持力和重复操作后的状态,就能更好判断设计余量。批量API降低了组织多工况计算的软件成本;统计置信度还取决于采样设计和实验结果。
一个实用的计算服务可以先执行低成本的粗采样,再根据失败密度开展局部加密。对较宽范围的参数空间可采用拉丁超立方采样、Sobol序列或贝叶斯优化;对安全敏感工况则需要保证极端值覆盖,并额外检查输入物理边界。实验完成后生成通过率、最大风险值与敏感性排序,并选取少数最值得进一步进行有限元或实物台架试验的组合。这些结果可供机械设计Agent、工装评估系统或机器人强化学习流水线使用。
四、一维柔性杆弯曲弹性对线缆场景的影响
3.17.0增加了一维柔性体弯曲弹性,采用无扭转的各向同性离散弹性杆模型。截面可由圆半径定义,也可使用矩形截面的半尺寸,其中矩形截面按照弱轴刚度设定。新功能通过正的杨氏模量启用,要求参考构型为直杆;如需弯曲初始姿态,可通过状态或关键帧设置,并采用discrete积分器进行隐式相关处理。与此前版本相比,一个重要变化是:原先某些一维柔性对象的young参数可能没有实际生效,现在它开始参与弯曲计算。
线缆插接、软管导向等场景可以尝试这一材料参数入口。过去用多个刚性链节模拟线缆,模型的弯曲特性经常由关节弹簧与阻尼人工指定;离散弹性杆为细长体提供了更直接的材料参数入口,有利于建立与截面和材料刚度相关的变形响应。然而新模型并未自动覆盖真实电缆的扭转耦合、非均匀截面、护套滞回、塑性变形和线束内摩擦。工程上仍要通过悬臂弯曲、自由回弹、接触压弯及循环加载试验标定参数,并确定求解时间步与数值稳定性。
升级风险不能忽略。既有MJCF模型即使没有修改文件,若包含一维柔性体和正的young参数,升级后可能出现新的弯曲行为;零半径截面、零长度边或参考杆非直线等情况还可能导致编译失败。即使MJCF文件未改,旧模型的结果也可能变化。产品研发需要把模型编译成功率、关键变形量、接触力峰值与历史结果进行差异对比,而不是认为版本号的小幅增加只涉及内部性能优化。
五、插值柔性体自碰撞和求解器内存管理
除了细杆弯曲,版本还让某些三线性或二次插值柔性体支持自碰撞,并排除处于同一或相邻单元的局部元素,以减少没有物理意义的近邻碰撞。对于柔性工件折叠、软垫压缩和接触丰富的装配,若模型允许自身几何穿透,产生的接触力和运动路径就很难作为可靠设计依据。新增自碰撞拓宽了可模拟的问题集合,但其性能、接触稳定性与网格质量依然相关,高密度柔性模型不宜未经测试直接用于大量并行训练。
官方还调整了柔性体求解默认arena内存的分配策略,使大小更多依据网格拓扑而非简单采用自由度平方估计;在特定Newton求解器内存不足时,会回退到共轭梯度方法并给出警告。这会影响作业资源规划:动态内存峰值会影响GPU或CPU作业资源规划,求解器回退可能改变性能和数值收敛行为。工程平台应把求解器警告保存在任务日志中,不应将所有可完成的仿真一律标记为同等质量的结果。
对于工厂使用的模型,网格离散、材料参数、接触距离和步长最好形成受控组合,避免由操作人员在多个界面自由修改。一个场景在实验阶段用粗网格达到较高吞吐,最终验收时还应进行网格敏感性与时间步收敛分析。使用批量采样的通过率和风险边界前,应检查关键输出对网格与时间步的敏感性。
六、兼容性变化往往比新增功能更容易导致事故
3.17.0包含多项接口与ABI调整。例如mjNEQDATA从11增加到12,某些基于刚体的焊接约束数据在调用mj_setConst时采用新的相对姿态处理方式;部分原本由运行时更新的模型常量改为只在编译阶段处理。对只使用官方Python高层接口的业务,影响可能相对有限;而自行编写C/C++插件、操纵mjModel内存或在运行时修改约束数组的工业仿真平台,则必须逐项检查结构尺寸、二进制兼容性和参数更新逻辑。
物理模型、内核ABI和Python绑定需要分别测试。能够成功导入Python包,不代表旧模型的物理结果相同;能够重新编译C++插件,也不代表约束行为没有变化。建议企业构建固定模型回归集,包括刚体关节、弹簧阻尼、焊接与接触、软体弯曲及高密度接触等类别,记录关键物理输出和求解日志。版本升级至少要经过模型加载、数值稳定性、结果对照、接口兼容和任务吞吐五组测试。
多用户批量服务还要隔离作业。若允许外部Agent提交自定义回调或动态修改物理模型参数,生产服务应限制可调用函数、执行资源和输入范围,避免错误参数导致求解器不收敛、线程长期占用或内存膨胀。通过容器隔离、作业超时、独立队列和统一审计日志,可以使批量仿真成为多用户共享服务;真正影响设备的控制建议则应另经授权审批,不能由仿真通过自动变成现场执行命令。
七、与CAD Agent、工业智能算网和试验平台结合
在产品架构中,MuJoCo 3.17.0可以承担机构运动和机器人接触的批量验证。上游CAD Agent负责生成可编辑模型和机械参数,几何中间层完成碰撞简化与关节定义,批量引擎生成多工况实验结果,规则引擎判断功能要求,报告服务给出通过工况分布、异常轨迹和建议复验范围。对长时间和高代价有限元求解,只挑选批量扫描筛出的危险工况再交由高保真求解器处理,可以构成具有明确计算分层的工业AI验证流水线。
结构化的仿真结果也可以反馈给设计智能体。系统可以把“接触力不足”“发生干涉”“第八次循环未复位”“极端摩擦工况失稳”等结构化反馈返回设计模块,让模型修改具体参数并再次测试。批量仿真还提供失败边界的证据。若配合可复现任务标识和自动报告,企业可以按设计版本比较缺陷修复进度,也能追溯不同工程师与智能体所采用的验证假设。
MuJoCo适合接触动力学、柔性体近似和高频参数扫描;焊接残余应力、材料微观损伤、复杂流固耦合和高保真结构强度仍需专门求解。合理的多求解器平台应根据任务物理需求进行路由,而不是要求一个引擎包揽从动作规划到寿命认证的全部计算。3.17.0的批量接口有助于统一这一层的并行计算和结果复核。
结语
批量接口降低了同模型多工况试验的组织成本,柔性杆弯曲与插值柔性体自碰撞则扩展了模型范围。升级时,新物理行为和ABI变化都要进入回归测试。实验矩阵、模型版本与异常轨迹应一同保存,方便工程设计、机器人训练和智能体复验。
参考资料
- MuJoCo官方3.17.0更新日志,2026年10月22日。https://mujoco.readthedocs.io/en/latest/changelog.html#version-3-17-0-october-22-2026
- MuJoCo官方GitHub Release。https://github.com/google-deepmind/mujoco/releases/tag/3.17.0
- MuJoCo Python安装与接口文档。https://mujoco.readthedocs.io/en/latest/python.html
- MuJoCo物理模型文档。https://mujoco.readthedocs.io/en/latest/computation/index.html
说明:逐位一致性仅按官方批量API适用条件理解;文中参数扫描与集成架构是建议方案。