工业智能前沿技术深度解读|2026年10月26日
原始研究:Can It Actually Work? Synthesizing Functional CAD Mechanisms,arXiv:2610.26861,2026年10月19日
关键词:功能性CAD、物理仿真、机构设计、智能体、测试驱动、可执行验收
摘要
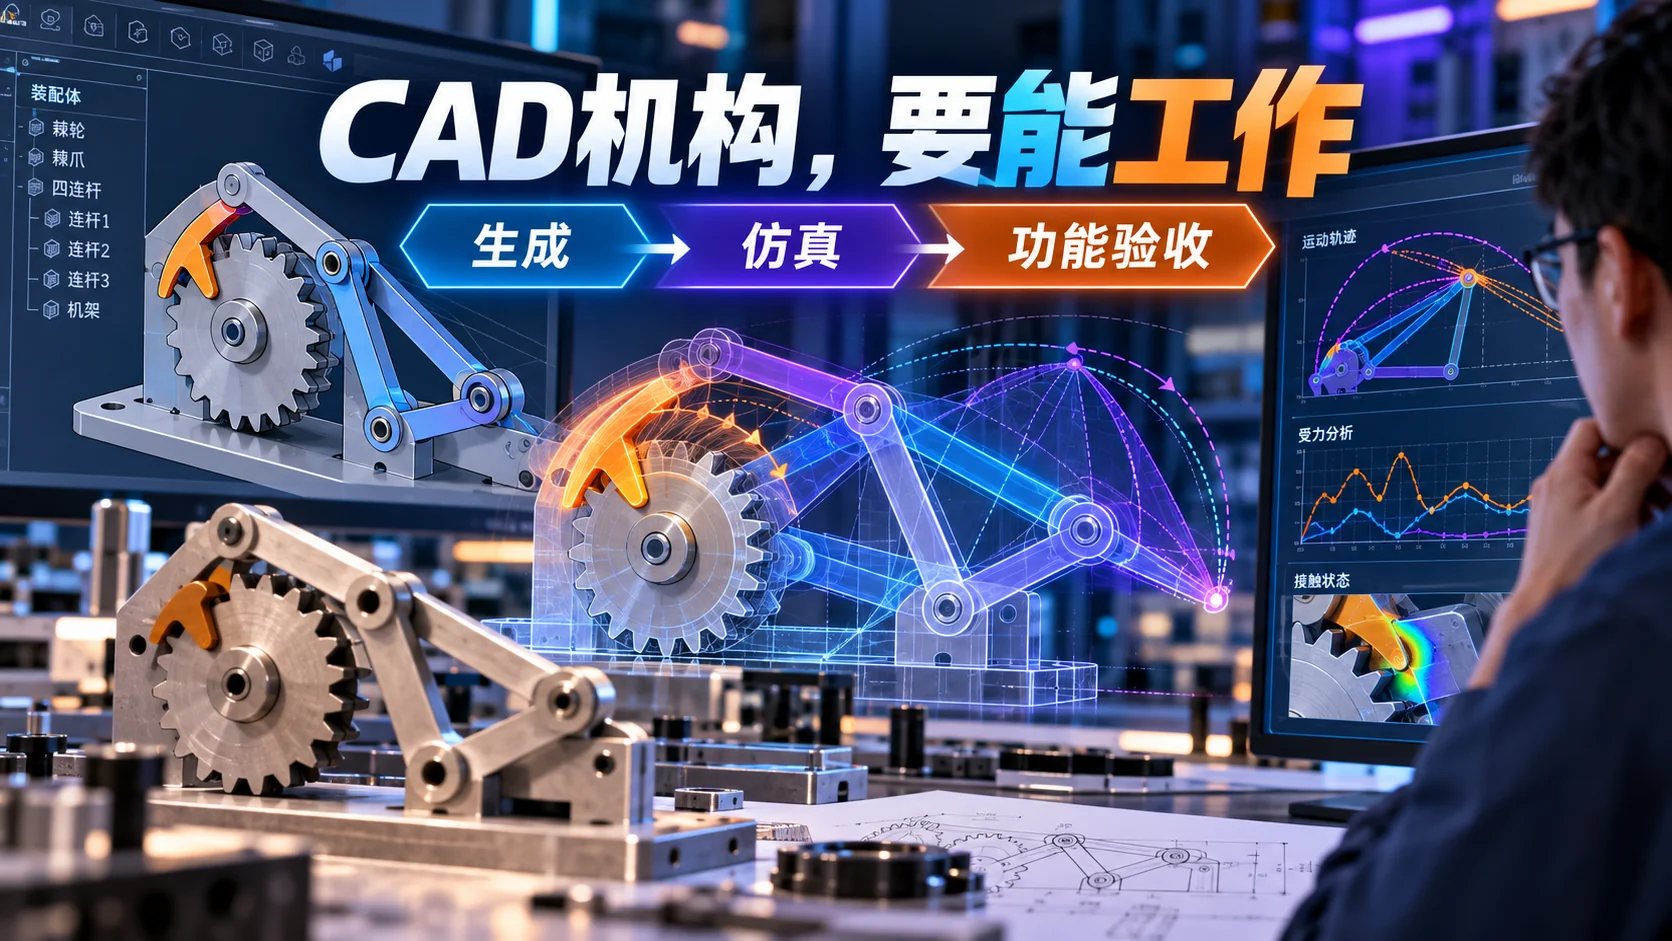
自然语言可以生成看似完整的机械外形,静态视图却看不出它在受力、接触和连续操作时会怎样运动。FunCAD-Harness与FunCADBench将研究对象从几何符合性转向功能满足性:前者构建能够根据候选机构自适应配置的物理测试与反馈修订流程,后者以46类不同复杂度的机构任务考察智能体完成真实机械动作的能力。论文的对照实验中,结构化功能测试优于只提供通用仿真工具的设置;具体的失败诊断也帮助智能体继续修订。工业设计软件可以据此把建模、验证和设计变更记录接在一起。
一、外形合格,机构却可能失灵
机械设计要交付的机构,得在规定的边界条件下传力、约束自由度并完成动作。以棘轮锁止为例,模型能够生成手柄、棘爪、齿轮和轴承,并不保证载荷反向时棘爪会正确咬合;开合一次成功,也不保证反复动作后仍能复位。对于夹爪,夹持接触面、法向力和开合行程同样重要,静态渲染看起来严丝合缝的两片夹爪,可能因摩擦不足、重心偏置或零件相互穿透而失去功能。
传统CAD自动化评测偏重脚本能否运行、几何拓扑是否合法、渲染是否与参照图相似。更进一步的装配检验会考察零件数量、装配约束及干涉,这些指标仍会漏掉运动过程中的故障。一个四连杆机构的零件和转动副都合法,驱动角度范围内却可能遇到死点;一个带弹簧的门锁可以打开,关门后却无法重新卡住。这些故障发生在动作的不同阶段。测试前至少要定义初始状态、输入、约束、动作阶段、应观测的物理量和最终判据,再把设计置于这些条件下测试。
FunCAD没有为每项需求指定唯一的机械实现。面对“在指定时间自动敲响并停止”的要求,可能存在不止一种机械传动与控制方式。固定零件名称、驱动轴和施力点,会让另一种可行设计无法接受相同测试。把测试全部交给生成智能体,又容易遗漏难通过的动作。论文尝试在保持需求不可变的同时,把测试输入与观测点绑定到各个候选方案上。
二、46类机构基准怎样覆盖复杂功能
FunCADBench收录46个机构家族,涵盖基础铰接与齿轮传动,也包括连续运动、状态锁止、间歇执行、反复操作以及多阶段联动任务。研究把任务难度沿运动原语、拓扑耦合、序列复杂度、接触特性、几何制造难度等维度组织,因而能够区分“会构造运动链”和“能在多次操作中保持接触状态正确”两种能力。一个机构家族保留固定功能与约束,却允许不同连杆布局、传动形式和合法操作参数,成功标准取决于要求是否满足。
46类任务分别对应可执行的功能检查。例如带自锁的锁扣需要完成正常闭合、施加载荷后的保持、授权解锁和再次上锁;具有复位要求的机构应在撤去输入后回到规定范围;连续运转的设备要观察多个周期,避免把短时间的偶然成功当作可靠性。每一项功能对应一种物理量,可能是转角、位置、速度、接触力、保持扭矩、间隙或状态计数。评测要一直运行到操作序列结束。
企业建私有评测集时,可以从螺纹锁紧、夹持、定位、弹簧复位、棘轮传动及送料机构入手,逐项明确工况和失败模式。样本不必多,测试却要能指出哪项功能没有完成。尤其在非标工装、夹具和自动化设备设计中,功能检查天然比图像相似度更符合项目验收习惯。
三、FunCAD-Harness的三层职责分离
论文框架将任务解析、候选机构生成与物理测试绑定分开处理。构造智能体负责根据自然语言生成参数化几何、连接关系和可执行模型;功能测试模板负责描述某项要求应经历何种操作、观察什么物理信号、怎样判定通过;测试绑定智能体根据实际方案决定对哪个零件施力、从哪一关节读取角度、在哪一位置测量接触及如何设置初始条件。换言之,测试目标固定,测试挂接点根据候选方案改变。
这样,不同结构可以接受同一功能要求的检验。若两名设计者分别用齿轮和拉索实现同一个开合动作,固定的轴名称和施力点显然不能适用于二者,但动作的完成角度、响应时间、是否回位与所需输出力仍可具有共同判据。FunCAD-Harness要求测试绑定保持固定要求的语义,并记录采用的驱动方式、等效物理模型及参数来源;对于某些复杂接触,可用声明过的等效力矩或力模型替代细部动力学,同时对源CAD几何另行审计。等效模型使测试可计算;它与实物之间的偏差仍需评估。
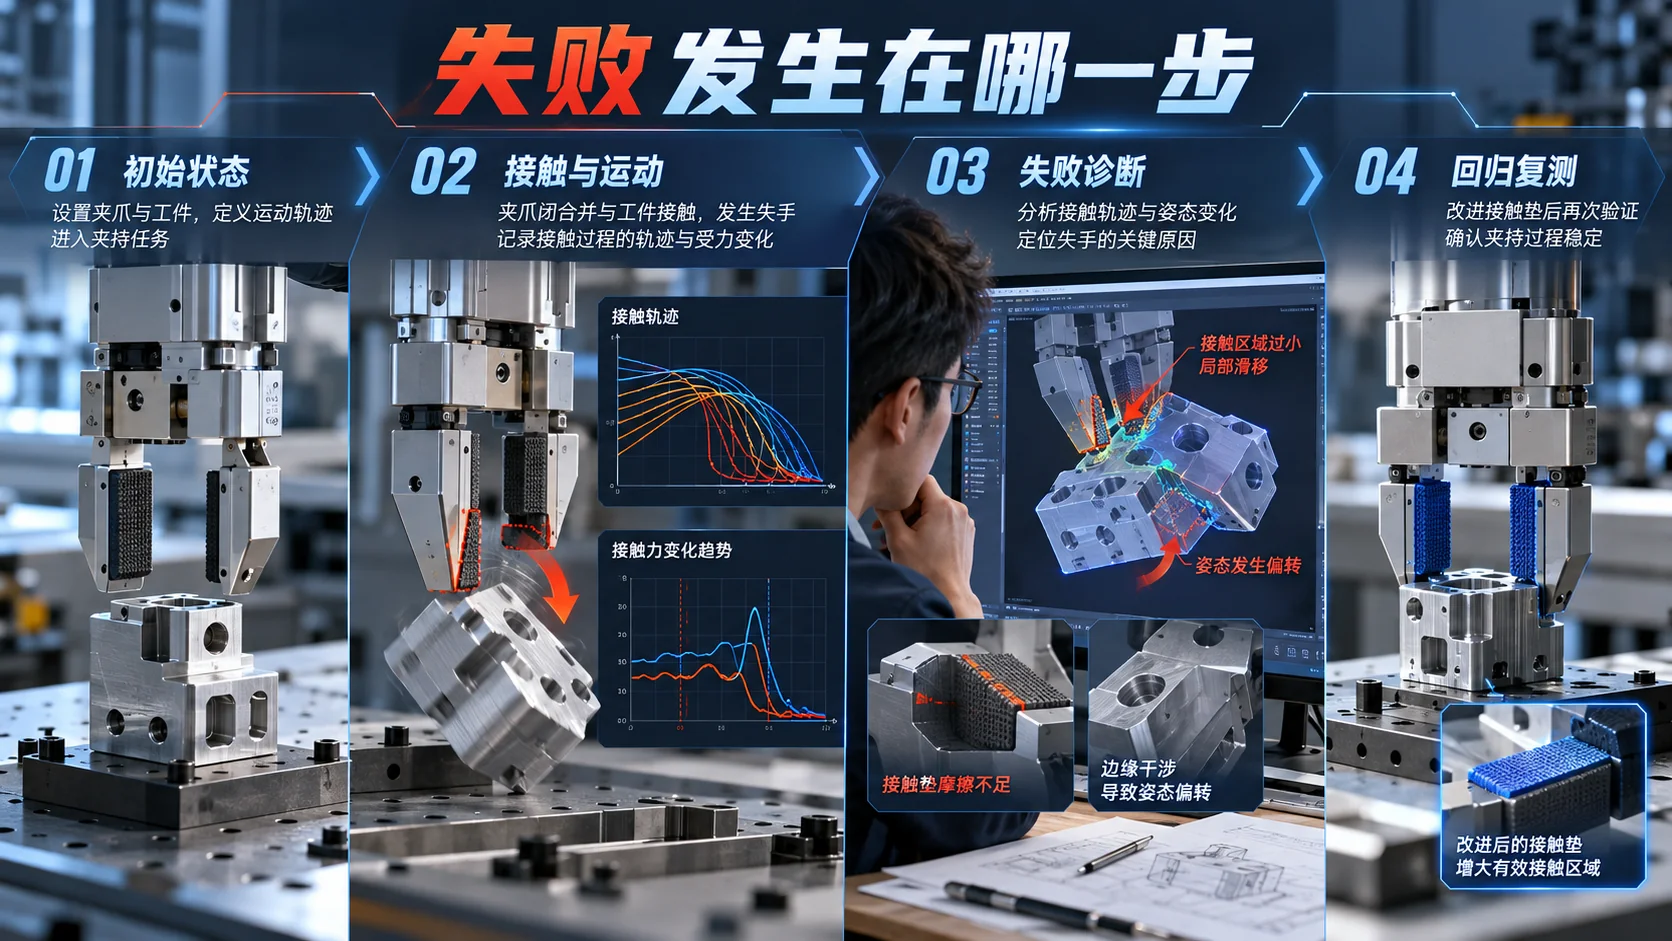
智能体收到按功能组织的数值结果、接触或几何异常、执行错误和运动轨迹,从中定位失败发生的动作和部位。构造器据此修改尺寸、关节、支承、传动比或者准许修改的操作参数。每次改动可能影响其他功能,因此重新绑定测试后必须回归执行全套要求。工程软件的单元测试和回归测试在这里有了机械版本:设计改过之后,再测一遍此前已通过的动作。若将版本号、测试模板与仿真设置一并保存,就可以回答“哪一次设计修改消除了哪一种物理失败”。
四、实验:成功任务从8项到22项
作者使用四种前沿语言模型分别执行全部46个任务,每项一次独立尝试,允许的构造活动时间上限为三小时。四个模型的单次实验合计覆盖34个被解决的任务,较复杂的接触、释放和状态切换仍然是共同弱点。论文还设置了有历史记录的多次尝试条件,以评估重复搜索是否能覆盖前次失败的机构;该设置完成36项,但投入与单次条件不同,不宜直接当作相同预算下的横向排名。
| 实验设置 | 模型A成功任务 | 模型B成功任务 | 解释 |
|---|---|---|---|
| 仅给需求,测试由智能体自定 | 1/46 | 3/46 | 缺乏可信的物理覆盖 |
| 提供一般仿真工具 | 8/46 | 10/46 | 能运行但容易漏测关键阶段 |
| 完整框架,仅返回通过/失败 | 0/46 | 8/46 | 反馈不足,部分任务中断或未完成 |
| 完整框架但构造器不看图 | 20/46 | 18/46 | 数值和程序反馈已足以支撑较多修复 |
| 完整测试与详细诊断 | 22/46 | 19/46 | 形成要求、测试和修订闭环 |
表中模型A、B对应论文对照实验中的Astra与Grok;指标为独立最终评估通过的任务数量,不是制造现场合格率。
看同一模型在不同测试流程下的结果,比直接比较不同模型更容易看清测试流程的作用。开放仿真工具只能保证智能体具备调用求解器的能力,无法保证它提出的测试覆盖全生命周期操作。论文介绍了一种闹钟式机械设计:生成智能体测试了擒纵机构和敲击机构的局部动作,却没有检验“设置—到时触发—停止报警并继续计时”的完整序列,最终遗漏了构件干涉。按功能要求编排检查点,可以把遗漏的阶段纳入评测。
失败诊断在修订时也派上了用场。论文中的夹持任务在第一次抓取后把工件放到了不利于下次抓取的位置,第二次夹持力测为0 N,而任务最低要求为10 N。构造智能体调整接触垫和支承位置后,第二次夹持力达14.40 N,并完成复验。另一个自动复锁结构在关门后未能重新咬合,通过修改导入斜面、锁止肩和局部避让才同时满足动作和几何审计。对构造智能体有用的是失败时的状态、数值和部位。
五、计算成本与物理可信度是两个独立约束
论文记录的工具执行时间里,仿真和成本探测约占75%—85%。若每次设计变更都重新进行长时程仿真,复杂机构在有限预算下只能尝试很少的候选。实际平台适合建立分层测试体系:先检查编译、拓扑和基本干涉,再执行短时运动学检查,只有通过后才进行接触丰富、周期较长的动力学仿真。对不改变关键运动链的局部几何改动,可缓存未受影响的中间结果,但正式放行前仍应跑完整回归。
仿真通过之后,还要面对实物误差。摩擦系数、弹簧刚度、材料弹性、装配偏心和打印公差会改变锁止和接触表现;求解器对某些瞬时冲击或软体变形可能只提供近似。论文展示了少量3D打印实物原型,主要用于补充机制可制造性的定性观察,而非建立跨产品族的大样本可靠性证据。从模拟成功到可交付机构,至少还需公差链校核、制造工艺评审、材料和寿命试验,以及在扰动参数范围内的鲁棒性计算。
工程验收可以把通过条件设为区间,而非单一名义工况。夹持力在一个指定工件尺寸区间内达到最小值,锁止结构在允许摩擦变化区间内仍保持,周期机构在多个转速、输入负载和初始状态下都不失步。这些场景需要批量参数扫描,并保留失败工况集,供后续修改回归使用。评估迭代成本时,也要记录鲁棒性覆盖率、仿真开销和人工复核工时。
六、将功能评测嵌入AI+CAD/CAE产品的架构
工程平台可以将自然语言任务先转换为结构化的功能需求表,每条要求记录触发条件、操作顺序、允许参数、观测信号、验收阈值与安全边界;CAD智能体随后输出装配结构、连接关系、可编辑几何和命名参数。几何内核负责实体有效性和尺寸测量,多体动力学引擎负责载荷、约束与运动状态,规则引擎负责标准件、材料、行程和配合约束。测试绑定器则将要求与具体模型中的零件、关节和传感位置映射,并自动保留映射依据供工程人员审核。
设计过程中应设置明确的状态机:草案、可编译、几何通过、功能通过、鲁棒性通过、人工签审完成。对一个尚未通过功能测试的模型,不应将其放进正式图纸发布或CAM加工链;对测试中用了等效接触、经验摩擦或者简化刚体假设的方案,应在报告中注明模型适用范围。通过将各阶段测试报告挂接到PLM的设计变更单,智能体每次修改都能有对应的证据链,工程师也能在后续故障追溯时还原设计决策。
在紧固件组合、工装夹具、装配工位与简易传动机构中,可以优先选择可复现的小规模场景开展试点。起步时让系统仅负责生成和修改候选方案,由工程师规定功能测试和验收阈值;随着积累的历史设计足够多,再逐步让Agent辅助编写测试模板,最后才考虑开放一定范围内的自动放行。这样既能利用模型在结构探索上的速度,又避免把安全责任交给尚未验证的自然语言推断。
七、功能测试怎样进入设计流程
在FunCAD-Harness的流程里,仿真参与每轮修订,而非只在设计结束后验一次。规范中的动作要求也被写成可执行的测试模板。构造和测试分开,工程师才能看到候选机构因何失败,以及修订后是否又破坏了此前通过的功能。
FunCADBench仍是预印本研究基准,覆盖的机构、物理模型和试验扰动有限。企业若借鉴这套方法,可以先固定功能要求,再为不同候选设计绑定测试;每次修订后,重新检查所有要求是否仍然成立。
参考资料
- Zhang, W. 等,Can It Actually Work? Synthesizing Functional CAD Mechanisms,arXiv:2610.26861,2026。https://arxiv.org/abs/2610.26861
- arXiv HTML原文,包含46项任务定义、对照实验及制造原型。https://arxiv.org/html/2610.26861
- 论文作者研究页面(论文、代码、演示入口)。https://huangyangyi.github.io/
- MuJoCo开源动力学引擎文档。https://mujoco.readthedocs.io/
说明:实验数值来自论文基准;企业试点流程与产品架构为本文工程分析。