物流分拨中心里的机器人每天面对的物品都不一样。纸箱可能结实平整,也可能被运输挤压变形;编织袋、塑料软包和异形件在抓取时会改变形状;运输高峰中的分拣带不断向前运行,机器人还要与人工岗位、输送线、扫描设备及仓储管理系统协作。这些特点使包裹处理成为具身智能的重要应用场景。人们通常看到的是机器人抓取一个物品的动作,分拨中心的管理人员需要考虑的则是分拣波次、异常件去向、换班和设备维护,以及不同枢纽是否能使用同一套操作标准。
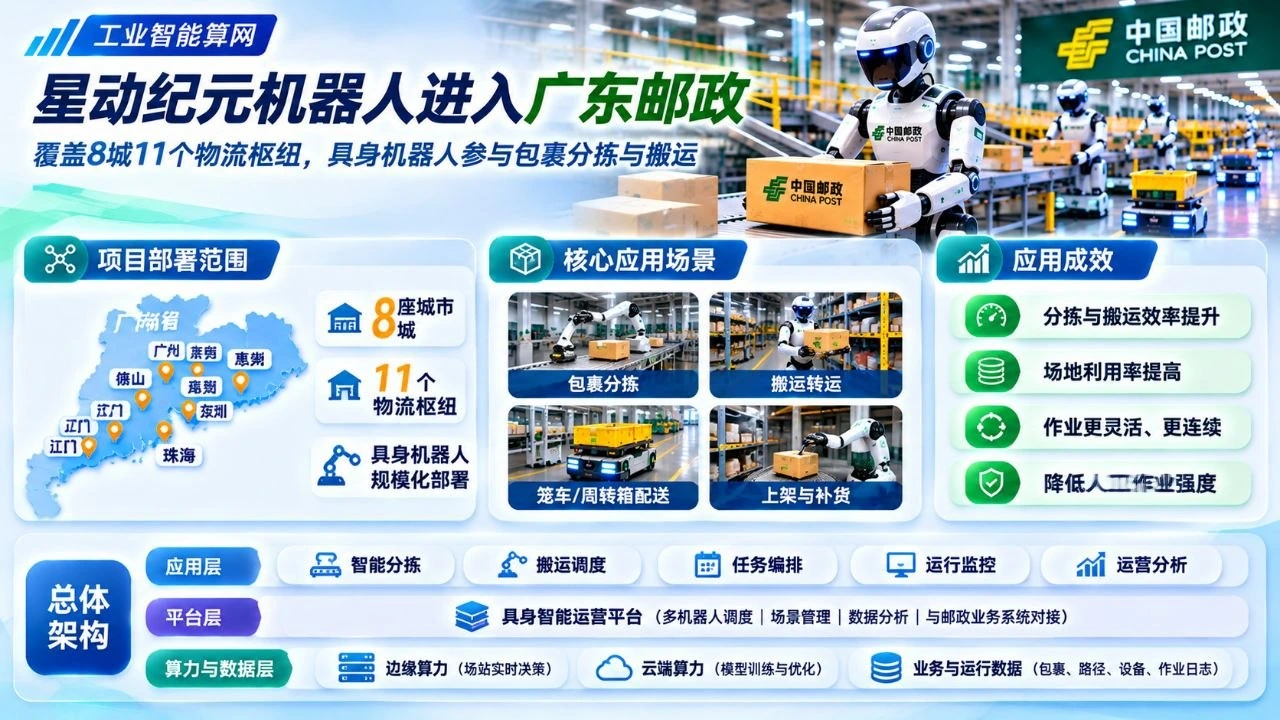
星动纪元ROBOTERA于2026年11月17日发布新闻稿,称与中国邮政广东省分公司联合实施的具身机器人项目,已经覆盖广东8座城市的11个邮政枢纽。披露城市包括广州、深圳、东莞、江门、汕头、汕尾、揭阳和河源。公司将这一部署定位为物流场景较大范围的机器人落地案例,强调跨区域多站点的覆盖。报道列出了站点数量和所在城市,也提及高吞吐分拣与跨区域物流协调等业务环境。就当前公开资料而言,最明确的工程进展是设备部署的网络规模,关于全网单位成本、每小时包裹处理量、具体机器人台数和独立验收指标,新闻稿没有提供完整的汇总表。
多站点部署比单工位演示多出什么工作
在一个固定演示工位,开发团队可以把相机、照明、夹爪和样品都预先配置到理想状态,调试出稳定的抓取策略。真实分拣枢纽却往往存在多条输送线,场地尺寸和设备型号也会随建设年代变化。广州某站点的包裹结构、河源某站点的班次安排以及汕头某站点的场地布局可能并不相同。要将机器人部署扩展到11个枢纽,工程团队必须把通用能力与站点差异分开处理:通用部分包括目标识别、抓取动作、任务调度和错误恢复;本地部分涉及地图、相机位置、分拣口定义、输送线节拍以及通信接口。
因此,机器人部署软件应当支持站点级配置。以包裹搬运为例,系统可以将动作拆成“获取任务—识别对象—选择抓取策略—执行动作—确认投放—回写任务状态”几个阶段。上层任务管理负责分配包裹去向,下层控制模块处理关节运动和末端执行器,中间通过结构化状态来回传任务完成情况。如果箱体倾斜或抓取失败,机器人要根据错误类型选择重试、调整姿态或请求人工接管。跨站点可复用的应该是这类稳定的任务接口和恢复机制,而具体抓取策略可以结合现场数据持续修订。
为什么物流能为工业具身智能提供丰富的训练数据
制造业产线上的零件往往有明确尺寸和定位要求,处理范围相对可控;快递包裹的外观与包装更加多样。一个物流枢纽在不同日期、时间段、季节和促销周期内都会遇到新的物品组合,这为视觉识别、柔性抓取和动作策略训练提供了持续变化的真实场景。对具身机器人研发人员而言,数据价值来自成功动作,也来自失误、遮挡、姿态变化、物品滑脱和人工接管的全过程记录。
企业在建设训练数据集时,可以把每次任务记录为一个完整样本:原始图像或视频、包裹类型、输送线状态、选择的动作、关节和夹爪反馈、任务结果与人工标注。然后按照站点、环境和任务难度进行索引。若只积累最成功的视频片段,系统无法理解生产现场大量小概率但高频出现的异常情况。真实运行数据还可以与仿真环境结合,通过数字孪生复现难以反复制造的碰撞、遮挡和软包变形场景,再筛选适合真实设备验证的策略。这个过程能够让机器人能力沿着生产任务逐步迭代。
对工业智能算网或数字工匠平台,物流场景也适合建立从自然语言到设备任务的展示:运营人员询问某个区域为何产生积压,系统检索分拣波次和异常工单,展示不同站点吞吐趋势,然后由授权人员调用机器人任务调度或设备检查工具。与静态大屏相比,这种入口能够将业务问题关联到具体设备和可执行操作。用户需要看到的包括机器人当前状态、近期异常原因、可用任务资源以及执行后的数据反馈,形成有业务意义的闭环。
11个枢纽意味着一套跨组织的工程服务网络
星动纪元与中国邮政广东网络合作的业务范围,使项目不可避免地涉及多个组织角色。机器人供应商负责本体、软件和算法,站点运营方负责现场流程、班次组织与业务验收,系统集成方负责输送线与WMS等接口,维护团队负责故障排查和备件更换。一个站点里发生的问题可能是算法误判,也可能来自夹爪磨损、照明变化或上层业务系统发送的任务数据异常。若没有统一的日志和事件分类,各方容易在故障责任与恢复方案上花费大量沟通时间。
适用于多站点的运维平台通常需要保留设备型号、固件和模型版本、部署地点、配置文件、软件更新记录以及每个站点的性能指标。机器人技能包升级时,可以先在试点站点运行对照任务,再按现场计划逐步推广。对于具有跨地域运营能力的大型物流企业,这套机制和现有设备资产管理十分相似。技术团队还可以建立远程诊断能力,通过固定的工单字段让现场员工上传日志、视频和设备检查结果,减少专家频繁到场的次数。
与工厂装配机器人相比,物流机器人的收益如何衡量
汽车零部件装配机器人常以单工位节拍、装配精度与产品良率衡量表现;物流机器人则需结合包裹处理能力、劳动组织、峰值弹性、分拣准确率和异常件处理成本。每天平均完成多少件任务只是起点,系统在节假日和夜间班次的稳定性、软包与破损件的处理能力、恢复运行的平均时间也会影响采购方的经济账。一个站点的场地改造成本很低,但人工接管频率很高,整体效率也可能难以达到预期。
评估项目时可以把机器人实际覆盖的业务范围分成几类:对规则明确、形态稳定的包裹执行常态化处理;对边界不清的物品安排辅助识别和人工复核;对危险、过重或容易损坏的物品采用专门流程。不同品类采用不同的动作和验收策略,使系统逐步增加覆盖范围。对于未公布统一运行指标的新闻,工程分析可以聚焦部署结构和运营机制,而不使用未经披露的吞吐数字推断整个邮政网络的回报。企业后续如公布正式绩效报告,才有条件展开站点之间的成本和产能比较。
多城市项目会推动机器人产业链从卖设备转向提供运行能力
工业机器人供应商的传统交付包括设备、控制系统、安装调试和售后维护。具身智能项目则增加了模型版本、训练数据、技能扩展与持续更新的内容。站点运营方可能在新增包裹类别时提出新的识别需求,或者希望把设备从搬运任务扩展到复核、整理和异常包裹处理。这会让各方长期合作:物流企业提供真实任务和反馈,机器人公司更新技能和运行服务,集成商维护与现场自动化系统的兼容。
这里蕴含着针对职业教育和产业人才培训的新需求。现场技术人员需要理解设备本体、传感器、机器人坐标、基础网络和任务软件;算法人员需要进入工位了解输送线和人工操作流程;数据工程师则要把跨城市的任务日志变成统一可检索的数据集。一个可复制的培训平台可以搭建模拟物流站点,配备机器人、典型包裹、输送线、视觉检测和任务管理系统,让学生按照真实工位流程完成调试、异常诊断与数据回放。培训的价值建立在设备与现场作业紧密结合的基础上。
广东邮政的11站点部署也给区域制造业提供了参考。当地方产业园或装备制造集团希望引入机器人时,可以从一类重复性高、覆盖多个厂区的任务入手,先建立可执行的设备和数据标准,再逐步扩展到更多工位。机器人能力的迭代可以与工业智能体的数据治理、任务编排和可视化平台建设一同推进。随着跨站点运行记录积累,产品竞争将越来越依赖实际工位覆盖、系统集成经验、运行维护效率和持续更新能力,企业也能够用更清晰的工程指标判断下一阶段投资方向。
原始资料
- ROBOTERA,ROBOTERA Expands Humanoid Robot Deployment Across China Post’s Guangdong Network, Reaching Eight Cities Province-Wide,2026-11-17:https://www.prnewswire.com/news-releases/robotera-expands-humanoid-robot-deployment-across-china-posts-guangdong-network-reaching-eight-cities-province-wide-302941865.html
- GlobalFoundries/Boston Dynamics,Boston Dynamics and GlobalFoundries expand robotics collaboration,2026-11-17:https://gf.com/news-and-events/news/boston-dynamics-and-globalfoundries-expand-robotics-collaboration/