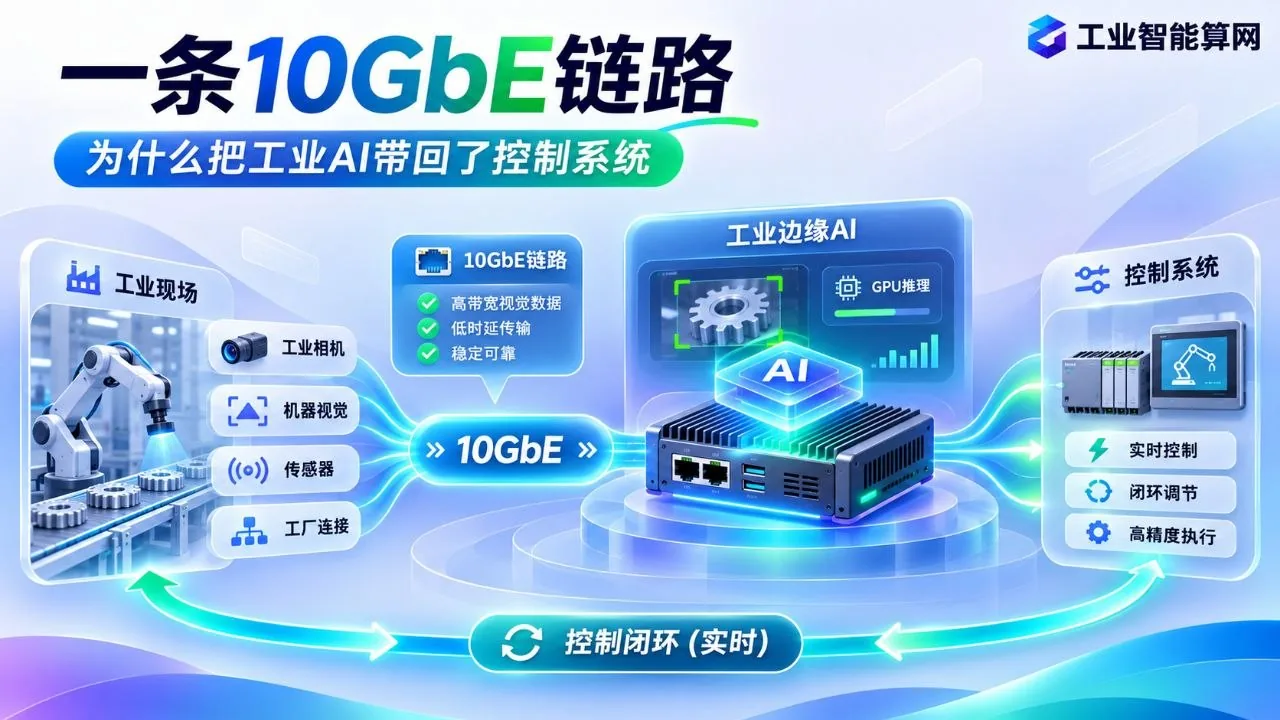
11月11日,在electronica 2026期间,工业计算模块厂商SolidRun推出基于恩智浦i.MX 95的新产品组合,包括系统级模块、HummingBoard i.MX 95 IIoT工业载板、相机配套和软件支持,并展示与NVIDIA Holoscan连接的端到端视觉推理链路。这次发布值得看的是一条具体的数据路线:相机传感器数据由i.MX 95处理并通过10GbE发往GPU系统,再把控制信息送回Cortex-M7实时核心。目前公开的是厂商集成演示,尚无大规模现场应用效果的第三方统计。
产品说明列出双千兆以太网、10GbE RJ45并可选SFP+光接口、双CAN-FD、RS485、RS232以及双MIPI CSI-2相机接口等连接能力。芯片内部的Cortex-M7与Cortex-M33构成面向实时与安全的处理域,公告所列NPU推理能力为2.3 TOPS。对设备制造商而言,接口和算力参数比“机器能够思考”的演示更管用:它们决定相机能不能接、控制命令能不能及时返回、旧设备能不能继续使用,以及现场一旦发生故障是否能够被隔离处理。
视觉推理放在哪里,取决于现场时延
工厂里已有大量视频数据。工业相机已经被用于尺寸检测、零件识别、机器人引导和生产过程监控,但视觉数据传到云端再返回控制信号,通常面临带宽、网络抖动、数据合规和成本问题。即使云端模型能力优秀,现场机械臂的动作控制也不能无限等待网络。另一方面,全部计算压在一个小型边缘盒子上,设备可能遇到散热、供电、内存和模型体积限制。因此,采集、预处理、推理和控制需要分开部署。
SolidRun展示了一种分层做法。边缘模块可以承担相机接口、传感器融合和基础视觉预处理,让高带宽数据在靠近设备处完成整理;网络将需要更大算力的任务送到现场GPU节点;结果再进入实时控制层。GPU负责复杂判断,不应兼任全部安全与实时控制任务。高性能图形处理器可能在推理时产生可变延迟,工业运动的关键闭环仍需要经过验证的实时处理、PLC或专用安全控制设备。
2.3 TOPS适合什么任务
厂商常用TOPS比较边缘模块,但它只描述特定精度与运算类型下的理论计算量。一个视觉检测任务能否在边缘稳定运行,还与模型架构、内存访问、算子支持、量化精度、输入分辨率、预处理负担和软件栈有关。2.3 TOPS可以承担某些轻量识别与过滤任务,对更复杂的三维姿态推断、多相机高分辨率推理或大型视觉语言模型,可能仍需调用外部GPU。i.MX 95到Holoscan的演示链路,就是让轻量边缘处理与外部GPU分工。
选器件时,工程团队得拿现场图像测试,不能只看参数表。例如细小金属裂纹检测需要精细纹理,过度缩小分辨率可能导致漏检;机器人抓取定位需要稳定估计姿态,画面一旦被油污、反光或遮挡影响,后续几何计算也会出现波动。边缘设备应能在前处理阶段判定图像质量并记录采集条件,当置信度低或者输入异常时把任务升级或进入安全暂停,而不是把不可靠坐标直接发给执行机构。
10GbE要看整条链路
只换上10GbE端口,并不等于工业网络已经升级。10GbE端口能够为高分辨率视频和多路传感器提供较大的带宽空间,但现场还要考虑交换机、线缆、光模块、工业温度、电磁干扰、协议栈与时钟同步。检测高速运动物体时,数据能否准时到达,可能比峰值吞吐更重要。相机采样、GPU输入队列、推理完成和控制器执行之间若没有统一时间标记,系统看到的目标位置可能早已变化。
测试应覆盖闭环最坏时延及抖动分布。假设检测一个经过输送带的零件,工程团队需要知道它从进入相机视野到机械手启动动作的总时间,以及这个时间在高负载时是否稳定。现场设备还有大量已安装的千兆以太网、现场总线和串行接口,SolidRun保留CAN-FD、RS485等接口,旧设备才有接入路径。数字化改造通常先要通过既有PLC地址、采集频率、信号质量与安全逻辑的验证,才有条件谈论更高层的工业智能体。
实时控制域不能替代整机安全认证
SolidRun官方强调Cortex-M7和Cortex-M33处理域可支持实时控制及安全相关应用,并提到与ASIL-B、SIL-2等功能安全认证目标相关的基础条件。但要分清产品功能与系统认证:芯片拥有适用于安全设计的功能,不代表装上开发板的整台机器自动获得相应等级的系统认证。安全性能由传感器、执行器、诊断覆盖率、软件、回路设计和环境条件共同决定,整机仍要针对用途走验证程序。
工业智能体的权限边界,最好落实到硬件结构。自然语言代理可以读取运行状态、生成诊断建议、检索维修知识,也可以在经过授权的条件下提出工艺参数优化方案;但急停、互锁、运动极限、安全门等通道应由独立的确定性逻辑维护。即使AI模型遭遇异常输入、提示注入或网络故障,设备也要能够安全停车或转入预先定义的本地控制模式。安全边界得在设备架构中实现,而不是靠聊天框里的提醒。
Holoscan演示验证了哪些连接
Holoscan面向高吞吐传感器处理和加速计算,它把采集、处理和推理组件编排成可运行的流水线。SolidRun展示的链路把NXP边缘节点、10GbE网络和NVIDIA GPU侧应用放到一套示范系统内,帮助设备厂家评估从传感器到推理再到动作反馈的全流程。连续运行的参考系统有用:设备驱动、数据格式、消息队列、内存复制和执行时序,任何一环都可能拖慢集成;问题未必出在芯片本身。
不过,完成演示离插电投产还远。相机驱动是否支持目标型号、推理代码能否迁移、工业现场能否长期运行、网络是否有冗余、固件如何升级、不同批次板卡的一致性怎样保证,都需要供应商和客户共同测试。开发商如果希望建立稳定产品线,还应关注软件依赖的生命周期,避免某个驱动或GPU运行时升级后,现场设备立即失去功能。
质检现场怎样接入这套分工
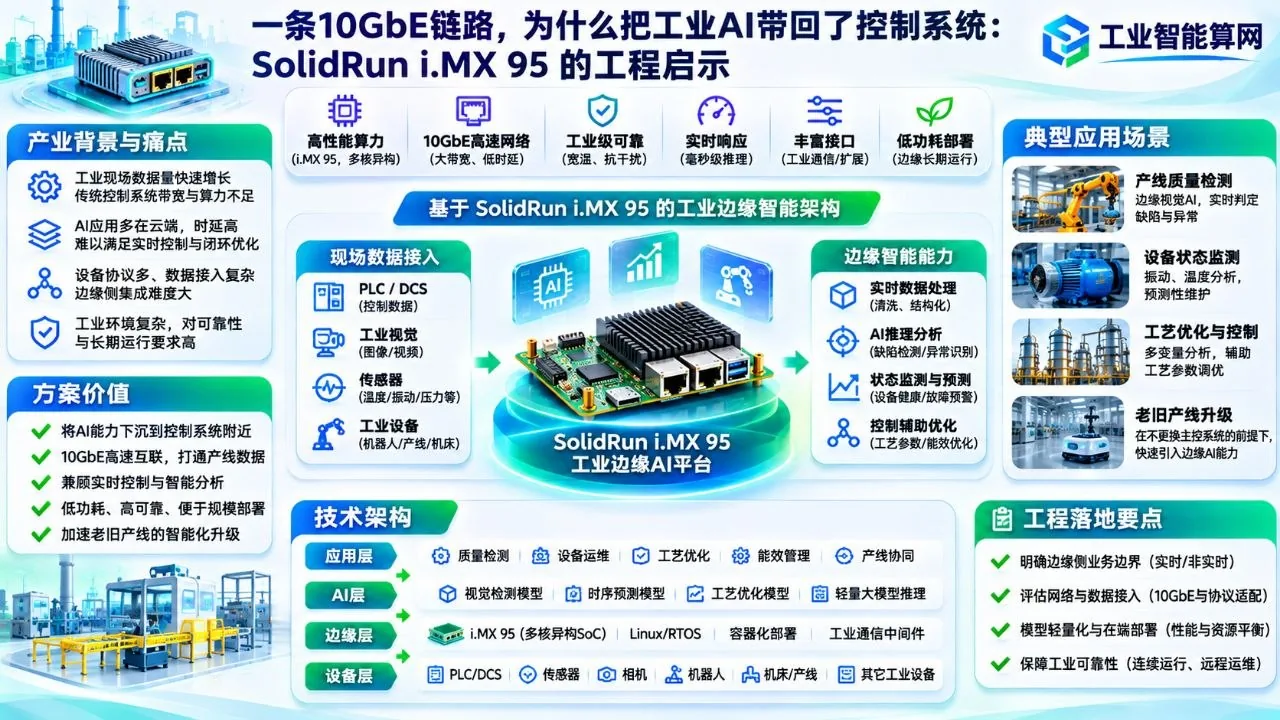
设想一家精密零件工厂,要在机加工后对孔位、表面划伤和装配状态做视觉检查。传统方案可能由工业相机、工控机、视觉软件和PLC组成。引入边缘AI后,轻量识别模型可以先判断图片是否合格,再将异常图像上传到GPU节点运行更复杂模型,最终把缺陷类型、区域和置信度回传MES或QMS。图像的原始版本、批次号、设备编号、工艺参数和人工复核结果组成可追溯记录,为后续分析模型误报、换型适应性及质量改进提供数据。
它除了减少人工看图,还可能缩短换型时的软件适配周期。一旦检测系统的硬件接口、模型部署和数据回流方式稳定,产品工程师可以在不同机台之间复用摄像头组件和软件流程。评估效果时,应统计每批产品的漏检率、误检率、人工复判时间、整体节拍和因系统故障造成的停线时长。在目标生产节拍较快、缺陷尺寸非常小的场景,必须用标准件和独立测量方法进行验证,不应仅看现场演示中绿色框框出现得多漂亮。
机器人还要解决时序与坐标问题
机器人需要比单纯质检更严格的时序保证。找到零件只是第一步,机械臂还需要将视觉坐标变换到机器人基坐标系,考虑工件移动、夹具和末端执行器的误差,并在动作过程中监控碰撞风险。视觉模型的输出如果缺少时间戳、坐标系标识和误差范围,下游控制器很难做可靠动作规划。SolidRun提供的多接口和实时控制域能帮助设备商组织这些组件,运动规划、安全验收和故障恢复仍要单独完成。
在柔性生产线里,机器人常常需要识别不同物料、按照工艺顺序装配并与WMS或MES交换任务。一个大型多模态模型可以做订单解释和任务编排,现场视觉设备负责具体物体定位,实时控制器完成运动执行。高层任务编排不能直接接管底层运动;各层都要能查看状态、允许人工接管。对中试团队而言,同一套测试平台可以逐步积累各类光照、工位布局、零件形状与执行误差数据,用于改进模型或仿真环境,而不是每换一个客户就从头搭建系统。
现场事件怎样进入工业软件
工业边缘设备本身不是数字孪生,但它为数字孪生持续提供现场事件数据。一台设备的CAD模型描述几何,PLM保存产品版本,MES保存工单和生产批次,SCADA记录过程信号,边缘AI提供图像事件和状态识别,仿真系统则预测不同工况下的物理变化。如果没有共同的对象标识,几个系统即使放在同一屏幕上,也仍是各自运行。建设时应先明确设备、部件、工艺和批次的主数据,设计事件时间戳及统一权限,再把AI的推断结果作为有证据链的数据对象接入。
工程模型与传感数据联动还可以服务预测性维护。例如边缘侧发现异响或异常振动时,系统可以检索历史维修单、设备设计参数和对应的降阶仿真模型,推测可能的故障部件,再生成有置信度和复核建议的报告。但数值异常与故障原因之间并非简单一一对应,最终结论必须结合测点位置、工况变化、传感器精度和检修反馈。这些工具只有进入可追溯的工作流,工业智能体才有实际用途。
别只算模组采购价
采购时,开发板或模组的报价最显眼;到批量部署时,电源、连接器、散热、相机、工业机箱、网络设备、安装工时、备件和软件维护可能占据更大比例。带有GPU节点的架构还涉及显卡利用率、并发摄像头数量、网络布线及故障冗余。现场环境如果存在高温、粉尘或强振动,散热和结构可靠性会直接影响停机率。工程团队应为五年甚至更长周期建立备件与固件升级计划,并保留平台换代时的软件迁移路径。
安全与数据合规也会影响总拥有成本。视觉图像可能包含员工、客户产品和商业秘密,需要按权限存储;远程模型更新可能改变判断结果,应通过版本签名、发布审批和现场回滚机制进行管理。企业如果要求生产数据不出厂,可以把GPU服务器置于厂内,外网只接收脱敏后的统计指标。跑分之外,客户还要看系统能否长期维护、故障能否追溯。
发布展示的是一条工程路径
SolidRun在11月11日发布的是一套分层集成方案,并非可替代所有控制器的AI芯片或已经落地的无人化工厂。它展示的是一种明确的工程分层:多种工业接口连接现场,边缘芯片承担采集及部分推理,高算力节点处理复杂视觉,实时控制域负责可靠动作。工业软件、机器人和数字孪生团队可以沿着这条路径检查各层接口。至于产品能否规模化销售,还得看跨芯片迁移、数据标准、现场安全、系统可靠性以及中试验证能否持续推进。
先用一个工位测完整闭环
评估类似平台,不妨先选一台设备和一道节拍明确的视觉工序,测完从采样到控制反馈的全程。测试数据应记录图像分辨率、帧率、协议开销、网络拥塞、模型版本、设备温度和控制器周期;在正常负载之外,还要人为设置网络闪断、摄像头短暂失联、GPU节点重启和异常图像,观察系统是否准确报告故障并转入安全状态。对有实时要求的工位,平均时延不足以说明问题,应该关注高分位时延以及连续作业数百小时后的漂移。涉及产品质量的检测结果,应与MES中的序列号和人工复检结论绑定,便于日后定位哪一版算法、哪台摄像头和哪一班次发生了偏差。
平台化采购的第二个问题是长期维护。芯片供货年限、工业温度范围、固件安全更新、容器镜像、BSP版本和设备停机升级窗口都需要写入合同及测试记录。对于本地化部署的工业智能体,厂商兼容Holoscan只能证明存在一条受支持的集成路径,不能保证工厂既有PLC、MES和工业相机无需适配。先跑稳一条可审计的数据链,再复制到其他工位,风险比一次性铺开大型算力平台更容易控制。
参考资料
- SolidRun官方新闻稿,SolidRun Launches NXP i.MX 95 Portfolio with Complete Industrial Ecosystem and Demonstrated NVIDIA Holoscan Integration,2026-11-11,https://www.prnewswire.com/news-releases/solidrun-launches-nxp-imx-95-portfolio-with-complete-industrial-ecosystem-and-demonstrated-nvidia-holoscan-integration-302935859.html