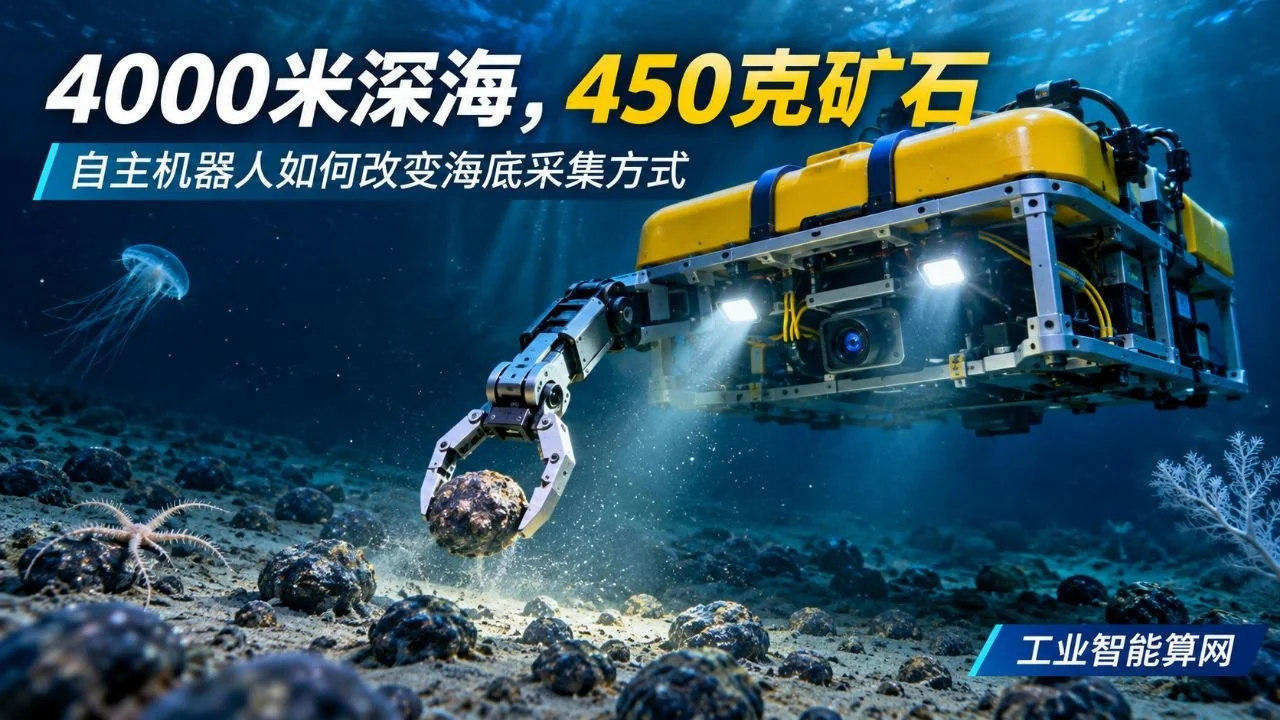
450克,在矿业生产报表里几乎可以忽略。一座商业化矿山一天处理的矿石以吨、万吨甚至更大的量级计算,科研人员把一小袋矿石放到桌上,通常不会被当成产业新闻。但11月9日,美国初创企业Impossible Metals宣布其Eureka自主深海机器人在太平洋4000米以下海底完成一次选择性采集,并携带约450克多金属结核返回海面,路透社随即报道。这项实验的意义不在回收量,而在于它改变了人们对深海采集机械的想象:不依赖在海底持续行驶的重型采矿车,也不用沿着长距离立管把大量固体和海水送到船上,而是尝试让自主机器人悬浮、识别、挑选、抓取、上浮。〔1〕〔2〕
公司说明,测试发生在9月太平洋的科学考察期间,11月9日对外公布。样本将用于研究结核上微生物群落,试验的性质属于科学取样。公开新闻还提到,该公司由Y Combinator支持,联邦快递创始人Fred Smith家族参与了此前完成的A轮融资,具体融资数额并未由公司披露。路透社引用媒体估计约2500万美元、估值约1.1亿美元,这些是外界估算,不宜直接写成公司确认的财务指标。公司仍需解决后续海底设备规模化、环保验证与相应监管许可。把一场科学试验与商业化采矿分开看,才能更清楚地理解这项技术究竟推进到了哪里。〔1〕
一、深海采矿为什么需要重新发明采集工具
太平洋部分深海海底分布着马铃薯大小的多金属结核,含有镍、铜、钴、锰等金属。围绕它们的产业设想并不新鲜,争议也长期存在。传统路线倾向于使用海底采集车或者吸取装置,把结核与沉积物送入输送系统,再经过连接海面船舶的立管运输。这个流程类似于把陆地矿山的采装运系统沉到海底,但海底软沉积物、巨大水压、极长传输距离和生态敏感性,使每一个机械动作都具有额外的成本与风险。大型装备沿底床移动,可能压实沉积物,形成羽流,并改变底栖生物的生存环境。
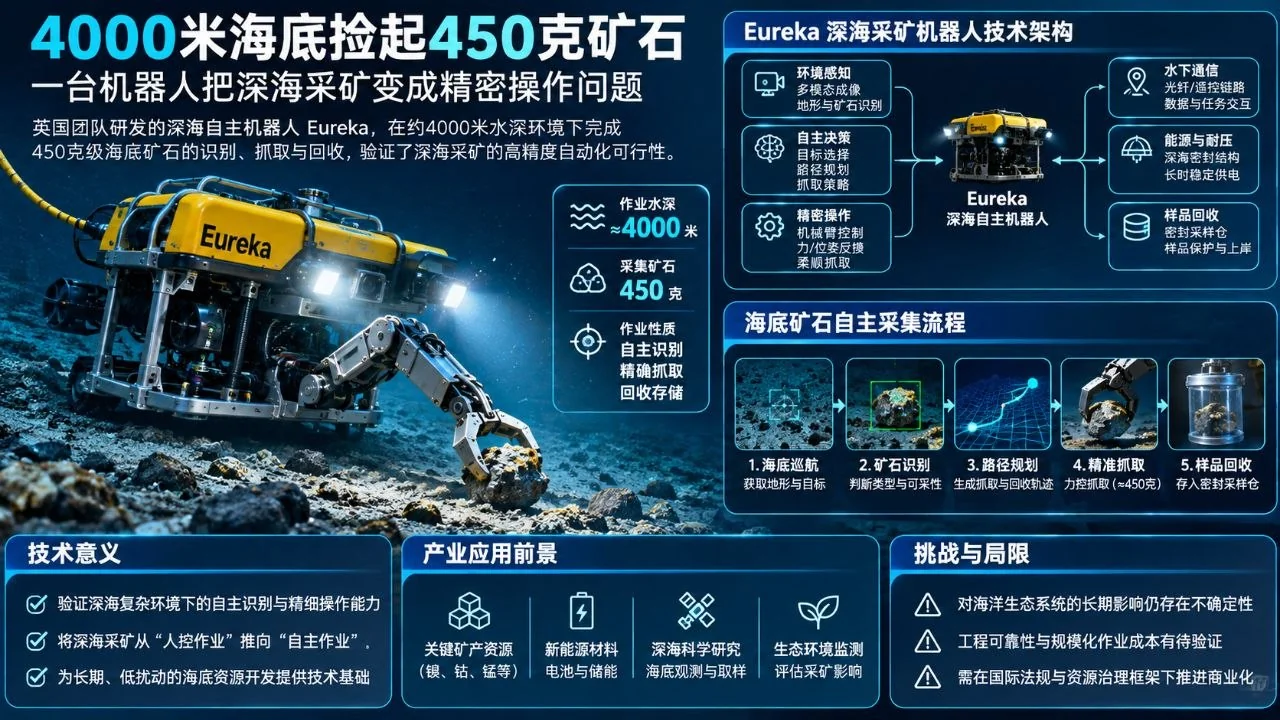
Impossible Metals尝试的是另一种工程体系。Eureka被设计成自主水下机器人,利用机器感知辨识目标结核及其周边环境,选择可采集对象,用机械臂逐个拾取,再借助浮力机制上浮。公司官网把过程拆解为观察、选择、收集、提升和重复循环。其对外材料强调,通过悬浮作业与有选择地采集,可避免部分传统吸取方案的底床接触和立管配置。这个技术路径如果经过充分验证,可能改变设备尺寸、载荷组织、供应链结构和作业许可评估方式,但环境影响减小的程度必须经过独立海洋生态测量。公司也在官网直言,选择性采集能否减轻扰动,需要测量来证明。〔2〕〔3〕
二、4000米深度到底考验哪些工程能力
海面以下数千米的工作环境,工程师首先面对的不是AI模型,而是高压、低温、黑暗、腐蚀和通信延迟。4000米左右的海水静压达到数百个大气压量级,密封舱、电子连接器、传感器外壳、光学观察窗和执行器必须在复杂载荷下保持稳定。电机在低温环境下的润滑、长期材料疲劳、盐雾与海水腐蚀、海流扰动和姿态控制都会影响机械结构寿命。岸上的机器人可以通过高速以太网向服务器实时求助,深海系统却受到声学通信带宽和传播时延限制,必须在相当程度上自主完成判断和任务执行。
工程体系至少包含四个相互约束的回路。导航回路估计机器人与目标海底的相对位置,控制悬浮高度和姿态;感知回路区分结核、沉积物和可见生物,并判断机械臂能否接近;操作回路规划抓手姿态和接触力,减少碰撞与意外触底;能量回路决定何时停止采集、如何利用浮力和载荷余量安全返回。四个回路之间存在连续耦合:机器人姿态略微偏转,抓手末端位置就会变化,摄像机成像与目标边界会随之改变,电池剩余能量也可能决定是否继续处理难以抓取的石块。工业智能在这里表现为一个受物理条件约束的闭环,而非脱离设备的视觉识别演示。
三、选择性采集的核心是“知道什么时候不抓”
公司称其感知系统能够识别附着在结核上或附近的可见生物,对这些目标选择放弃采集。这项设想非常适合分析机器视觉与工业决策的区别。单纯的目标检测模型可以输出结核边框,但作业系统还必须判断目标被哪些生物覆盖、抓取后会不会卷起沉积物、碰撞附近生物的风险有多大,以及目前的照明、浑浊度和镜头条件是否足够支持作业。很可能出现的场景是模型对一块结核的分类置信度不高,但机械臂恰好容易接近。系统仍应按照保守策略拒绝动作,并记录拒绝原因供后续复核。
把这种机制做成可审计系统,需要比“AI已识别”更完整的数据链。每个目标的图像或声呐数据、目标分类、周边生命体征识别、模型版本、识别置信度、机器人相对位置、末端执行器轨迹、抓取结果和异常情况都应记录。之后研究人员可以从不同航次随机抽取样本,估计模型的漏检率、误检率和环境条件变化对识别表现的影响。特殊海洋生物可能在视觉上与结核表面相似,光线反射、沉积物遮挡也会影响结果。公司宣称的选择性能力具有研究价值,但尚需更多第三方在不同海区、不同能见度条件下的外部检验。只有行为日志可追溯,监管和科学机构才能独立评价系统的生态表现。
四、机械手比吸管更精细,但吞吐量要重新计算
选择性抓取的好处是可以对每个目标做单独判断,缺点是动作节拍与机械复杂度直接影响生产率。若机器人需要悬浮定位、确认生物环境、移动抓手、闭合夹爪、确认结果后才能抓下一块,平均每个循环消耗的秒数就成为经济性变量。为了满足工业化需求,企业可能采用更多机械臂、并行机器人、智能路径规划和大容量载荷,但这会增加机体质量、能耗、维护和碰撞风险。多机系统还要解决海底覆盖率、通信协调和回收窗口安排,避免重复扫描同一海域或在狭窄空间内相互干扰。
传统立管方案的优势在于连续物料输送,而分布式机器人方案则可能采取多个小单元并行、分批上浮的方式。两种路线的成本结构很不同:前者需要较大的固定船舶与管道设施,后者需要更复杂的机器人舰队、机械臂维护、浮力管理与回收体系。用450克实验结果推算商业采矿成本显然不合理,项目评估至少需要单次潜次载荷、海底有效作业时长、每小时成功采集数量、平均回收周期、单台机器人维护间隔和远程操作员配置等数据。公司提到未来提供机器人即服务,也需要明确服务可用率、海域差异带来的保险责任以及矿物分选与后处理环节如何衔接。〔4〕
五、深海环境风险必须由独立的生态证据回答
深海采矿的社会争议中,沉积物扰动、噪声、羽流扩散以及生境破坏占据重要位置。2025年《Nature Ecology & Evolution》发表的一项针对商业规模海底采矿试验的研究,分析了不同时间和位置的底栖大型动物群落变化;在该研究的直接采矿轨迹内,动物密度和物种丰富度出现显著下降。研究所涉设备、采矿规模和采样环境与Impossible Metals的选择性机器人不同,因此不能用那些百分比推断Eureka造成的影响,但它说明深海矿业需要长期、量化、可独立复核的生态观察,单靠机械设计理念无法直接确认环境安全。〔5〕
一个完整验证体系应有作业前基线调查、作业期间连续观测、作业后多时点跟踪,并设置未受作业影响的对照区。需要观测的指标不仅包括水体浊度和沉积速率,还应覆盖不同生物类群的数量、物种组成、噪声和化学物质迁移。技术路径能够避免大范围直接触底,是一种有意义的工程假设;但每次抓取仍然是对海底物质及附着生物环境的干预,机器人推进器也可能引起局部扰动。对企业而言,越早把环境研究与产品设计放进同一工程台账,越有机会缩短后续监管讨论中的证据缺口。
六、监管许可会决定技术成果的边界
国际海底管理局(ISA)负责国际海底区域矿产资源活动的相关管理。其2026年3月公开新闻显示,理事会继续就深海矿产开发规章草案进行谈判,涉及环境保护、履约审查与收益安排等复杂议题;当时若干关键问题尚待解决。行业观察机构对随后7月会议的梳理也指出,开发规章并未正式通过。企业在公海的科学研究、资源勘探与商业采矿涉及不同性质的授权,具体活动还可能牵涉国别法律与管辖争议。路透社11月9日报道明确指出,Impossible Metals尚需ISA或美国政府相关批准,才能走向相应商业运作。〔1〕〔6〕
因此,投资人和采购方在评价试验时,应把技术成熟度、环境可验证性和法律许可三套时间表分开。技术上能潜入4000米并返回,证明一组关键机械动作已经在真实环境下完成;环境上能否在更高吞吐量和更长作业周期里保持低扰动,需要扩大试验并公开数据;监管上是否能取得商业许可,依赖科学证据、国际谈判和各司法辖区适用规则。三条路线可能以不同速度推进。一个初创企业能解决复杂装备原型的工程问题,已经值得关注,但商业收入能否稳定产生,还需要更长期的交付和社会许可条件。
七、对工业软件与机器人行业有哪些启示
Eureka的设计对传统制造业同样有参考价值。机械臂的成功经常来自视觉、力控与工艺知识之间的协同:在光照复杂的零件装配中识别可抓位置,在质检发现异常后选择放弃装配,在危险设备旁执行远程操作,在无人值守环境里保留完整动作日志。深海环境把这些要求推到极端,但方法并没有脱离工业机器人领域:感知是为动作服务的,动作必须通过物理反馈校验,异常恢复和安全状态机要优先于追求一次性演示效果。数字孪生与仿真软件可提前计算浮力、流体阻力、机械臂工作空间和水下运动轨迹,CAE模型帮助工程团队识别壳体受压、密封和材料疲劳风险,现场数据则持续修正仿真参数。
如果要搭建一种面向复杂设备的数字工匠平台,Eureka这样的小团队恰好说明为什么知识和数据需要汇集在一处。设计工程师持有机械结构版本,控制工程师负责运动参数,海洋学家解释现场条件,环保研究人员核验生物影响,运维人员记录每次潜次的故障和回收时间。平台可以把试验任务、机械图纸、模型版本、传感器数据、视频记录、工单与科学报告按权限关联,避免因一次参数调整而丢失证据。AI智能体适合检索维护手册、整理异常日志、生成试验报告草稿和辅助设计变更审查;执行动作时仍须遵循控制系统验证和现场安全约束。工业智能平台服务的是这样一条跨专业协作链。
八、商业化的门槛在“可靠重复”,也在“可量化责任”
设备越特殊,客户越关心可重复交付,而不仅仅是首次成功。一个深海机器人未来如果希望进入长期服务合同,需要报告连续成功潜次、失联概率、传感器漂移、控制系统故障率、平均维修时间和备件保障。每次回收一批物料,还要给出明确的质量测定、现场环境数据和对应批次的追溯关系。融资消息和专利能够支持团队继续研发,但无法替代整机的长期可靠性统计。对海洋设备、矿山装备、应急机器人和危险环境巡检来说,这都是从研究样机走向工业产品必须经历的阶段。
Impossible Metals在官网选择把“选择性采集的效果必须被测量”作为技术表述的一部分。这种态度比宏大的“零污染采矿”口号更接近现代工程产品应有的证据路径。未来最重要的新闻可能不是又一次成功下潜,而是机器人能够在更长航次里稳定工作、其生态影响有独立监测、单吨回收成本经得起审计、相关许可程序取得明确进展。4000米深度和450克样本揭示的是一个新的作业范式:AI终于需要对真实世界的每一次动作负责,而工业软件、物理仿真、可靠性工程与监管科学将共同决定它能走多远。
参考资料
- Reuters,Impossible Metals says it has successfully tested AI seabed mining robot,2026-11-09,4000米深度、约450克采样、融资与监管边界。https://www.reuters.com/technology/impossible-metals-says-it-has-successfully-tested-ai-seabed-mining-robot-2026-11-09/
- Impossible Metals 官网,Precision at depth / Eureka,2026-11-09查阅,选择性采集与上浮工作原理。https://impossiblemetals.com/
- Business Wire/Impossible Metals,Impossible Metals’ Autonomous Robot Selectively Harvests Deep-Sea Nodules 2.5 Miles Down,2026-11-09,公司原始发布及科学取样说明。https://www.businesswire.com/news/home/20261109383890/en/
- Industrial Equipment News,Robot Autonomously Harvests Nodules 2.5 Miles Under the Sea,2026-11-09,设备测试与原型放大的行业报道。https://www.ien.com/product-development/news/22978137/robot-autonomously-harvests-nodules-25-miles-under-the-sea
- Nature Ecology & Evolution,Impacts of an industrial deep-sea mining trial on macrofaunal biodiversity,2025年,生态影响研究的对照背景。https://www.nature.com/articles/s41559-025-02911-4
- International Seabed Authority,The Council of the International Seabed Authority advanced negotiations on the Mining Code,2026-03-31,深海资源开发规章进程。https://isa.org.jm/news/the-council-of-the-international-seabed-authority-advanced-negotiations-on-the-mining-code/