2026年11月9日
机器人展会上,机械手接杯子、人形机器人走台步,演示很容易看懂。工厂采购要问得细得多:换一批工件后还能否稳定抓取?视觉遮挡时能否继续作业?夜班无人盯守时能否恢复?软件升级后动作精度会不会漂移?11月8日,上观新闻披露,眸深智能与复旦大学未来信息创新学院、国家地方共建人形机器人创新中心、宇树科技、优必选等42家机构共同成立通用具身大脑产业创新联合体,并推出新一代模型“眸深·深悟”、基础设施“眸深·深枢”和家庭世界模型FWM。联合体尝试让大脑、机器人本体、数据与应用场景由不同参与者供给;能否接成一套可验收的系统,比发布多少模型名称更要紧。
一、机器人的“通用大脑”为什么越来越像独立产业
过去,工业机器人通常由整机厂提供控制器、驱动软件和编程接口,客户为固定工位采购并验收设备。具身智能希望一套动作策略能适配不同机械臂、灵巧手乃至人形本体。模型团队负责从真实演示和仿真数据中训练跨场景能力;整机厂掌握机械结构、执行器、控制器、安全认证和产线交付。接口、数据产权与客户关系也因此可能成为争议点。要把模型单独卖出去,传感器协议由谁维护、动作指令由谁定义、跨本体回归测试怎么做、事故后如何追溯软件版本,都得写清楚。
从公布名单看,联合体成员覆盖高校、机器人本体、灵巧操作、数据算力与产业应用。共享基础模块和统一评测,可以减少各家重复搭建训练与测试体系的开支。对只有几十名工程师的企业而言,同时维护本体、采集复杂动作数据、训练世界模型、开发端侧推理并寻找生产客户,资金和人手都很紧。联合体能否持续运转,还要看数据共享、接口标准、商用授权及客户项目分配是否谈得拢。谁承担公共模块维护费用,测试未过关时由谁负责修复,也应在合作中讲清楚。
二、“一步生成动作”如何影响机器人操作时延
眸深智能在11月7日活动上介绍“深悟”采用一步生成动作,并利用视觉特征计算与动作层交叠执行的方式,降低多步生成过程中的串行等待。企业公布在所选测试中较对应多步基线最高实现24.84倍推理加速,轻量校准新增约1340万可训练参数。这个倍数是厂商测试口径,不代表同一机器人在真实工厂的作业周期缩短同样比例。比较模型时,还应标注所用本体、任务难度与多步基线,避免把一项局部测试外推成整机效率。机器人一次作业的总时长还包括传感器曝光与传输、状态估计、轨迹规划、电机响应、抓取和复位等阶段,模型计算只占其中一部分。
动作生成耗时仍是要紧的工程指标。工业控制要求周期稳定,越接近工件接触点,延迟抖动的代价越高。基础模型若迟迟给不出下一步动作,低层控制器就要靠预测、保持或局部校正填补空档。缩短推理路径有利于稳定响应,也可能减轻边缘设备的功耗压力。测试时应同时记录不同任务的P95/P99延迟、成功率、失败恢复步骤和连续运行的温度、功耗,不能只看单次推理。
三、视觉与动作层交叠,暗示一种新的模型工程路线
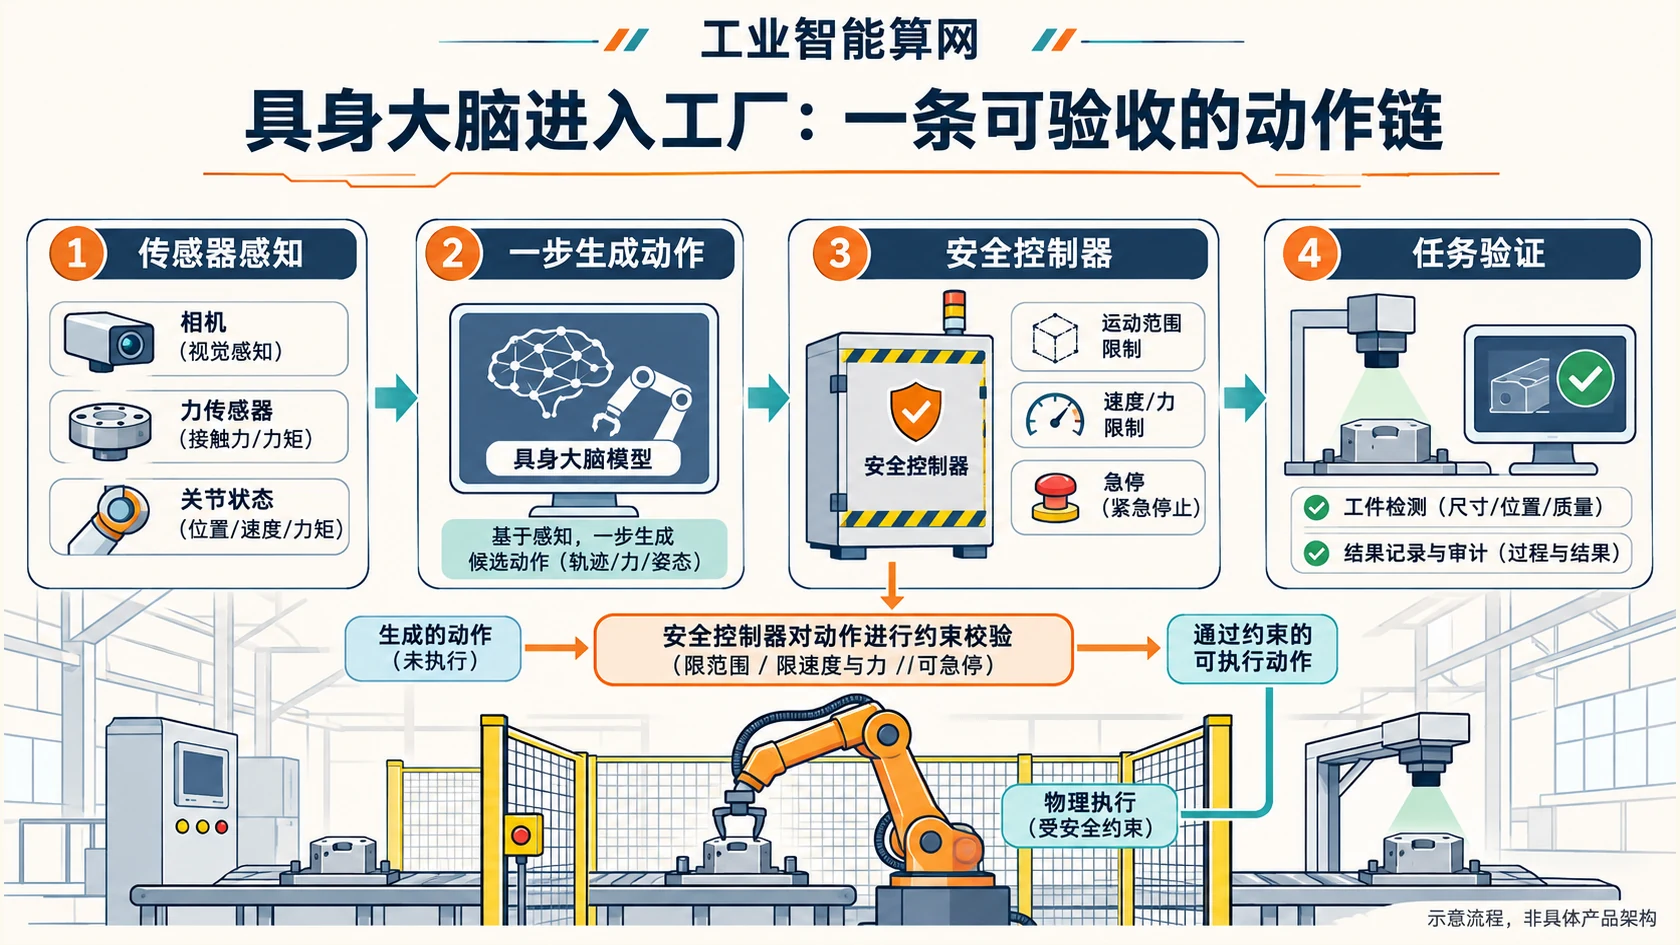
多模态机器人通常先把摄像头、力传感器和关节状态编码,再由策略模型生成动作。逐段等待会累积响应时间。眸深智能披露的分层交叠方式,让动作计算在部分视觉特征就绪后启动,减少串行等待。流水线并行带来的新要求是时间对齐:一次动作到底依据哪一帧画面、哪一个关节位置,传感器缓存是否滞后,日志里都要查得到。
工厂不能用更快的模型交换安全余量。低层控制器必须继续约束关节位置、速度、力矩和碰撞;模型只能在验证过的执行空间内输出动作。不确定或危险动作应退回安全姿态,急停则必须独立有效。高层任务理解再灵活,也不能绕过现场已验证的安全规则。即便网络断开或模型异常,底层安全逻辑也要照常运行。验收记录可覆盖感知时间戳、动作决策和执行状态的全链路,便于定位故障。
四、数据问题决定通用大脑能走多远
真实操作数据是机器人基础模型的瓶颈。互联网图文很多,可用于学习接触力、摩擦、装配公差和多步骤操作的动作轨迹却少得多。各家机器人摄像头位置、坐标系、末端执行器及关节自由度又不一致,直接混合数据容易引入歧义。联合体要做可复用训练集,先得统一任务定义、时间同步、标定、质量标准和场景授权;数据贡献者对模型权重、衍生数据集与商业收益的权益也需约定。
同样是插拔连接器,材料、公差、装配顺序或夹具状态变了,所需的力和动作策略也会变化。因此,训练记录除视频和机器人姿态,还应附上工件标识、工艺要求、质量结果与人工修正。涉及未公开产品和工艺的数据,须经授权、脱敏和可追溯审核。视频数量增加不能替代与实际质量标准的对应关系。
五、世界模型与长期记忆,能否降低长任务中的重复学习
活动还公布了家用世界模型FWM和长期记忆方向。世界模型试图预测动作会怎样改变环境。家用服务对象和行为变化多,机器人要记住物品位置、用户习惯和近期交互;工厂虽更结构化,也要应对跨班次的工件位置变化、订单切换和工装维护。一次作业中学到的经验,能否可靠地用于下一次任务,关系到多步骤操作的效率。
记忆一旦把失败动作错误地推广到别的任务,风险会跟着扩大。企业应将已验证工艺知识、现场待确认观察和临时任务状态分开存放,并支持回滚。机器人不能自行改动获批工艺参数;新策略要经过验证与审批。若世界模型及记忆系统还能关联工单、MES记录和设备状态,现场学习就能留下工程审查依据。
六、产业联盟从发布会走到车间,还缺哪些环节
联合体可以先用少量典型任务建立共同基准:接插件装配、物料分拣、机床上下料或质量复核。每项任务要定义成功标准、工况变化范围、异常恢复时间及每小时有效产出;不同厂商的模型和本体应在同一环境交叉测试。长期试点还需由客户持续记录误动作、维修次数、人工接管与节拍变化,采购方才有依据比较方案。
展会喜欢展示复杂动作,工厂采购往往先挑重复度高、劳动强度大且工艺清楚的岗位。柔性装配和质量检测所需的机构、规划方法与数据规模不同。制造企业可以从回报明确的单元任务试起,再把成熟的软件和数据能力复制到别的工位。与此同时,本体可靠性、备件、售后和安全责任仍是交付条件。
七、数字工匠与物理AI,可以形成怎样的分工
业务软件与具身大脑可以分工。数字工匠处理工单、设备手册、工艺文件、MES查询、质检结果解释和审计报告;机器人完成物理操作,任务由业务系统授权下发,动作受低层控制器约束。双方须共享任务对象、权限和状态接口。一次装配从计划派发到操作、图像质检及质量记录回传,应能追踪负责人、设备与工艺版本、异常处理记录。
这样接入机器人,企业无需重换ERP、PLM或MES。数字工匠协调知识和业务系统,控制平台执行动作,权威业务系统审批归档。训练数据、边缘模型与生产日志可留在厂内授权区域,经明确接口和权限衔接。实体操作模型若提供稳定的调用约束,机器人就更容易纳入现有生产流程,而不会停留在单机演示。
八、从模型速度走向客户合同
42家机构结成联合体,“深悟”“深枢”发布,并与复旦大学建立实验室,给模型研发和产业协作提供了起点。客户签约时仍会问:技术如何授权,测试在哪些场景做过,规模化合同和稳定运行数据在哪里?24.84倍推理加速值得进一步研究,但每小时合格作业数、维护人手与设备可用年限,才直接影响采购决定。
基础模型平台争取通用任务,本体厂商比较可靠性和成本,工业软件连接流程与数据,集成商完成场景验证和后续服务。接口标准与可信数据能减少各方重复适配。42家机构接下来要拿出的,是跨企业协作在生产线上可验收、可审计、可复制的记录。
九、一个机器人联合体的首批验证项目可以怎样设计
首批基准可以覆盖三种作业:标准零件分拣测试识别与取放稳定性;柔性连接器装配测试接触控制、公差适应和质量反馈;工厂物流交接测试多机器人协同、异常停障与生产系统交互。各任务事先锁定工件规格、环境干扰、人工干预上限、连续运行时长和安全边界,测试记录由用户企业、模型团队及第三方工程人员共同确认。不同本体在相同条件下测试,才能判断模型迁移是否有效。对分拣任务,应记录误抓和人工介入;连接器装配要核对接触状态与成品质量;物流交接则要检查停障后的恢复流程。
验收可分阶段推进:先证明基础动作可执行,再测不同工况下的成功率与故障恢复,随后接入MES工单和质量系统,最后核算长期运维成本与客户付费意愿。失败时保留工况和日志,避免笼统归因于“场景太复杂”。共用验证场地还能让小公司专注自己的模型或本体能力,客户也更容易比较采购方案。
参考资料
- 上观新闻/文汇报,《机器人“大脑”加速拥抱场景,进博会上眸深智能等42家单位成立“联合体”》,2026-11-08:https://finance.eastmoney.com/a/202611083925631676.html
- 上海证券报,《眸深智能发起成立通用具身大脑产业创新联合体》,2026-11-08:https://finance.eastmoney.com/a/202611083925579953.html
- 新华财经,《直击进博丨安波福携手它石智航、上海电气 拓展具身智能业务布局》,2026-11-06,相关行业案例:https://www.cnfin.com/gs-lb/detail/20261106/4492249_1.html