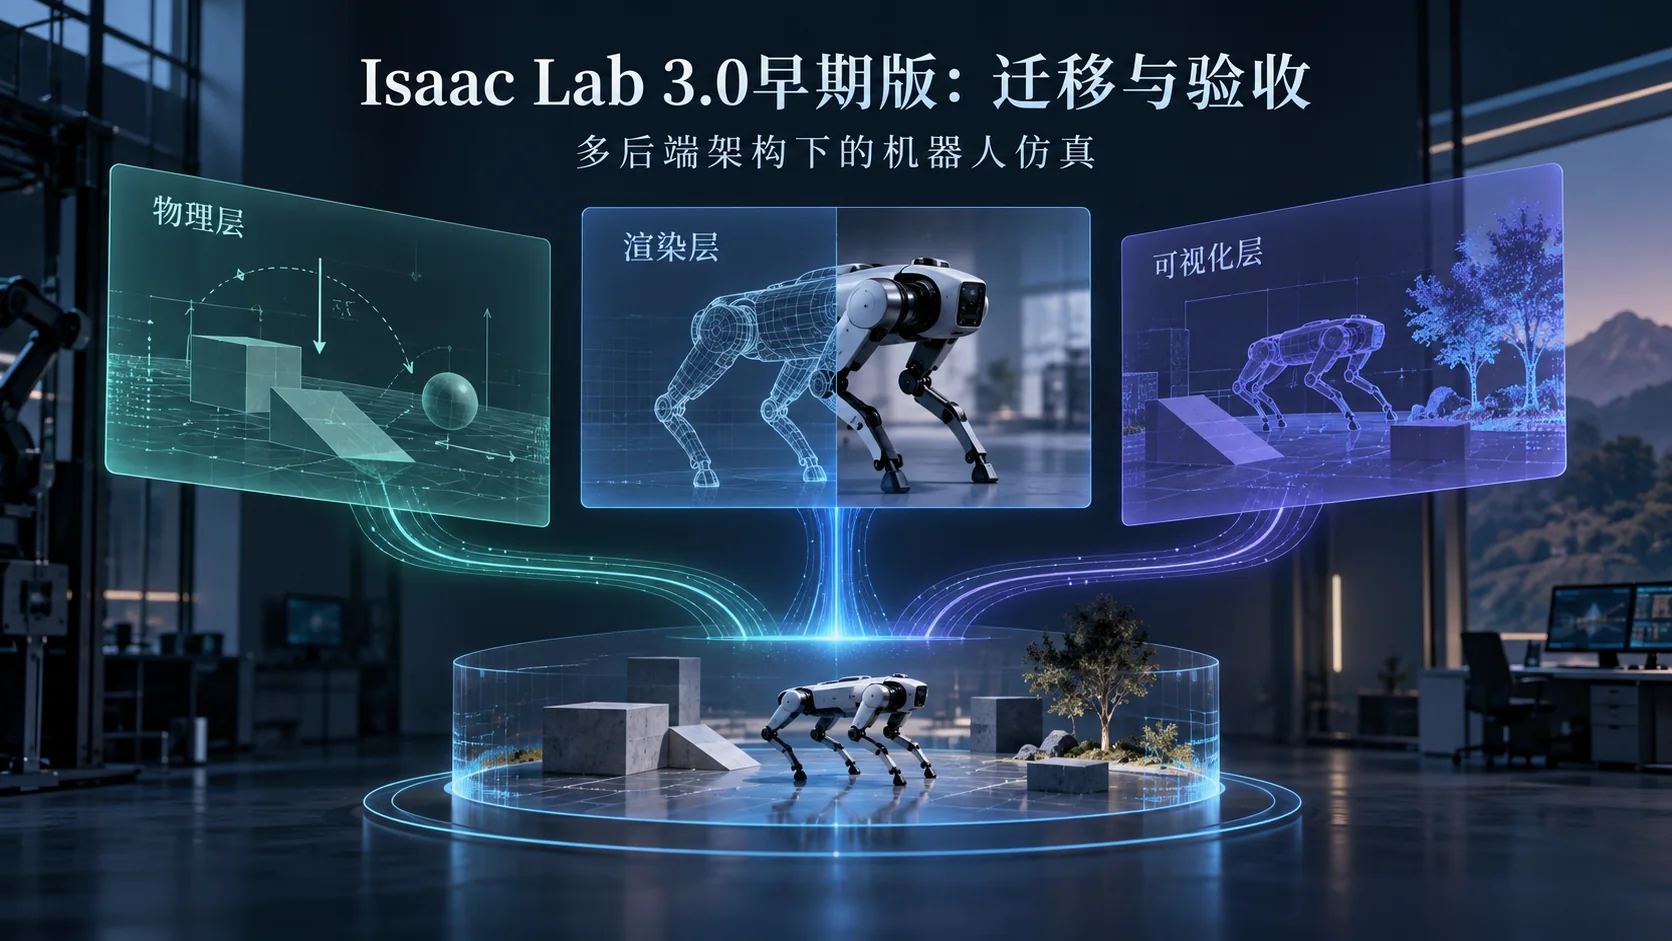
9月16日,NVIDIA的Isaac Lab仓库发布v3.0.0-EA。如果只看“一个任务可切换多种仿真后端”,容易以为这是在2.x配置文件里换个字符串。实际变动更深:物理求解、渲染与可视化被拆成不同选择;部分工作流不再需要启动Isaac Sim/Kit;资产和传感器数据接口、四元数顺序、执行命令及若干传感器语义也变了。[1] 对正在运行的机器人训练项目,真正的工作不是“装上新版”,而是证明旧任务、旧资产和旧checkpoint在新语义下仍然可解释。
这是Early Access,不是3.0正式稳定版。发布说明称3.0 GA目标为2026年10月底,EA到GA的分支重点是修复缺陷、稳定性、兼容性和文档;目标日期不等于已经交付。[1] 下文把官方已发布接口与需要团队自己测量的性能和实机表现分开说。
三个后端维度,不能任意排列组合
3.0使用工厂式多后端架构。物理选择有physics=isaacsim_physx、ovphysx、newton_mjwarp;渲染示例有isaacsim_rtx、ovrtx、newton_renderer;可视化用--viz选择Newton GL、Newton RTX、Viser、Rerun或Kit。相同的资产、传感器和场景API在支持的任务里分派到对应实现,目的在于降低为每个求解器重写环境的成本。[1][2]
“支持的任务”是限定词。官方明确说后端与preset的组合因任务而异,应看任务自己的--help;Isaac Sim后端不能和OVPhysX、OVRTX混合。带表面夹爪的任务需要CPU模拟并使用isaacsim_physx;闭环Digit关节结构仍只有PhysX支持。[1] 因而项目规划不该先画一个所有任务×所有后端都打勾的矩阵,再让开发者补齐。先盘点每个任务依赖哪些接触模型、相机、软体和ROS桥,才知道哪里能做到等价切换。
Kit-less路径值得单独看。Newton提供MuJoCo-Warp、VBD、MPM及耦合求解流程,含可变形物、绳索与粒子系统的扩展;另有实验性Kamino求解器。OVPhysX/OVRTX通过额外依赖提供不安装和启动完整Isaac Sim的物理与RTX渲染组合。需要XR遥操作、Isaac Sim ROS bridge、直播或Kit工具时,仍要回到完整Isaac Sim堆栈。[1] “不用Kit”因此是某些工作流的架构选项,不是全面取代Isaac Sim的宣告。
官方最短例子以Python 3.12新环境、uv与release/3.0.0分支运行Cartpole,选择physics=newton_mjwarp和--viz newton_gl;另一示例用--extra ov为相机任务选择OVPhysX/OVRTX;完整Isaac Sim流程通过--extra isaacsim运行。[1] 如果要复现发布当天的行为,工程上还应锁定v3.0.0-EA对应提交和依赖锁文件,不能只依赖持续变化的release/3.0.0分支。这是复现建议,原发布文档的试用命令仍是分支克隆。
数据接口、姿态和传感器:最危险的不是报错
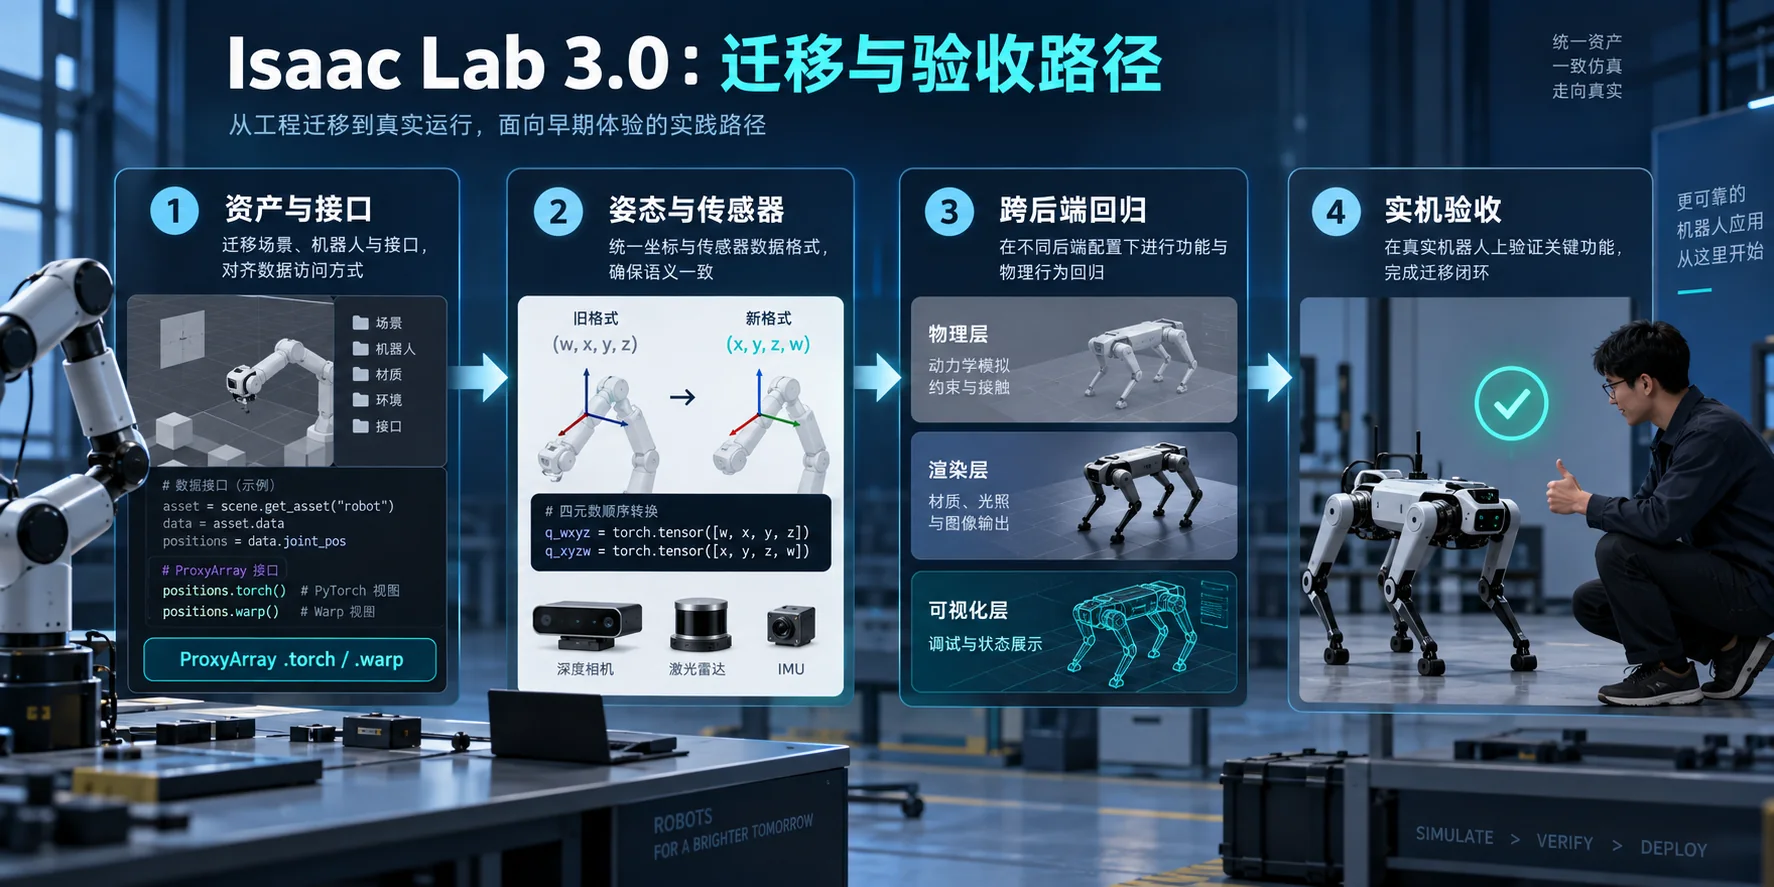
3.0将资产与传感器的.data.*属性改为ProxyArray,显式通过.torch或.warp取相应视图,例如robot.data.root_pos_w.torch。发布说明称这是Warp原生数据路径、PyTorch互通、缓存视图与融合GPU kernel、CUDA graph支持的一部分;具体训练提速并无一组可直接套用到所有任务的统一百分比。[1] 迁移代码时,不要把“零拷贝访问”理解为所有下游运算、日志序列化和跨设备传输都无拷贝。检查张量的设备、生命周期、是否被原位修改,以及每步取值是否触发隐式同步。
更容易静默出错的是四元数:2.x广泛采用(w,x,y,z),3.0统一为(x,y,z,w),单位旋转由(1,0,0,0)变为(0,0,0,1)。[1][3] 改名工具可以帮助定位硬编码,但不能替你判断一条外部ROS消息、标定文件或旧checkpoint里保存的是哪种顺序。比如复位姿态在仿真里看似还能跑,奖励函数按错误的分量解读朝向,就可能系统性给出错误信号。建议为所有接口附带坐标系与四元数顺序声明,并用非单位、非轴对称的姿态做往返测试;只拿单位旋转测,很容易遗漏轴交换。
写回接口也取消了含混的write_*_to_sim(data, env_ids),区分*_index(..., env_ids=...)和*_mask(..., env_mask=...)。[1] 这是一个好变更:并行环境里整数索引与布尔掩码混用,坏的不是程序崩溃,而是你以为复位了失败的机器人,实际上重置了另一批环境。迁移应对“被写入的环境集合”做断言,并记录种子和初始状态,而不是只验证调用成功。
传感器合同也改了。原2.x全状态IMU现为PVA,新IMU只报告角速度与线加速度;body_incoming_joint_wrench_b移除后应配置JointWrenchSensor。接触力区分总量、法向、摩擦、聚合与过滤结果;接触传感器的姿态属性转向FrameTransformer。[1] 对抓取策略来说,误把总接触力当法向力,可能让摩擦约束计算错误;对巡检机器人来说,IMU观测维度少了却沿用旧归一化统计,会让部署前评测毫无意义。要重算观测schema与统计量,必要时重新训练,而不是寄希望于临时兼容层。
训练入口统一了,评测口径不能偷换
新的isaaclab train、play与benchmark取代过去分散在强化学习库里的脚本;--rl_library明确选择RSL-RL、skrl、RL-Games、Stable-Baselines3,发布说明也提到RLinf用于VLA后训练。--checkpoint统一支持latest、best、pretrained或路径;benchmark覆盖启动、运行、训练、回放及多GPU路径。[1] 统一命令能减少运行手册里的岔路,却不会自动让不同算法、不同采样步长、不同渲染管线的成绩可比。
官方的uv run isaaclab benchmark runtime --task Isaac-Cartpole可作为安装冒烟测试,不该被搬进采购PPT充当“复杂装配工位的仿真吞吐”。团队应固定GPU、驱动、任务配置、并行环境数、控制频率、渲染分辨率、日志策略和预热时间,再看每秒仿真步数、GPU显存峰值、启动时间与训练样本效率;还要同时报告接触穿透、能量漂移或物体稳定时间。速度快但接触语义变了,离真机可能更远。
从遥操作到部署,3.0也提供Isaac Teleop的重定向管线、CloudXR与MCAP记录回放、Mimic/SkillGen演示生成、LEAPP策略导出,以及PhysX与Newton双向策略迁移指导和Franka Lift、G1/ANYmal-D粗糙地形等验证示例。[1][4] 注意动词:“提供流程和示例”不等于对你的夹具、地面材质或实机控制器作性能担保。迁移示例可用来理解资产和策略适配,但需要自己的双后端回归集。
一个任务能切换,不等于结果可互认
多后端最适合做的是交叉质询,而非投票决定哪个求解器“正确”。以机械臂提起软包装为例,先核对接触几何与静摩擦、夹爪预紧力、包装质量与表面柔顺性;再比较各后端抓取成功分布。若Newton模拟频繁滑落、PhysX始终稳定,可能是材质参数、接触求解和步长不同,也可能是资产转换时某处碰撞网格被简化。最终要拿可测的真实世界位姿与力变化收敛参数,而不是选成功率最高的后端。不同后端的分歧本身就可以作为模型不确定性的线索。
同理,视觉任务不能只比最后生成的图“像不像”。相机内参、外参、曝光、渲染管线和图像预处理每项都能改变训练分布;即便物理求解等价,视觉策略也可能对不同RTX输出的纹理与阴影过拟合。将同一资产和相机位姿下的深度、分割、RGB分别比较,再对目标真机相机做小样本验证,才知道域差异主要来自哪里。官方提供renderer选择与中立PPISP图像处理管线,但并未承诺切换渲染器后像素相同。[1]
对于跨后端迁移的政策评测,最少应保存一份不可修改的回放清单:资产版本、初始条件集合、随机种子、策略文件哈希、动作缩放方式和观测预处理。尤其不能一边用新求解器重新训练,一边把高分解释成旧策略迁移成功。前者说明算法在另一环境可学,后者才是在考模型对动力学变化的鲁棒性。两种实验都值得做,必须在表格里分开。
迁移顺序:先封存证据,再改接口
如果团队有一个2.x的抓取或步行项目,我会按四个批次处理。第一批冻结旧环境:依赖、训练种子、资产哈希、观测与动作维度、控制周期、checkpoint、成功率及原始评测日志。第二批在全新的Python 3.12环境安装3.0,确认完整Isaac Sim路径需要Isaac Sim 6.1;不要原位升级旧虚拟环境。第三批完成四元数、ProxyArray、传感器、执行器、导入器与可视化接口迁移;第四批在同一任务上分别做物理回归、策略回放和小规模再训练。[1][3]
第三批还有一些看起来琐碎、实际会改动力学的坑:执行器命令和遥测迁到robot.actuators下的ActuatorCollection;额定执行器限制与求解器关节限制的名称分开,显式执行器分组不再自动抬高某些已配置的求解器力矩上限。[1] 旧策略若曾靠“意外更大的上限”完成动作,升级后不是bug,而是限制语义变了。URDF/MJCF导入器重写,实例化布局、推断质量惯量和嵌套刚体也可能使旧USD层级遍历失效。比对关节数、碰撞体、质量、惯量和关节限位,比盯着渲染画面更可靠。
渲染与录像同样要改:--headless已移除,要禁用所有可视化用--viz none;旧的gym.wrappers.RecordVideo不再支持,应使用VideoRecorderCfg。[1] 无头运行的CI若意外启动了浏览器或渲染器,基准性能就不可比较。自定义代码直接导入Isaac Sim扩展的,须在Kit应用启动后明确启用扩展,避免把“能import”误当作“已初始化”。
跨后端验收可以选同一关节轨迹、相同初值,依次对比静态重力平衡、无接触自由运动、首次碰撞时刻、接触力方向、终态误差、失败后的恢复能力。固定随机种子是必要条件,却不能要求不同求解器逐帧位姿完全一致;更合理的是为安全与任务结果设允许区间,报告分布、极端失败和差异来源。最后再进行硬件在环或隔离场地的小范围实机测试,设置独立限速、急停和人工接管。任何一次sim-to-sim通过,都不是安全投产认证。
给现场团队的上线闸门
面对正在生产线上使用的模型,可把升级拆成三道门。第一道是软件可复现:干净环境安装,所有依赖版本和许可证留档,两个独立开发环境跑出同样的任务注册、观测schema与评测命令。第二道是行为对齐:给原模型输入相同的离线观测,动作范围不越界;在新环境回放的成功率、碰撞次数和终态误差达到预设阈值,并对尾部失败给出录像和日志。第三道才是带安全控制的实机灰度:隔离测试区、降低速度、预设夹具保护、急停与恢复流程,由现场负责人而不是训练分数宣布通过。
阈值不应写成通用的“90%成功率”。高速搬运和近人协作容忍的碰撞频率不同;验证样本也要覆盖换班、不同磨损程度与物料批次。若旧策略原本就不稳定,升级项目要分别证明“不比旧版差”和“达到业务安全目标”,不能用前者代替后者。性能仪表盘上也应记录GPU占用、推理延时的P95/P99、通信丢包后的退出行为;仿真吞吐改善不能抵消实机闭环延时恶化。
还有回退这件小事,常在热闹的版本发布里消失。保留原训练镜像、资产与策略,新的记录格式最好带schema版本,让一次灰度失败能复盘并回到旧环境。若3.0写出的传感器日志被直接覆盖到2.x仓库,却没有保存四元数约定与IMU语义,两边都难复现。EA阶段最有价值的产出,往往不是一张最高分图,而是一套可复用的迁移差异清单、重现步骤以及给上游仓库的最小缺陷报告。
如何评价这次EA
Isaac Lab 3.0最大的工程收益,可能是让团队在任务语义尽量不变的前提下,明确选择求解器、渲染器、可视化以及是否需要Kit,并将训练和benchmark入口收拢。收益要由自己的任务测出来;官方没有承诺所有后端功能等价,也没有发布可以替代现场验收的工业可靠性数字。现在适合拉一条可回滚的试验分支,跑旧任务的接口、资产、物理和策略回归;不适合让在产模型只因“3.0”这个版本号就原位升级。等GA真正发布,再比对EA之后的修复与自己记录的故障清单,决定何时切换生产基线。
资料来源
- NVIDIA/isaac-sim,Isaac Lab v3.0.0-EA Release Notes,GitHub发布于2026-09-16;发布日期亦据该发布的GitHub API元数据核对。
- 官方文档,Backends and Presets。
- 官方文档,Migrating to Isaac Lab 3.0。
- 官方文档,Transfer Policies Between PhysX and Newton。文中迁移验收次序和工业测试指标属工程建议,不是官方实测结论。