摘要
Artec 3D在IMTS发布Artec Neo,并将其称为首款Tolerance-driven 3D Scanner。按已披露信息,Neo可在关键位置达到0.025毫米计量级精度,体积精度为0.025毫米+0.035毫米/米,并能以最高约0.05毫米分辨率捕获完整彩色三维数据。其核心思路是:在受GD&T公差控制、真正影响装配和功能的区域布置计量Anchor,其余表面则借助几何、纹理、颜色和AI算法保持跟踪。
这套方法没有取消计量,也不是让软件猜测精度。它把准备和测量资源集中到配合面、密封面、接口、孔位等关键区域,同时保留完整零件的三维外形。对逆向工程而言,它有利于区分名义设计特征与非关键自由表面;对质量验证而言,它有机会减少全表面布靶和无差别高精度采集带来的工时。但企业要真正采用,必须先把图纸中的基准、公差和功能要求转化为扫描计划,并通过量具能力分析、标准件验证和与现有测量方法比对,证明流程适合具体任务。
一、传统扫描常见的浪费:整件都按最严区域来准备
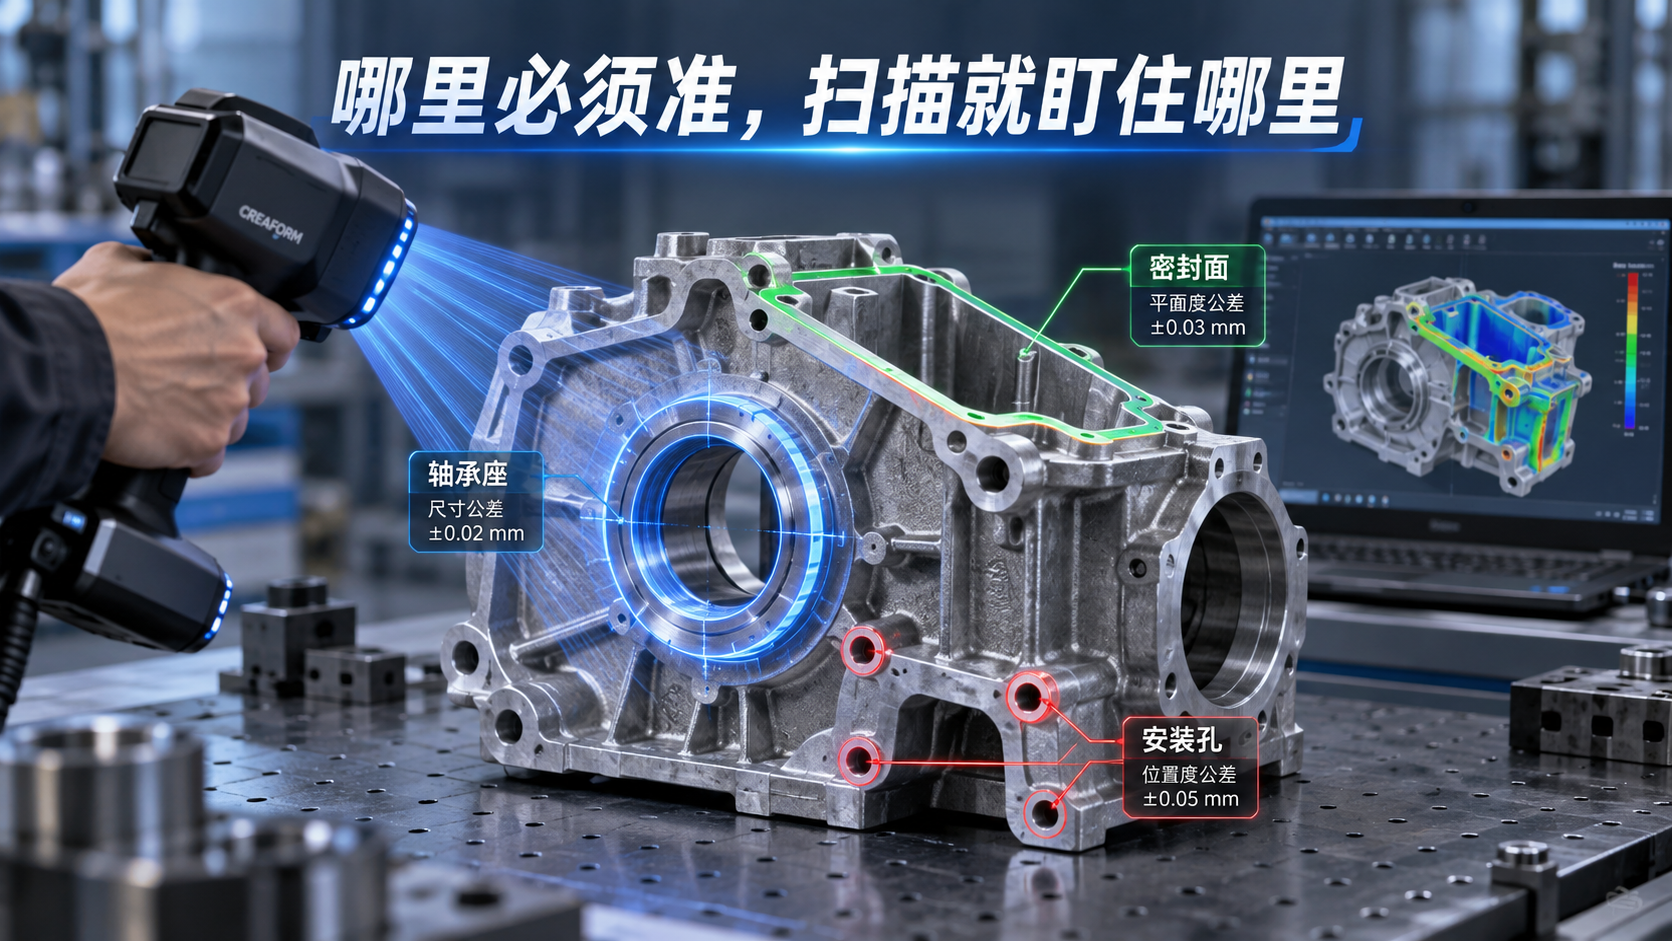
工业零件的精度要求从来不是均匀分布的。一个壳体可能只有轴承座、密封面和安装孔需要严格控制,外部加强筋和非配合曲面只要保持大体形状即可;一块汽车覆盖件的间隙面差区域影响装配和外观,背面某些自由曲面则没有同等级的检测要求。
传统高精度三维扫描为了维持全局跟踪与体积精度,往往在整个零件或测量空间布置大量Target。准备工作包括清洁表面、贴点、规划视角、处理遮挡和核查点位。对于尺寸大、形状复杂或现场条件受限的对象,贴点与拆点可能比扫描本身更耗时。
这种做法容易形成一个不经济的默认值:因为某几个特征需要计量级精度,于是整个物体都按最高要求准备、采集和处理。结果是数据量很大,扫描时间很长,但多数高精度数据并不会参与最终判定。
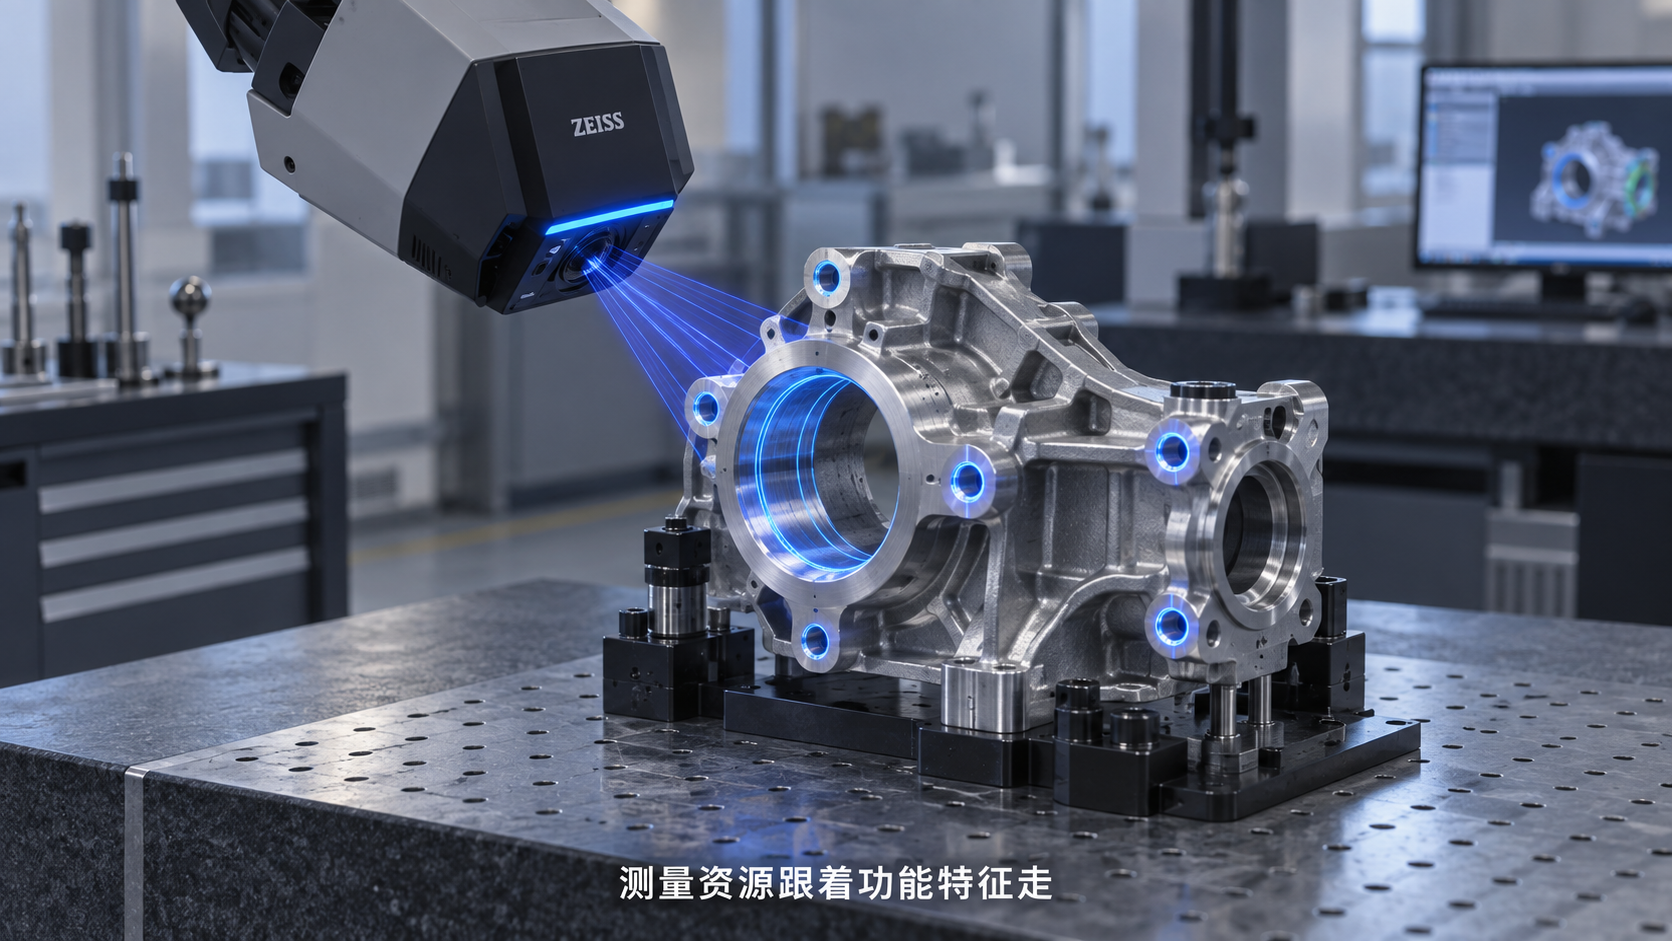
Artec Neo所说的“公差驱动”,实质上是把测量计划重新交给设计要求。关键区域使用计量Anchor建立可靠约束,其他区域则通过零件自身的几何、纹理、颜色和算法维持连续跟踪。目标不是让全表面达到同一精度,而是在完整数字化与局部计量之间分配资源。
这与制造现场熟悉的检测原则一致:测量方法应由被测特征、公差带、基准体系和判定风险决定,而不是由设备最高参数决定。
二、公差驱动不是降低要求,而是把要求放回功能特征
“只在需要的地方高精度”容易被误解成减少检测。事实上,企业若没有明确的GD&T和功能要求,根本无法决定哪里“需要”。公差驱动扫描的前提,是设计信息足够清楚。
在一个有基准体系的零件上,关键特征通常包括定位面、配合孔、轴线、密封轮廓、焊接接口和装配边界。它们决定零件能否定位、连接、密封、运动或互换。扫描计划应围绕这些特征布置Anchor、设计视角并确定采样策略。其他区域仍可被完整捕获,只是无需承担同等的计量资源。
这套逻辑比“扫描仪能做到0.025毫米,所以所有地方都按0.025毫米测”更接近实际质量工程。设备参数只说明能力上限,不能自动给出合格判定。零件大小、表面材质、温度、操作路径、标定状态、环境振动和后处理方法,都会影响最终结果。
Neo披露的关键位置精度为0.025毫米,体积精度为0.025毫米+0.035毫米/米。这些指标为设备选型提供参考,但企业仍需把它们放进具体测量任务中。若零件公差已经接近设备能力边界,就不能凭规格表决定放行;若关键特征需要接触式测头、孔内测量或特殊夹具,扫描也未必是唯一方法。
工程上更可靠的判断是:扫描可以承担哪些特征的采集,哪些需要与CMM、量规或其他方法配合,最终判定的不确定度是否满足企业质量规则。
三、进入逆向工程后,第一件事是区分“设计形状”和“现状形状”
逆向工程常被说成“扫描后转CAD”,但其中至少包含两种不同任务。一种是复制当前实物,包括磨损、变形、修补和制造偏差;另一种是恢复原本应有的设计模型。二者使用同一份点云,也会得出不同结果。
公差驱动扫描对第二种任务尤其有用。工程师可以优先保证配合面、孔系、轴线和安装接口的测量质量,再以这些功能特征建立基准、拟合规则几何和重建参数。自由曲面、铸造纹理或非功能区域则作为外形参考。这样得到的CAD不只是“贴着点云的表皮”,而是围绕零件功能建立的模型。
例如,维修一个停产壳体时,外表面可能存在磕碰和涂层,轴承座与安装面却决定新件能否装回设备。如果无差别地对整件做最佳拟合,局部变形可能把坐标系拉偏,关键孔位反而失真。更合理的做法是先按图纸或装配关系确定基准,以关键区域建立坐标,再处理其余表面。
对于没有原始CAD、只剩实物的零件,公差信息可能来自旧二维图、配套零件、装配测量或维修经验。此时必须把“测到的尺寸”和“决定采用的名义尺寸”分开记录。扫描只能告诉工程师实体是什么样,不能独自判断磨损前应该是什么样。
Neo可输出完整彩色三维数据,这对记录表面状态、识别贴点区域和辅助检查有价值。颜色仍不能替代材料、粗糙度或缺陷检测结果。逆向工程团队应明确每类数据的用途,避免把完整可视化误当成完整工程定义。
四、进入质量验证后,公差必须变成可执行的检测方案
质量验证不是把扫描结果与CAD叠加后看一张彩色偏差图。偏差云图适合快速发现趋势,但产品是否合格,需要回到基准、特征和公差带。
首先要建立与图纸一致的对齐方式。全局最佳拟合常会把误差平均分散,使某些关键区域看起来更好,却不符合零件实际装配关系。受GD&T控制的零件应按规定基准建立坐标系,或采用与功能一致的定位方案。Anchor布置也应服务于这个坐标系,而不是只追求跟踪方便。
其次,要为关键特征定义提取规则。一个孔的位置度如何计算,平面取哪些区域,边缘和毛刺是否排除,曲面轮廓采用何种采样密度,都应固定下来。若不同操作员在软件里自由选区,同一份扫描可能得到不同结论。
再次,完整表面数据适合发现传统抽点测量漏掉的问题,例如局部翘曲、冲压回弹、面差异常和大范围变形。但高密度并不自动等于高可信度。反光、透明、深色表面,遮挡和锐边都会影响点云质量;局部补洞和平滑也可能改变几何。质量流程需要保留原始采集、处理参数和最终报告之间的关系。
Artec Neo可进入Artec Studio,并与SOLIDWORKS、Geomagic和PolyWorks等后续工作流衔接。企业在评估时应检查数据从采集到检验报告的传递是否保留单位、坐标、基准、特征定义和审计记录。软件能导入文件只是第一步,检测模板能否重复执行才决定它能否用于批量质量验证。
五、最有价值的场景不是所有检测,而是“完整外形加局部严公差”
公差驱动扫描的优势在某些对象上会更明显。
一类是尺寸较大、关键特征分散的工件,如车身部件、模具、夹具和大型壳体。传统全局贴点耗时,而真正需要严控的往往是少数接口和定位区域。Neo的思路有望减少无意义的准备,同时保留整件偏差趋势。
另一类是航空MRO和工业维修。现场需要记录零件全貌,又要对配合面、孔位、损伤周边等区域进行更可靠的测量。将Anchor集中于关键位置,更符合维修判断过程。但涉及放行和适航要求时,企业仍须遵循既有资质和批准方法,不能仅凭新设备规格改变责任链。
汽车间隙面差也是典型场景。评价对象不是单个尺寸,而是多个相邻零件在装配状态下的空间关系。完整扫描可记录整体外观,关键边界和接口则需要更稳定的计量约束。
逆向工程中的旧设备备件同样适合。企业通常既需要当前零件的完整几何,又要准确恢复安装面、轴孔和连接位置。公差驱动扫描可与二维图纸、装配尺寸和后续参数化CAD重建结合,形成从实物到可编辑模型的流程。
反过来,如果对象很小、特征可由标准量具快速测完,或者公差极严且已有成熟CMM程序,换用全表面扫描未必更经济。技术选型不应追求覆盖所有场景。它应优先解决原流程中准备时间长、抽点不足或难以携带设备到现场的问题。
六、企业验证Neo时,应先验证测量流程,再比较扫描速度
采购演示最容易比较的是单次采集速度和点云效果,最难比较的是重复测量的不确定度。后者才决定设备能否进入质量体系。
企业可选择一组有代表性的工件,覆盖不同尺寸、材质、表面状态和关键特征。由不同操作员在不同日期重复扫描,并与现有认可方法进行比对。对于用于判定的尺寸,应观察重复性、再现性、偏差和环境变化影响,而不是只看某一次结果接近参考值。
Anchor策略也要做对照试验。分别采用传统充分布点、公差驱动局部布点和较少约束的方案,比较关键特征结果、准备时间、扫描时间、跟踪中断和后处理工作。这样才能知道减少的Target是否真正节省总工时,以及精度是否集中到了正确位置。
标准件或经校准的工件可以用于确认系统状态,但真实零件测试不可省略。规则标准件容易扫描,现场对象可能有油污、涂层、狭窄内腔、重复纹理和温度变化。设备能否在这些条件下稳定工作,决定它是实验室工具还是生产工具。
还要检查错误是否可见。跟踪质量下降时软件如何提示?Anchor不足会不会被明确标记?某一区域数据稀疏或经过补洞,报告中能否追溯?一个测量系统最危险的情况不是失败,而是悄悄给出看似完整的结果。
七、从扫描到逆向CAD,需要防止把制造误差固化进模型
扫描数据进入Geomagic、SOLIDWORKS等工具后,团队往往需要将网格转换为曲面或参数化特征。这个步骤中存在一个常见错误:对点云过度贴合,把实际零件的磨损、变形和加工波纹全部写入新CAD。
参数化重建应先识别功能几何。平面、圆柱、孔系和对称关系可按设计意图拟合,自由曲面再根据用途决定保留现状还是恢复平顺曲面。对于系列零件,最好扫描多个样件,区分稳定设计特征与单件偏差。只有一个磨损样件时,工程师必须明确哪些尺寸有依据,哪些只是推断。
二维工程图与扫描数据结合尤其有价值。图纸提供名义尺寸、公差和基准,扫描提供当前实物的完整状态。图纸正确而实物磨损时,应恢复设计值;图纸残缺但接口仍在使用时,可由扫描补充;两者冲突时则需要工程决策,不能由软件自动“平均”。
因此,Artec Neo与Drawing to CAD代表的两条技术路线可以在同一流程中相遇:二维图恢复参数和设计意图,扫描捕获实体与偏差。企业若能保留数据来源,最终模型就能说明哪些特征来自图纸,哪些来自实测,哪些经过人工重构。这比简单追求全自动转换更重要。
八、企业行动建议:把试点建成一条可审计的测量链
第一,选择“完整外形加局部严公差”的工件做试点。不要拿最简单的标准块,也不要从最高风险安全件开始。优先选择现有贴点和检测工时较长、结果又容易与CMM或量具比对的零件。
第二,由质量、设计和制造共同定义关键区域。Anchor放在哪里,不应只由扫描操作员决定。设计人员提供基准和功能特征,质量人员确定判定规则,制造人员补充夹持、表面和节拍限制。
第三,建立固定模板。把坐标建立、特征选区、滤波、补洞限制、报告格式和复核要求写进作业指导书。公差驱动的价值来自重复执行,不是依赖某个熟练操作员临场判断。
第四,完成能力验证后再决定用途。设备可先用于逆向工程、首件分析和问题定位;若要用于批量放行,应增加相应的重复性、再现性和比对验证。不要因为扫描结果丰富,就跳过质量体系原有的测量方法批准程序。
第五,保存原始数据和处理历史。扫描文件、Anchor布局、设备状态、软件版本、对齐方式、特征定义和最终报告都应可追溯。将来零件争议或工艺变更时,这些信息比一张彩色截图更有用。
结语
Artec Neo提出的公差驱动扫描,把一个长期被设备参数掩盖的问题摆到了台面上:工业测量的目标不是让每个表面都达到同样精细,而是以足够可靠的方式判断影响功能和装配的特征。
对逆向工程,这意味着先恢复基准与功能几何,再处理完整外形;对质量验证,这意味着把GD&T转成Anchor布局、对齐方式和可重复的特征提取规则。企业采用时,应把重点放在测量能力、流程重复性和责任追溯上。只要这些基础工作完成,“哪里必须准,就把计量资源放在哪里”才会从产品概念变成真实的工时与质量收益。
参考资料
- Quality Digest / Artec 3D|《Artec 3D Launches Artec Neo》|2026-09-17|公差驱动扫描、0.025毫米精度及应用。
https://www.qualitydigest.com/inside/manufacturing-news/imts-2026artec-3d-launches-artec-neo-091726.html - Business Wire / Backflip AI|《Backflip AI Converts 2D Engineering Drawings and Photos into 3D CAD》|2026-09-17|二维图纸到参数化CAD流程的相关背景。
https://www.businesswire.com/news/home/20260917989621/en/ - DEVELOP3D|《Backflip now converts 2D engineering drawings directly into CAD》|2026-09-17|特征树与工程重建场景背景。
https://develop3d.com/cad/backflip-converse-2d-engineering-drawings-directly-into-cad/