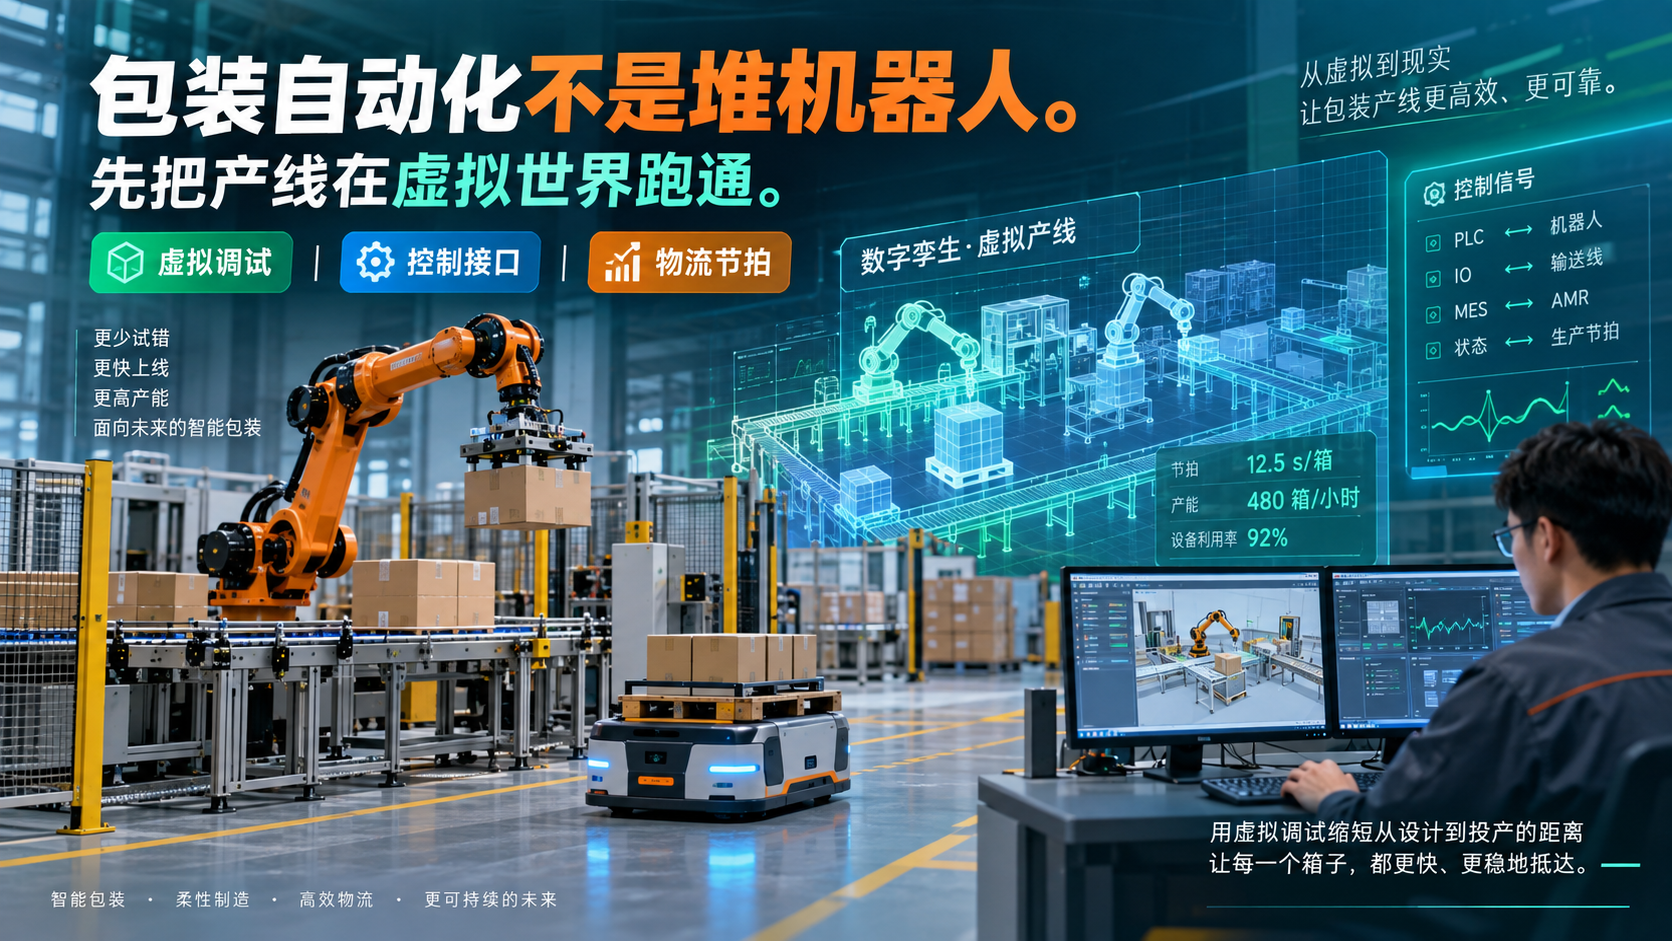
在包装自动化项目中,真正昂贵的往往不是机械臂本体,而是把机械臂、输送线、PLC、安全系统、托盘工位和厂内物流调成一个能够连续生产的整体。机器人离线看起来可以完成抓取,不等于整线能够按节拍运行;码垛单元动作很快,也不等于满托盘能及时离场;PLC与机器人各自通过测试,更不等于二者在异常、复位和换型时不会互相等待。
KUKA为Pack Expo 2026公布的展出组合,值得关注之处正是它把这些问题放到了一张工程图里:iiQKA.OS2作为机器人控制与运行平台,iiQWorks.Sim承担仿真、离线编程和虚拟调试,KR AGILUS、KR IONTEC、KR CYBERTECH和LBR iisy覆盖不同包装工序,KMP 1500P AMR负责托盘流转,KUKA.PLC mxAutomation则把机器人操作进一步放进PLC工程环境。其核心叙事并非“某台机器人更聪明”,而是从控制接口、数字工程到物流执行,缩短包装自动化从设计到稳定投产的距离。
需要先说明:Pack Expo 2026将于10月18日至21日在芝加哥举行,本文依据截至9月14日公开的KUKA官方展会页面、产品资料和行业媒体预告分析。有关“缩短调试时间”“提高吞吐量”“降低风险”等效果,若无独立项目数据支持,均应视为厂商或合作伙伴的产品主张,而不是已经普遍验证的量化结论。
一、iiQKA.OS2的关键,不是换一个界面,而是让真实控制器与虚拟控制器共用工程逻辑
KUKA将iiQKA.OS2描述为可扩展、可定制、可覆盖其不同机器人运动学平台的新一代操作系统。从包装工厂的角度看,重要的不是“OS”这个名称,而是它试图统一机器人控制的几个层次:运动程序、I/O、现场总线、安全配置、外围设备通信以及面向不同工程能力的编程界面。
按照KUKA官方产品页,iiQKA.OS2支持PROFINET、EtherCAT、EtherNet/IP、MODBUS等工业通信,并提供TCP/IP数据交换、实时传感器接口、输送线同步、安全现场总线和可选软PLC等能力。这意味着机器人不只是接收一串运动点位,而是能够被放入包装机常见的信号网络中:等待纸箱到位、确认夹具状态、跟踪输送带位置、判断托盘工位是否可用,再向上游或PLC反馈任务完成与故障状态。
更关键的是,KUKA把iiQKA.OS2定义为可作为虚拟机器人控制器(VRC)运行。传统离线仿真常见的问题,是仿真软件中的运动模型与现场真实控制器并不完全一致。项目在电脑上“跑通”以后,仍需在现场重新处理指令行为、I/O时序、工具数据、速度参数和异常分支。VRC的目标,是让虚拟环境更接近真实控制器的软件行为,使工程团队在设备到场前就能验证更多控制逻辑。
但这里不能把“虚拟控制器”误解成“现场调试归零”。真实项目仍受到机械公差、负载变化、纸箱刚度、吸盘泄漏、传感器安装误差、网络抖动和安全验收影响。VRC最现实的价值,是提前消灭软件与接口层面的低级错误,把宝贵的现场窗口留给只能在实物上解决的问题。
二、iiQWorks.Sim把虚拟调试从机械臂轨迹,推进到完整单元的信号与行为
如果iiQKA.OS2提供可复用的控制基础,iiQWorks.Sim则是这套方案的工程入口。KUKA官方资料称,该软件可以在不停产的情况下进行离线编程、测试与优化,并支持机器人、输送系统、传感器和其他外围设备共同进入三维环境。Advanced版本还可通过Connectivity扩展连接PLC和外部系统,例如使用OPC UA交换数据。
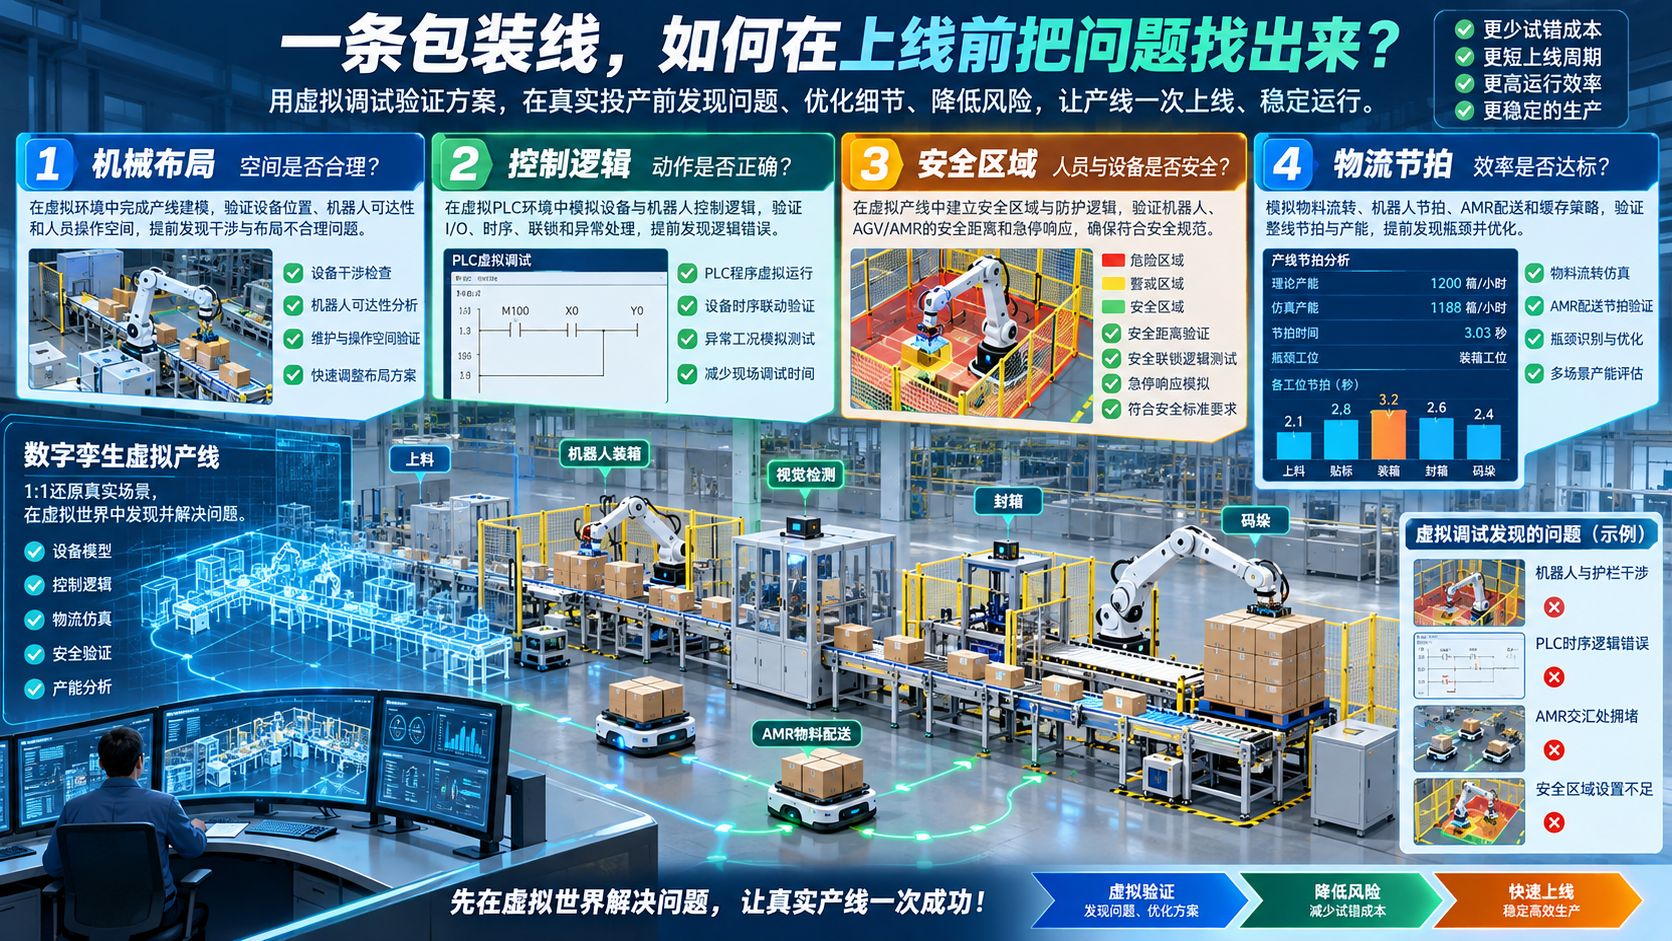
虚拟调试与普通三维动画的区别,在于前者必须验证“系统如何响应”。纸箱进入光电传感器后,PLC是否发出允许抓取信号?机器人占用某一区域时,另一台机器人是否被联锁?满托盘完成后,单元是否正确请求AMR?AMR未到、路线受阻或交接确认超时时,码垛流程是暂停、切换工位,还是进入故障?这些都不是看一段机械臂动画就能回答的问题。
iiQWorks.Sim公开列出的能力包括现场总线配置、I/O映射、技术包、安全功能、可达性检查、碰撞检查、节拍分析以及多机器人和外围设备仿真。对于Pack Expo展示的双机器人装箱单元,这尤其重要:一台KR AGILUS保持纸箱,另一台装入纸板内衬,两台机器人共享狭小空间,节拍取决于交接姿态、互锁区域和等待关系。单独优化每台机器人,可能得到两个很快的程序;把它们放在一起,却可能因安全区或动作先后顺序频繁等待。虚拟环境的价值,是在制造工装和安装围栏之前就发现这种系统级冲突。
对双工位码垛单元也是如此。单看机器人轨迹,可验证KR IONTEC能否到达每个垛位、是否碰撞、理论循环时间是多少;加入托盘、工位状态和AMR任务后,才能评估真实物料流。若AMR平均到达时间大于第二工位被填满的时间,所谓“不间断生产”就无法成立。反过来,如果托盘交换足够快,双工位可以把物流等待隐藏在机器人继续码垛的时间里。
KUKA宣称数字孪生和虚拟调试有助于减少返工、降低风险并加快投产,这是合理的工程方向,但具体收益依赖模型质量。CAD模型准确,不代表设备行为准确;平均节拍准确,也不代表高峰拥堵和故障恢复准确。企业应把仿真模型的版本、控制程序版本、I/O清单和现场变更纳入同一配置管理,否则数字孪生很快会变成与现场脱节的展示文件。
三、PLC直接编程机器人,改变的是自动化项目的责任边界
Pack Expo预告中的KR AGILUS双机器人单元使用KUKA.PLC mxAutomation。合作伙伴Compendium Group的说法是,工程师可以直接在PLC环境中进行更直观的机器人编程,从而简化集成、加快调试并提高灵活性。这里的“简化”和“加快”属于合作伙伴主张,需要结合项目复杂度验证。
它所针对的痛点却很明确。包装机械长期以PLC为中心:输送、气缸、光电、阀岛、安全门和配方切换都由PLC协调,而机器人往往拥有独立程序、独立示教器和独立故障体系。结果是一次简单停机也可能需要PLC工程师、机器人程序员和设备集成商共同排查。
把常用机器人动作封装到PLC工程环境,可以让整机厂沿用熟悉的状态机和诊断方式,把“取箱、放箱、回原点、停止、复位”等动作纳入统一顺序控制。这有利于标准机型复制,也降低了部分日常维护对专职机器人程序员的依赖。不过,PLC接口并不会消除机器人专业知识:奇异点、负载数据、工具坐标、安全空间和复杂轨迹仍需机器人领域能力。更合理的分工是,机器人专家定义可靠的动作与技术边界,PLC工程师在受控接口上编排整机流程。
四、从KR IONTEC到KMP 1500P:吞吐量取决于托盘是否流动,而非机械臂峰值速度
FOCUS Integration计划展示双面CUBE码垛/拆垛单元:KR IONTEC在两侧工位作业,KMP 1500P AMR负责运输托盘。KUKA称,两侧配置可在一个满托盘被自动移走时,让机器人继续在另一侧码垛,从而维持连续生产并提高吞吐量。该效果是厂商对方案机制的描述,尚不能替代现场OEE、任务成功率和峰值物流数据。
这一结构揭示了包装自动化的真正瓶颈。机械臂每分钟多搬几箱,若满托盘长期占着工位,产线仍会停;AMR数量很多,若没有稳定的交接协议和任务优先级,也可能在通道内排队。完整物料流至少包含四层:机器人单元的垛型与工位状态、固定设备的安全与交接信号、AMR车队的任务和交通管理、WMS/MES或生产计划提供的目的地与订单上下文。
KUKA在同期创新舞台演讲预告中还明确提到AMR车队管理、物理设备接口、软件基础设施,以及用VDA 5050规划混合车队。VDA 5050的意义不是让不同品牌车辆自动变成完全可互换,而是为车队主控与移动机器人之间提供标准化通信方向。真正落地仍需处理地图语义、载具尺寸、安全区域、充电策略、交接机构和异常代码。标准接口能降低连接成本,却不能替代物料流设计。
因此,评估这套双工位方案时,不应只问KR IONTEC的额定负载和KMP 1500P的载荷能力,还要问:满托盘请求如何生成?AMR到位如何双向确认?车辆晚到时可缓存多少产品?两侧工位是否支持不同SKU?人工叉车进入时怎样仲裁?网络中断后任务如何恢复?只有这些接口被定义、仿真并在现场验收,“机器人+AMR”才是一条生产物流链,而不是两套设备的并列演示。
五、不同机器人本体的意义,在于把包装工序映射到合适的控制与物流角色
KUKA的展会组合并没有用一种机器人包办所有工作。LBR iisy用于互动式协作体验,强调更易上手的人机协作;两台紧凑型KR AGILUS执行高速纸箱成型与装载;KR CYBERTECH负责拆除扁平纸箱捆扎带并向开箱机料仓上料;KR IONTEC承担码垛和拆垛,并与AMR衔接。
这种配置比“万能机器人”更符合包装工程现实。不同工序的核心约束不同:协作工位看重风险评估、易部署和人员接近;纸箱处理看重速度、重复精度和小空间协同;码垛看重工作空间、负载、节拍以及与托盘物流的连续衔接。iiQKA.OS2试图统一的是软件和工程体验,而不是抹平机器人本体的物理差异。
对用户而言,统一平台的潜在收益在生命周期阶段更明显:相近的诊断逻辑、工程工具、权限体系和软件包管理,可以减少多种机器人共存时的维护碎片化。但这一点仍需用升级兼容性、许可证成本、旧项目迁移和第三方设备生态来验证。尤其是已有大量KSS项目的工厂,迁移不能只看新系统功能,还要计算程序转换、人员培训和备件策略。
结语:Pack Expo真正值得看的,是“从虚拟信号到真实托盘”的闭环
KUKA此次Pack Expo方案的技术主线,可以概括为三句话:用iiQKA.OS2统一机器人控制和扩展接口;用iiQWorks.Sim把程序、I/O、PLC、安全和外围设备提前放进虚拟环境;再用不同机器人和KMP 1500P AMR把单机动作连接为连续物料流。
它是否能兑现价值,不能由展台上的连续演示单独证明。真正的验收指标应包括虚拟模型与现场节拍偏差、程序从仿真到实机的修改量、换型所需时间、异常恢复时间、AMR准时到位率、托盘交接失败率,以及整线OEE。若这些指标得到改善,操作系统与仿真工具才不是软件包装,而是缩短工程周期、降低停线风险的基础设施。
包装自动化的竞争正在从“谁的机器人动作更快”转向“谁能更早发现接口错误、用更少现场时间完成投产,并让物料持续穿过整条系统”。从这个角度看,iiQKA.OS2、iiQWorks.Sim、PLC接口与AMR并不是四个独立卖点,而是同一个问题的四个侧面:如何让控制逻辑在虚拟世界先闭环,再让真实世界里的箱、托盘和车辆按同一逻辑稳定流动。
参考资料
-
KUKA|KUKA Robotics at PACK EXPO 2026 | Packaging Automation & Robotics|2026|展会官方页面;用于核验展位、机器人与AMR演示、PLC编程及VDA 5050演讲议题。
https://www.kuka.com/en-us/company/events-and-webinars/calendar-of-events/2026/10/pack-expo-2026 -
KUKA|iiQKA.OS2|产品资料页|用于核验虚拟机器人控制器、现场总线、安全通信、传感器接口、输送线同步及扩展机制。文中产品优势均按厂商主张处理。
https://www.kuka.com/en-us/products/robotics-systems/software/system-software/iiqkaos2-operating-system-industrial-robots -
KUKA|iiQWorks.Sim | Robot Simulation, Digital Twins & Virtual Commissioning|产品资料页|用于核验离线编程、数字孪生、PLC/OPC UA连接、I/O映射、多机器人和物料流仿真能力。有关降本、提速、降风险的表述属于厂商主张。
https://www.kuka.com/en-us/products/robotics-systems/software/simulation-planning-optimization/iiqworks-sim-robot-simulation-software -
Food Service Equipment News|KUKA Robotics Brings Advanced Packaging Automation to Pack Expo 2026|2026-09-13|行业媒体预告;用于交叉核验LBR iisy、KR AGILUS、KR IONTEC、KMP 1500P、KR CYBERTECH及合作伙伴展项。
https://fsenews.com/article/kuka-food-packaging-automation-pack-expo-2026 -
《工业智能每日观察》|工业AI走向现场可部署闭环|2026-09-14|本文选题来源及当日信息线索。
/2026/09/14/2026-09-14-工业智能每日观察-20260914/