摘要:
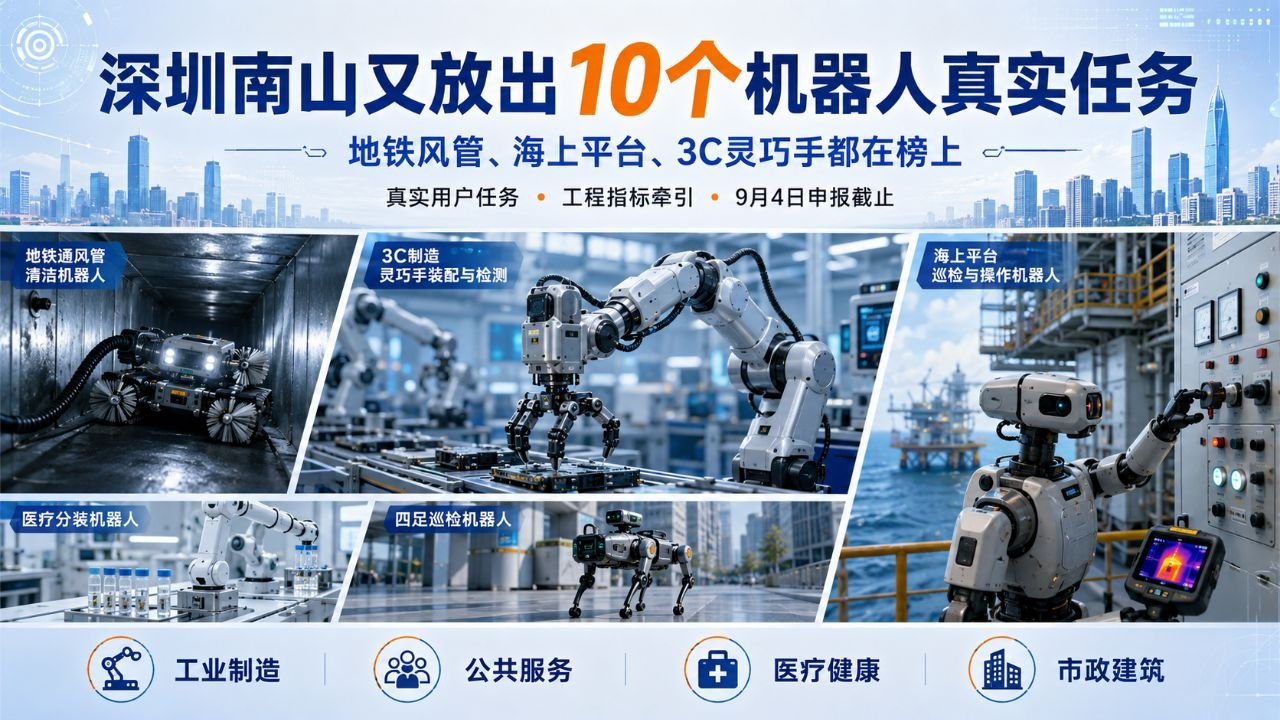
深圳南山区正在推进第五批机器人应用场景“揭榜挂帅”,本批榜单覆盖商贸物流、政务服务、工业制造、建筑、医疗健康等领域,项目申报截至9月4日18时。和很多泛泛的“机器人应用场景”不同,这一批榜单直接写出了大量工程指标:地铁通风管清洁机器人需要在狭窄弱纹理环境中自主建图导航;海上平台机器人要操作开关、旋钮并进行红外检测;3C制造场景要求22自由度以上灵巧手;打印机质检机器人要求完成插拔、按压、判断和失败恢复。深圳正在用真实用户任务,把机器人企业拉进工程指标、现场验收和商业交付。
一、这次“榜单”最有价值的地方,是需求非常具体
8月17日,深圳市南山区工业和信息化局发布第五批机器人应用场景“揭榜挂帅”项目榜单。
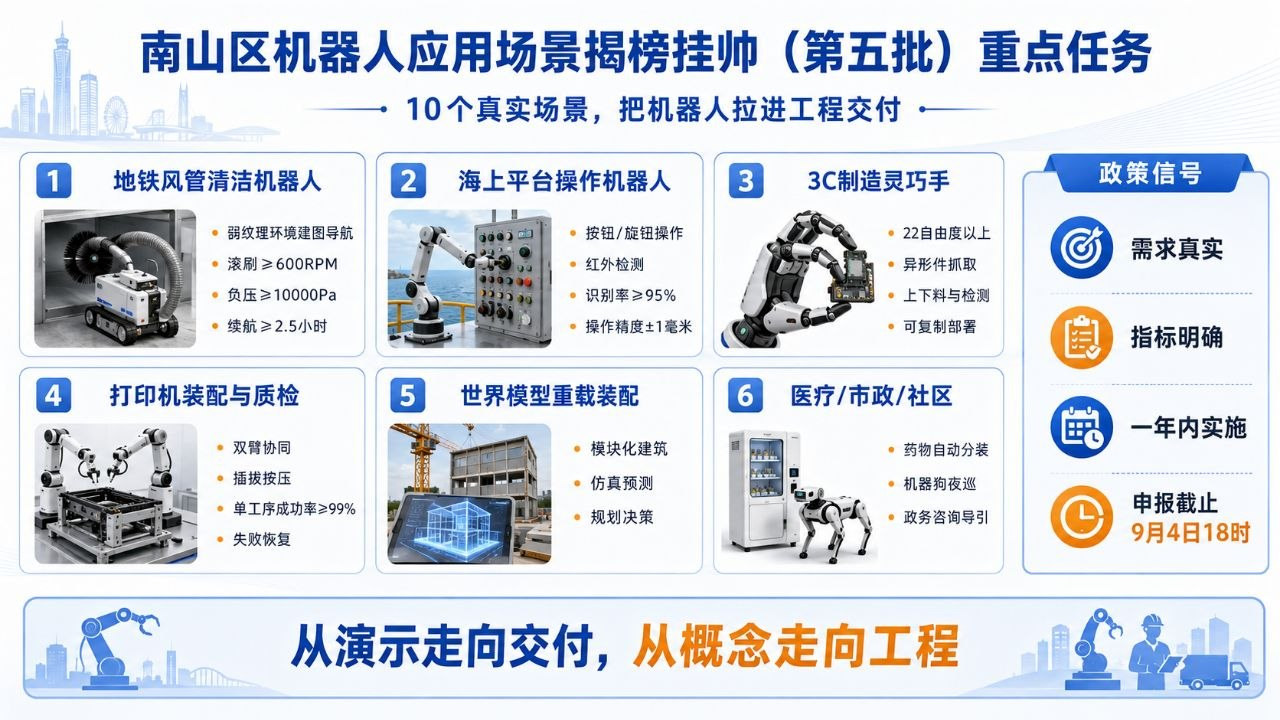
企业申报截止时间为9月4日18时。
项目原则上要求在一年内完成建设,可以由多个单位联合揭榜。确定揭榜单位后,各方签署三方协议,项目采取事前备案、分批资助方式,完成验收以后再根据投入和相关规定进行后续资金支持。
这类政策值得机器人企业关注,因为它解决的是产业当前最现实的问题:
机器人公司有技术,但不知道客户愿意为什么任务付钱。
场景方有需求,却不知道市场上的机器人能不能真正完成。
“揭榜挂帅”把需求先公开,让技术企业直接针对任务做产品。
本批榜单一共有10个场景,跨度非常大,从地铁、海上平台一直到3C制造、医疗和政务服务。
二、第一个任务就很“工业”:机器人钻进地铁风管自己清扫
榜单第一个需求来自地铁站点通风管道清洁。
机器人需要独立进入通风管道,自动识别环境、规划清扫路线并自主完成作业。
由于管道内部狭窄、昏暗、弱纹理,机器人需要融合IMU、激光雷达和RGB-D双目深度相机,实现建图、自主避障和自主导航。
指标还非常具体。
机械臂关节电机扭矩不小于120N·m。
滚刷转速不低于600RPM。
吸尘系统需要形成10000Pa负压。
续航至少2.5小时。
无线图传和遥控距离超过300米。
这类任务很适合专业机器人。
它不需要做成人形。
核心竞争力在狭窄空间移动、感知、机械臂控制和可靠性。
这也说明深圳的机器人场景政策已经逐渐从“展示机器人”转到“让机器人解决以前人工很难完成的工作”。
三、海上平台开始需要能“拧旋钮”的机器人
第二个场景来自海上平台配电间。
需求方希望采购一台室内轮足式操作机器人,采用四轮轮式底盘加机械臂的结构。
机器人需要完成电气盘柜按钮和旋钮操作、设备启停、电气隔离、分合闸、报警测试、红外监测以及局部放电监测。
它还需要自动识别开关状态、指示灯和仪表读数,识别准确率要求达到95%以上,并发现设备表面破损、异常发热等问题。
操作区域定位精度要求达到20毫米以内,机械臂操作精度达到±1毫米。
这已经非常接近机器人替代高风险工业岗位的实际产品定义。
过去巡检机器人主要解决“看”。
摄像头拍设备。
红外摄像头测温度。
现在任务开始增加“操作”。
机器人发现异常以后,还要能够去按按钮、转旋钮、操作开关。
机器人从移动摄像头逐渐变成移动操作平台。
这也是具身智能产业非常关键的一次升级。
四、3C制造开始直接要22自由度灵巧手
榜单第八个场景面向3C工业制造微型电机相关生产任务,重点是将灵巧手搭载到轮式机器人平台,用于物料转运、上下料和品质检测。
需求里直接写出了:
22DoF腱绳灵巧手。
其中主动自由度需要达到17个以上,末端负载达到10公斤以上,位置重复定位精度不超过0.2毫米。
机器人将用于车间原材料和半成品转运、产线上下料以及品质检测,并要求支持异形零部件、柔性排线的自适应抓取和检测。
更值得注意的是,需求方还提出要形成标准应用模型。
硬件、接口、安全和流程的基础标准统一,进入不同工厂以后,只调整载荷、通道和任务量等场景参数。
这反映出制造企业已经开始考虑机器人方案的复制性。
如果每进入一家工厂都重新做半年系统集成,具身智能很难形成规模化市场。
未来工业机器人公司竞争的重点,很可能会从“能不能做”逐渐转到“能不能复制”。
五、双臂机器人开始挑战打印机柔性装配和质检
另一个很有代表性的需求来自打印机和办公设备生产。
榜单要求部署双臂上肢通用人形机器人系统,首批计划两套。
机器人需要完成:
识别、定位、抓取、开合、插拔、按压、判断、复位。
还需要具有双手协同、近距离视觉定位、柔顺力控、接触状态判断、失败恢复和跨型号泛化能力。
其中关键操作目标视觉识别准确率要求达到98%以上,接口插拔定位精度不超过±0.5毫米,单工序成功率达到99%以上。
这个任务很能说明具身智能和传统自动化之间的区别。
传统自动化设备适合几百万次重复同一个动作。
打印机型号一换,治具、机械结构和程序都可能需要重新设计。
具身智能追求的是同一套机器人在多个型号和类似任务之间快速迁移。
如果这类能力能够达到生产节拍和可靠性要求,对3C电子制造的柔性自动化会产生很大影响。
六、“世界模型”已经出现在政府场景榜单里
第五个场景更加值得技术团队注意:
基于模块化建筑世界模型的重载工业具身装配机器人。
榜单明确提出构建模块化建筑垂域世界模型,通过视觉模块、记忆模块和控制模块,让机器人理解生产环境、预测未来状态并进行规划决策。
记忆模块还特别提出构建AI物理引擎,在内部模拟环境中预测未来状态、理解因果关系和物理规律,以减少真实环境中的试错成本。
这是一个非常明显的技术趋势。
“世界模型”已经开始从AI研究论文进入地方政府公开的工业需求清单。
而且它的作用非常具体:
机器人先在虚拟世界里学习。
通过仿真预测行动结果。
验证以后再去操作真实设备。
对于重载装配这种高成本、高风险任务,这种路线尤其有价值。
七、机器人应用已经跨进医疗、市政和社区
本批榜单并没有只盯制造业。
医疗场景提出PET/CT检查过程中移动式放射性药物自动分装系统,用机器人替代人工完成药物分装和剂量测量,降低医务人员辐射暴露。
保障房场景则需要机器狗完成夜间巡检。
它需要识别消防通道占用、照明故障、异常人员徘徊、高空抛物、火情热源等问题,自动生成隐患记录和维修工单,并在断网区域完成本地加密数据存储。
市政场景希望机器人识别乱摆卖、垃圾满溢等城市管理问题。
政务服务场景则提出“人形机器人+四足机器人”组合,由人形机器人负责咨询、取号和政策查询,四足机器人承担室内带路和下班后的巡逻任务。
这说明机器人商业模式正在发生变化。
以后一个机器人公司未必卖“机器人”。
它可能交付的是一套岗位解决方案。
八、为什么这种场景榜单比单纯补贴机器人更重要
机器人产业目前一个很大的问题是供需错配。
研发公司倾向于做技术上最炫的功能。
客户更在意投资回报和稳定运行。
南山的场景揭榜机制把顺序倒了过来。
先由真实用户提出任务。
再让机器人企业揭榜。
然后用户和技术企业深入对接。
形成实施方案。
专家评审。
政府备案。
项目实施。
最后验收。
这个流程会迫使企业从一开始就计算成本、周期、可靠性和验收指标。
对于具身智能来说,这种机制非常重要。
机器人产业最终需要的不是更多演示视频,而是越来越多可重复的工程任务。
九、企业现在还有参与窗口
这批项目目前仍在申报阶段,截止时间是9月4日18时。
企业需要通过Ai南山提交材料。符合要求的企业可以单独揭榜,也可以联合揭榜。
项目不设置统一指导标的,双方需要根据产品、服务和预期效益协商价格。项目原则上一年内完成。
对于具备以下能力的团队,这一批榜单尤其值得研究:
移动机器人和自主导航。
机械臂和力控。
灵巧手。
工业视觉。
世界模型和机器人仿真。
VLA、多模态模型。
机器人操作系统。
数字孪生。
工业数据平台。
这些方向都可以在10个真实场景中找到对应入口。
十、风险也很现实:进入工厂后,Demo标准不够用了
这些榜单里的指标已经说明,工业客户对机器人的要求非常高。
98%的识别率。
亚毫米级定位。
连续数小时运行。
复杂环境导航。
异常恢复。
多型号泛化。
7×24小时稳定作业。
其中任何一个指标单独实现并不稀奇。
困难在于同一套系统同时满足,并持续运行。
机器人企业如果只拥有大模型能力,而缺乏机械、电气、控制、工业软件和现场工程能力,进入这些项目后会遇到很大的交付压力。
深圳南山这一批场景榜单释放出的信号很清楚:
具身智能下一阶段的竞争会越来越靠近生产现场。
谁能把模型能力、机器人本体和工程交付连起来,谁才更容易把“机器人热”变成持续订单。
参考来源
- 深圳市南山区工业和信息化局:《关于发布南山区机器人应用场景“揭榜挂帅”项目榜单(第五批)的通知》,2026年8月17日;申报截止时间2026年9月4日18时。
- 《南山区机器人应用场景“揭榜挂帅”需求榜单(第五批)》,包含10项具体机器人场景需求及工程指标。
- 深圳政府在线官方通知及附件:
https://www.sz.gov.cn/szzt2010/wgkzl/jcgk/jcygk/zdzcjc/content/mpost_12938555.html