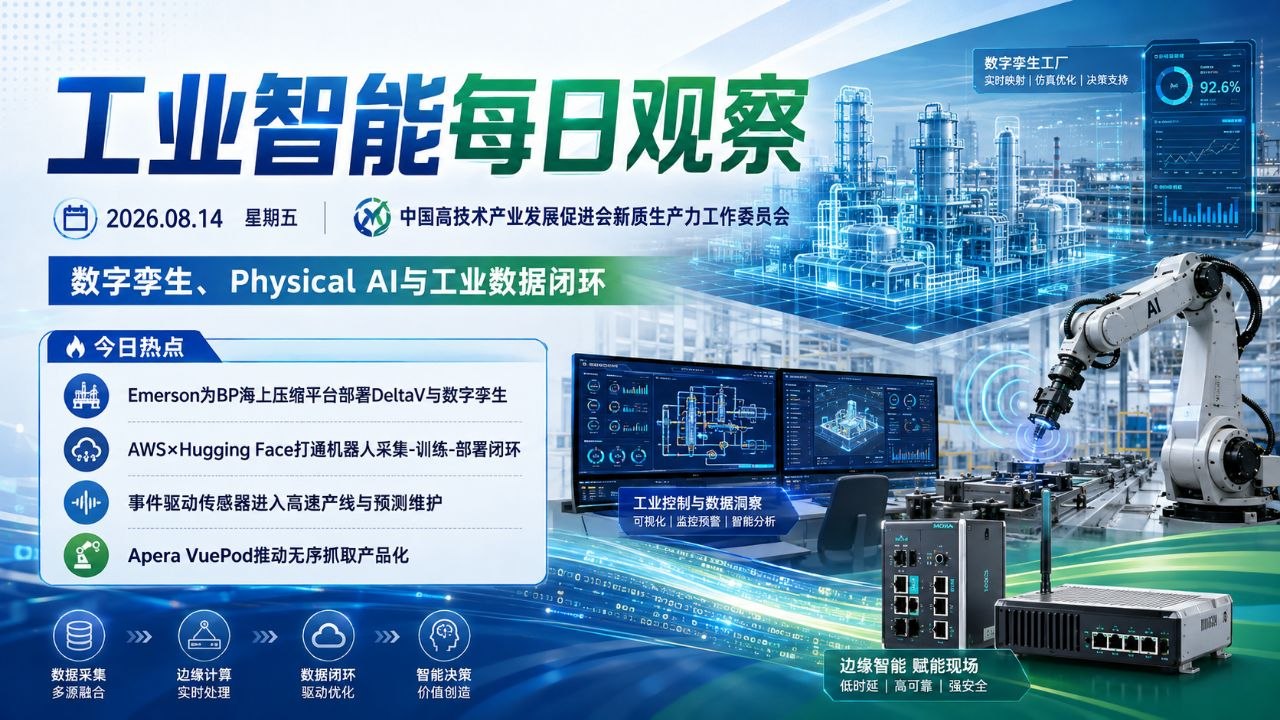
工业智能今天的增量更加接近真实工程系统。Emerson获得BP数百万美元级自动化合同,将DeltaV控制与安全系统、云工程和数字孪生部署到Shah Deniz Compression海上压缩平台,这座29亿美元设施将采用无人值守平台并由岸上远程运行;AWS与Hugging Face发布Strands Robots数据闭环实践,把机器人示教采集、存储、流式训练和重新部署连成一个Agent循环,重点解决真机数据持续增长后的传输和训练成本;A3系统梳理事件驱动传感器在高速产线、AMR和预测性维护中的应用,显示工业感知正在从“持续采样所有数据”转向只捕获关键变化;Apera AI则把复杂无序抓取从定制集成项目封装成VuePod标准产品,试图把几个月的集成周期压缩到数天现场安装。工业AI的落地边界正在从算法延伸到自动化平台、数据循环、传感架构和产品化交付。
Emerson 8月13日宣布获得BP数百万美元级合同,为阿塞拜疆近海Shah Deniz Compression项目提供自动化技术。该项目总投资约29亿美元,核心是一座电力驱动、正常情况下无人值守的海上生产平台,配置4台11MW压缩机,并由巴库以南的Sangachal岸上终端远程运营。
Emerson将部署DeltaV分布式控制系统和DeltaV安全仪表系统,覆盖过程控制、安全停车、火气检测和电力管理。项目同时使用云工程服务和数字孪生,把虚拟测试、系统集成和操作员培训连接在同一工程流程中。
这类项目体现了工业智能与通用AI完全不同的约束。无人海上平台需要远程决策,但核心控制、联锁、火气安全和电力管理必须保持确定性。数字孪生的价值也不只是演示设备状态,而是在平台实际投运前完成控制逻辑测试、人员训练和系统集成。
按计划,平台建设将在2029年完成,Shah Deniz Alpha和Bravo的压缩分别计划于2029年和2030年开始。大型流程工业正在把“远程运行+数字孪生+安全控制”变成一体化工程。
AWS团队8月13日在Hugging Face发布Strands Robots实践,把机器人数据采集、训练和部署连接成单一Agent循环。机器人通过LeRobot格式记录示教数据,增量同步到Hugging Face Storage Buckets,GPU训练时直接从Hub流式读取数据,生成的新Policy再部署回真机,随后继续收集下一轮数据。
这套方案解决的是Physical AI很具体的数据工程问题。机器人真机数据不断增长,如果每天都把完整视频数据重新上传和复制到GPU,网络和存储成本会迅速上升。Storage Buckets使用内容定义分块做字节级去重。Hugging Face给出的单文件测试中,一个500MB文件改动1%后重新同步,只传输约5.5MB;训练侧则可以直接从远程分片读取,不必等整个数据集下载完再启动GPU。
LeRobot格式目前在Hub上已被超过9万个数据集和模型、8000多个发布者采用。统一格式意味着仿真采集、真机采集、训练和部署之间少一道数据转换。
更重要的是安全边界。文章明确提醒:能够写入采集Bucket的Agent也可能污染未来训练数据,而这些数据训练出的Policy最终会驱动物理机械臂。因此采集凭据和训练读取凭据需要分离,每轮数据要可追溯,机器人Agent的数据权限本身已经成为Physical AI安全的一部分。
Association for Advancing Automation(A3)8月13日发布事件驱动传感器专题。与固定频率持续输出数据的传统传感器不同,Event-Based Sensor只在状态变化或达到条件时产生数据,因此可以同时降低延迟、带宽和功耗。
机器视觉是最典型的场景。高速产线上,传统相机受帧率限制,而极高帧率又会带来海量数据。事件相机只记录像素状态变化,更适合高速运动检测。AMR也可以利用这种传感架构降低感知系统耗电,并改善动态光线环境中的运动检测。
预测性维护同样适合事件模式。振动、声学、压力和温度传感器可以只在异常或越过阈值时上报。A3举例指出,极短暂的瞬态故障可能发生在传统采样帧之间,事件驱动传感器有机会捕获这些“瞬间证据”。
这一技术对存量工厂也比较友好。A3建议在Brownfield现场先把事件传感器作为观察层叠加,保持原有PLC逻辑和安全系统不变,把新数据送给Dashboard或预测模型。验证价值后,再逐步进入闭环控制。工业AI的数据策略正在从“尽量收集一切”转向“收集最有信息量的变化”。
A3在8月13日推出Apera AI关于自主Bin Picking的专题Webinar,核心讨论一个长期困扰自动化行业的问题:无序抓取为什么在大量自动化产线上仍然需要人工。
Apera的答案是改变交付方式。其VuePod是一套预集成的机器上下料和无序抓取单元,把机器人、视觉、磁吸夹具、重抓取机构、安全系统和HMI组合在同一产品里,并在客户零件上提前完成视觉训练和验证。
Apera官方资料显示,传统定制视觉抓取项目通常需要3—6个月集成;VuePod目标是在现场3天内完成定位、供电和以太网接入、PLC信号连接、自动标定和放置点教学,不要求现场重新编写机器人程序。零件几何和抓取姿态在发货前通过仿真验证。
这类产品化路线值得工业AI团队关注。过去Physical AI落地经常把算法、机器人、相机、夹具、安全和PLC分别采购,再依赖集成商长期调试。把能力封装成重复交付的工业产品,才有机会跨工位、跨工厂复制。AI创造的价值最终要体现为更短的调试周期、更低的系统集成风险和可预测的ROI。
今天的几条工业信息共同说明,工业智能正在从“能力展示”进入生命周期工程。Emerson把数字孪生嵌入海上平台设计和远程运行,AWS与Hugging Face解决机器人数据不断回流后的训练闭环,事件传感器降低感知系统的数据负担,Apera则把复杂机器人视觉封装成可重复采购的产品。工业AI下一阶段的竞争点,会更多落在系统能否持续运行、持续学习、持续更新,并且在不破坏安全和生产节拍的前提下规模复制。
Emerson|《Emerson to Automate BP-Operated Shah Deniz Compression Project》|2026-08-13|用途:核验BP合同、DeltaV系统、无人平台、数字孪生和项目进度。
Emerson Newsroom|Latest Press Releases|2026-08-13|用途:核验该项目为Emerson当天正式企业发布。
https://www.emerson.com/en/corporate/news
BP|《Shah Deniz Compression Project Environmental & Social Impact Assessment: Non-Technical Summary》|2026年|用途:补充无人海上压缩平台、项目构成和投运计划背景。
Hugging Face / Amazon|《Record, train, and deploy from one place with Strands Agents, LeRobot, and Hugging Face Storage Buckets》|2026-08-13|用途:核验机器人示教—训练—部署数据闭环。
https://huggingface.co/blog/amazon/strands-lerobot-streaming-data-loop
Strands Labs|Strands Robots|2026年|用途:补充机器人Agent、仿真和真机统一接口的开源实现。
https://github.com/strands-labs/robots
Hugging Face|LeRobot|2026年|用途:补充机器人数据集标准和Policy训练生态。
https://github.com/huggingface/lerobot
Association for Advancing Automation(A3)|《Event-Based Sensors in Action: Practical Applications Across Industries》|2026-08-13|用途:核验事件驱动视觉、AMR、预测维护和Brownfield集成。
A3|Vision & Imaging|2026-08-13|用途:补充当日机器视觉和传感技术长尾动态。
https://www.automate.org/vision
A3 / Apera AI|《The $1 Trillion Bottleneck: Scaling Autonomous Bin Picking》|2026-08-13|用途:核验VuePod产品化无序抓取和Physical AI交付逻辑。
https://www.automate.org/robotics/webinars/the-1-trillion-bottleneck-scaling-autonomous-bin-picking
Apera AI|VuePod|2026年|用途:核验3天现场安装、预验证、无需现场机器人编程等产品参数。